듀얼암 매니퓰레이터의 협력 운반을 위한 말단 제약 기반 모션 플래닝 알고리즘

CopyrightⓒKROS
Abstract
Cooperative transport of large objects using dual manipulators in confined and complex workspaces is a challenging manipulation problem. This paper proposes a motion planning algorithm for two 6-DOF manipulators to cooperatively transport target objects safely while avoiding obstacles. To reduce the risk of deformation of the grasped object during transport, strict end-effector distance and orientation constraints are integrated into the motion planning pipeline. Furthermore, to address the joint space jump phenomenon that inevitably occurs during inverse kinematics computation with multiple solutions, the state validation process of the geometric planner is improved. This approach overcomes the critical workspace reduction problem caused by conventional joint range restriction methods. We evaluated the proposed algorithm in simulation through challenging environments, crossing two constrained environments (a narrow cabinet and a box-to-box fence) with two varying object types (a planar panel and a cube). The results demonstrate that, even under ±10 mm of robot base position randomness, the planner stably generates collision-free trajectories that strictly satisfy the constraints. Finally, physical experiments using both heterogeneous and homogeneous dual-arm setups verify the robustness and practical applicability of the proposed framework in real-world environments.
Keywords:
Multi-Robot Systems, Dual-Arm Manipulation, Cooperative Transport, Motion Planning1. 서 론
산업 현장에서 단일 로봇이 다루기 어려운 대형·고중량 물체를 안전하게 운반하는 수요가 증가하고 있다. 이러한 작업은 두 대 이상의 로봇이 협력하는 협동 조작(cooperative manipulation) 방식으로 수행될 때 더욱 효과적이다[1,2].
특히 대형 비정형 연성 물체의 경우, 운반 과정에서 발생하는 변형 또는 손상이 후속 공정의 품질에 직접적인 영향을 미칠 수 있어 정밀한 자세 제어가 요구된다. 두 로봇이 동일한 물체를 동시에 파지한 상태에서 협소한 공간을 이동하는 모션 계획은 여러 복잡한 문제를 수반한다. 첫째, 두 말단장치(end-effector) 사이의 기하학적 관계, 즉 거리 및 오리엔테이션을 일정하게 유지해야 하는 작업 공간 제약조건이 존재하며, 이 제약이 위반되면 물체에 변형 또는 파손이 발생할 수 있다[3]. 둘째, 복수의 장애물이 존재하는 작업 환경에서 두 로봇, 파지 물체, 장애물 사이의 충돌 회피가 요구된다[4]. 셋째, 역기구학(Inverse Kinematics, IK) 계산 과정에서 이전 조인트 값과 불연속적으로 크게 다른 해가 선택되는 조인트 공간 점프(joint space jump) 현상이 발생하여 로봇의 급격한 동작을 유발하는 안전 문제가 있다[5].
기존의 양팔 협동 조작 연구들은 주로 역기구학(IK) 수준의 해석적 해법이나 제어 기반의 국소적 최적화 기법(local optimization)에 의존한다[1,5]. 이러한 접근법은 장애물이 없는 공간에서는 물체의 작업 공간 제약조건을 잘 유지하지만, 다수의 장애물이 존재하는 복잡한 작업 환경에서는 국소 최소점(local minima)에 빠지기 쉬워 충돌이 없는 안전한 경로를 보장하기 어렵다. 복잡한 환경 내에서 대형 물체의 변형을 막기 위한 엄격한 닫힌 운동학적 체인(closed kinematic chain) 제약조건을 유지하는 동시에, 전역적인 충돌 회피 경로를 생성하는 것은 고난도의 문제이다. 일부 연구에서 휴리스틱이나 샘플링 기반의 모션 계획[6,7]을 시도하였으나, 엄격한 말단장치 간 제약조건 하에서 필연적으로 발생하는 조인트 공간 점프 현상까지 종합적으로 해결하며 실질적인 협동 운반 모션 계획을 수행한 연구는 여전히 부족한 실정이다. 이러한 기존 연구들의 한계점을 극복하기 위해, 본 논문에서는 말단장치 간 기하학적 제약조건을 전역 계획 파이프라인에 통합하여 대형 물체의 변형을 방지하고, 기하학적 계획기의 상태 검증(state validation) 프로세스를 개선하여 조인트 공간 점프 현상을 완화하는 듀얼암 협력 운반 모션 계획 알고리즘을 제안한다.
본 논문의 주요 기여는 다음과 같다.
- (1) 두 매니퓰레이터의 말단장치 간 상대 위치·오리엔테이션 제약조건을 통합한 충돌 회피 모션 계획 알고리즘을 개발하였다.
- (2) 역기구학 다중해로 인해 발생하는 조인트 공간 점프 현상을 완화하기 위해, 인접 상태 간 조인트 공간 거리를 최소화하는 기하학적 계획기 기반의 제약 탐색 방식을 제안하였다.
- (3) 다양한 장애물 환경에서 기준 위치 변동 조건 하의 반복성(repeatability) 시험을 통해 알고리즘의 강인성을 검증하였고 실 로봇 실험을 통해 실제 환경에서의 적용 가능성을 확인하였다.
2. 관련 연구
2.1 협동 조작 및 다중 로봇 모션 계획
두 로봇 팔이 하나의 물체를 공동으로 다루는 협동 조작은 닫힌 운동학적 체인(closed kinematic chain)을 형성하여 각 말단장치 자세가 상호 의존적으로 결정된다. Ortenzi et al.[1]은 조인트 한계 제약조건 하에서의 듀얼 암 협동 조작 문제를 다루며, 여유 자유도를 활용하여 조인트 한계를 회피하는 방법을 제안하였다. Mirrazavi Salehian et al.[8]은 자기 충돌 회피를 포함하는 중앙집중식 역기구학 해법을 제안하여 다중 팔 협동 모션 계획의 통합 프레임워크를 구축하였다. Cohen et al.[6]은 발견적 탐색 기반의 단일 및 듀얼 암 모션 계획 방법을 제안하여 복잡한 제약 하에서도 효율적인 계획이 가능함을 보였다.
그러나 이러한 기존 연구들은 주로 여유 자유도를 활용한 국소적인 기구학적 최적화(local optimization)에 머무르거나, 비교적 장애물이 적은 단순한 환경을 가정하는 한계가 있다. 즉, 다수의 장애물이 존재하는 복잡한 환경에서 두 로봇이 엄격한 닫힌 운동학적 체인을 유지한 채 전역적인 충돌 회피 경로를 생성하는 문제에 대해서는 여전히 계획 실패율이 높거나 연산 시간이 기하급수적으로 증가하는 문제가 남아있다.
2.2 샘플링 기반 제약 모션 계획
말단장치의 자세나 위치에 특정 제약을 부과하는 작업 제약 모션 계획(task-constrained motion planning)은 액체 운반, 물체 이송 등 다양한 응용에서 필수적이다. Stilman[3]은 작업 제약을 조인트 공간에서 직접 처리하는 방법을 제안하였으며, RRT 기반 계획기와 결합하여 효과적으로 작동함을 보였다. Burget et al.[4]은 작업 제약 모바일 매니퓰레이션을 위한 샘플링 기반 계획기 BI2RRT*를 제안하여 말단장치 제약이 포함된 경로 계획의 효율성을 높였다. Wang et al.[7,9]은 말단장치 제약 하의 모션 계획 문제를 효율적으로 풀기 위한 제약 프레임워크를 제안하고 RRT와의 결합으로 유효성을 입증하였다.
이러한 샘플링 기반 제약 모션 계획의 핵심 챌린지는 크게 두 가지로 요약된다. 첫째는 샘플링 효율성(Sampling Efficiency)으로, 제약조건에 의해 유효한 모션 경로가 좁은 매니폴드 상에 위치하게 될 때 실제 경로를 구성할 가능성이 높은 샘플을 어떻게 효율적으로 획득할 것인가에 대한 문제이다. 둘째는 탐색 휴리스틱(Search Heuristic)으로, 새로운 샘플을 생성하고 트리를 확장할 때 기존의 노드들 중 연결 가능한 최적의 노드를 어떻게 선택할 것인지에 대한 문제이다.
이러한 기존의 제약 모션 계획 알고리즘들은 단일 로봇팔이나 듀얼암에 국한되지 않고 범용적으로 적용될 수 있는 이론적 기반을 제공한다. 그러나 두 대의 매니퓰레이터가 대형 물체를 공유하며 엄격한 폐쇄 연쇄(Closed kinematic chain)를 형성하는 문제에 범용 알고리즘을 직접 적용할 경우, 구속 조건의 차원이 높아져 유효 매니폴드의 부피가 급격히 축소되며 제약 만족 확률과 샘플링 효율성이 기하급수적으로 하락한다.
본 논문은 이러한 관점에서 기존 제약 모션 계획 기법을 듀얼암 협동 운반 문제에 적용할 때 발생하는 구현적·실용적 문제를 다루는 데 초점을 둔다. 제안하는 프레임워크는 (1) 엄격한 말단장치 간 기하학적 제약 검사와 위반 샘플에 대한 능동적인 가지치기(Pruning)를 통해 고차원 폐쇄 연쇄 문제에서의 샘플링 타당성을 보장하며, (2) 역기구학 다중해로 인해 발생하는 불연속적 도약 현상을 방지하기 위해, 단순 유클리드 거리 메트릭에 의존하던 기존의 탐색 휴리스틱을 개선하여 인접 상태 간 조인트 공간 거리를 제한하는 새로운 검증 기준을 통합하였다.
2.3 조인트 공간 점프 현상 및 휴리스틱 개선
일반적으로 고자유도 로봇의 고차원 구성 공간(configuration space) 탐색에는 OMPL (Open Motion Planning Library) 기반의 RRTConnect[10] 알고리즘 등이 성공률 및 계획 속도 등에서 널리 사용된다[11,12]. 다만, 이와 같은 범용적인 샘플링 기반 계획기들은 다중해(multiple solutions)를 가지는 6자유도 이상의 역기구학 모델과 결합될 때 치명적인 한계를 갖는다.
기존의 트리 확장(Extend) 함수는 기본적으로 조인트 공간에서의 유클리드 거리를 메트릭으로 활용하여‘가장 가까운’노드를 결정한다. 그러나 작업 공간에서 연속적인 모션일지라도 역기구학의 다중해 특성으로 인해 조인트 공간에서는 완전히 다른 형상(Configuration)으로 매핑될 수 있다. 이로 인해 탐색 트리가 불연속적인 해를 무작위로 선택하여 인접한 궤적 사이에서 조인트 값이 비연속적으로 튀는‘조인트 공간 점프(joint space jump)’현상이 필연적으로 발생한다. 기존 연구들은 이를 막기 위해 조인트 가동범위를 물리적 한계보다 좁게 제한하는 우회적인 방법을 사용했으나, 이는 도달 가능 작업 영역을 축소시켜 계획 실패율을 높인다. 따라서 본 연구는 샘플링 과정에서 이전 상태와의 불연속적 도약 여부를 능동적으로 계산하고 거부(Rejection)하는 휴리스틱을 적용하여 작업 공간 손실 없이 이 문제를 해결한다.
2.4 다중 매니퓰레이터의 협동 운반
황석환 등[13]은 이기종 모바일 매니퓰레이터 간 협동 운반을 위한 비선형 최적화 기반 실시간 경로 계획 방법을 제안하여 전신 제어(whole-body control)와 결합된 효율적인 궤적 생성이 가능함을 보였다. Li et al.[5]는 이중 모바일 매니퓰레이터의 역기구학 해법을 개발하여 장애물 회피와 조인트 연속성을 동시에 고려하는 방법을 제시하였다. 기존의 협동 운반 연구들은 주로 제어 관점의 접근이거나 단순한 환경에서의 검증에 그쳤다. 본 연구는 이러한 한계를 극복하고자 샘플링 기반 모션 계획을 통해 조인트 공간 점프 현상을 명시적으로 해결함과 동시에, 전역적인 충돌 회피와 엄격한 파지 제약(거리 및 오리엔테이션)을 만족하는 알고리즘을 제안한다. 특히 기존 연구들에서 간과되었던 복잡한 구조적 장애물 환경의 영향을 분석하기 위해, 물체를 좁은 내부 공간으로 밀어 넣어야 하는 캐비넷(Cabinet) 환경과, 중앙의 펜스 장애물 위로 물체를 들어 넘겨야 하는 탁자 간 이송(Box-to-Box) 환경을 설정하였다. 나아가, 로봇의 기구학적 한계 및 자가 충돌(self-collision)을 가혹하게 시험하는 정육면체 형태의 물체와, 넓은 파지 간격을 요구하는 얇은 평판 형태의 물체를 교차 적용하는 심층적인 실험을 수행하여 제안하는 알고리즘의 강인성과 실효성을 종합적으로 검증하였다.
3. 제안 알고리즘
3.1 시스템 구성
본 연구의 시스템은 두 대의 6자유도 매니퓰레이터로 구성된다. 두 로봇은 작업 수행 시 지정된 기준 위치(base position)에 정지한 후 협동 조작을 수행한다. 이때 두 로봇의 기준 위치 간 거리는 사전에 설정된 값으로 유지되나, 실제 산업 현장에서 로봇 베이스(base)를 배치할 때 발생할 수 있는 위치 오차를 고려하여 기구학적 불확실성인 ±10 mm의 변동(variation)을 허용한다.
협력 운반 대상인 파지 물체는 로봇의 기구학적 한계를 다각도로 시험하기 위해 두 가지 형태로 설정한다. 첫째는 넓은 파지 간격을 요구하여 작업 반경의 한계를 시험하는 대형 평판이며, 둘째는 파지 간격이 좁아 로봇 양팔 간의 자가 충돌(self-collision) 및 특이점(singularity) 발생 위험이 높은 정육면체(Cube)이다. 각 로봇은 말단장치에 장착된 그리퍼를 이용해 물체의 양측을 대칭적으로 파지하며, 이 순간부터 두 로봇과 물체는 하나의 닫힌 운동학적 체인(closed kinematic chain)을 형성한다.
본 연구에서 사용하는 통합 구성 공간(Unified C-Space)은 두 로봇의 조인트 벡터를 결합한 형태로 정의된다. 왼쪽 로봇과 오른쪽 로봇의 조인트 벡터를 각각 qL ∈ CL, qR ∈ CR라 할 때, 듀얼암 시스템의 하나의 노드(state)는 q = [qL, qR] ∈ CL × CR로 표현된다. 다만, 본 연구에서는 CL × CR 전체에서 두 로봇의 조인트를 동시에 균등 샘플링하지 않는다. 이는 닫힌 운동학적 체인 제약조건으로 인해 전체 구성 공간 중 유효한 상태가 매우 좁은 매니폴드(manifold) 상에 위치하기 때문이다.
따라서 제안하는 계획기는 기준이 되는 한쪽 로봇의 조인트 구성 qL을 먼저 샘플링하고, Forward Kinematics를 통해 해당 말단장치의 자세를 계산한다. 이후 물체의 고정된 파지 관계와 말단장치 간 거리·오리엔테이션 제약조건을 이용하여 반대쪽 로봇의 목표 말단장치 자세를 결정한다. 이 목표 자세에 대해 수치해석적 역기구학(TRAC-IK)을 수행하여 qR을 산출하고, 최종적으로 q = [qL, qR] 형태의 통합 노드를 생성한다. 즉, 본 논문에서의 역기구학은 이미 완성된 CL × CR 샘플에 적용되는 것이 아니라, 한쪽 로봇의 조인트 샘플과 물체 파지 제약으로부터 반대쪽 로봇의 조인트 구성을 보완적으로 산출하는 과정이다.
[Fig. 1]은 제안하는 제약조건 인지 기반의 협력 운반 시스템 전체 프레임워크를 세 단계로 나누어 보여준다. 먼저 입력 계층(I. Input: Task Specification)에서는 물체의 목표 자세(Goal Configuration)와 제약조건 판별의 기준이 되는 파지 물체 모델(Target Object Model), 그리고 충돌 검사에 사용될 환경 모델(Environment Model)이 정의된다.
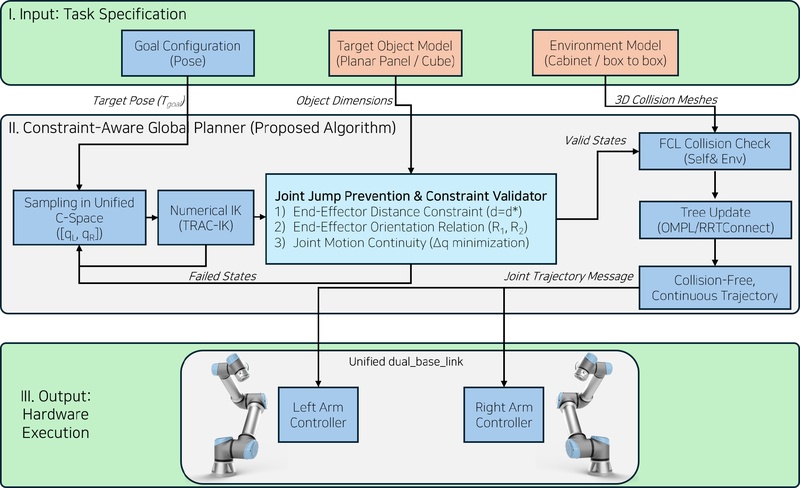
Unified S/W & H/W Framework for Constraint-Aware Dual-Arm Cooperative Transport. The diagram illustrates the hierarchical process where a centralized planner uses OMPL, FCL, and a specialized validator to ensure collision-free, continuous (no joint jump), and constraint-maintaining trajectories for heterogeneous/homogeneous hardware
전달된 입력값들은 본 연구의 핵심인 전역 모션 계획기(II. Constraint-Aware Global Planner)로 입력된다. 플래너는 앞서 정의한 통합 구성 공간 CL × CR에서 후보 노드를 생성하되, 한쪽 팔 샘플링, 말단장치 자세 계산, 반대쪽 팔 역기구학 계산을 순차적으로 수행하여 말단장치 간 제약 매니폴드 근방의 후보 상태를 구성한다.
이후 제안하는 핵심 모듈인 ‘상태 검증기(Constraint Validator)’를 거쳐 말단장치 간 거리 (d=d*), 오리엔테이션 (R1, R2), 그리고 조인트 점프 방지를 위한 모션 연속성 (Δq 최소화)을 엄격하게 평가한다. 검증을 통과한 유효한 상태(Valid States)만이 FCL 기반의 충돌 검사 및 샘플링 기반 모션 계획기의 트리 확장 단계로 넘어가며, 위반된 상태(Failed States)는 즉시 가지치기되어 재샘플링 로직으로 돌아간다.
최종적으로 연산이 완료되면 충돌과 조인트 점프가 없는 안전한 조인트 궤적(Collision-Free, Continuous Trajectory)이 생성되며, 이는 하드웨어 실행 계층(III. Output: Hardware Execution)으로 전달되어 단일 기준 좌표계(Unified dual_base_link) 하에서 동기화된 양팔의 제어 명령(Trajectory Commands)으로 수행된다.
3.2 말단장치 간 제약조건 정의
두 로봇이 물체를 협력 파지한 상태에서 물체의 변형을 최소화하기 위해 두 말단장치 사이에 기하학적 제약조건을 부여한다. [Fig. 2]와 같이, 두 말단장치의 위치 벡터를 각각 p1, p2 ∈ ℝ3라 할 때, 유클리드 거리 d가 목표 거리 d*에서 허용 오차 εd이내로 유지되어야 하는 거리 제약조건을 식 (1)과 같이 정의한다.
| (1) |
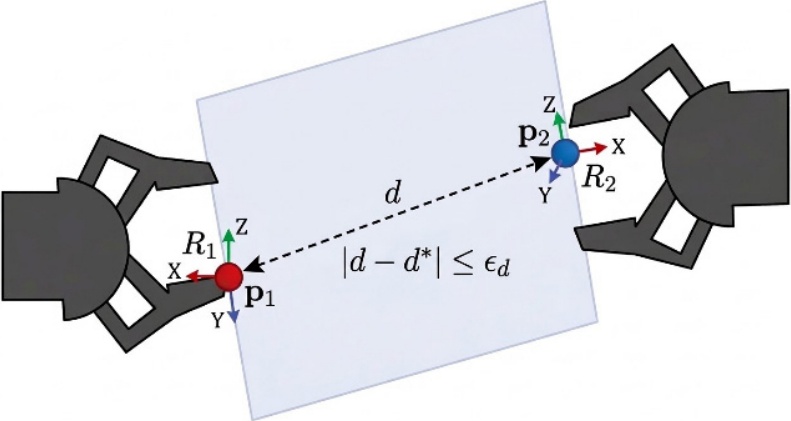
Schematic diagram illustrating the geometric constraints between the two end-effectors, including the distance (d) and orientation (R1, R2) requirements to prevent object deformation during cooperative transport
또한 오리엔테이션 제약조건은 두 말단장치의 자세 행렬 R1, R2 ∈ SO(3) 간의 상대 오차가 허용 범위 εo 이내로 유지되도록 설정된다. 이를 통해 파지된 물체에 가해지는 비틀림 하중을 억제한다.
앞서 3.1절의 매니폴드 투영 샘플링 방식을 통해 생성된 노드라 할지라도, TRAC-IK의 수치 해석적 오차나 다중해로 인해 식 (1)의 제약조건을 완벽히 만족하지 못하거나 로봇 간 자가 충돌을 유발할 수 있다. 제안하는 상태 검증기(Constraint Validator)는 단순한 Rejection sampling이 아니라, 투영된 샘플 [qL, qR]에 대해 상기 기하학적 제약 오차와 충돌 여부를 한 번 더 엄격하게 검사(Validation)하고, 허용치를 초과하는 노드를 탐색 트리 확장에서 즉시 가지치기(Active Pruning)하는 역할을 수행한다. 이를 통해 샘플링 효율성을 유지하면서도 닫힌 운동학적 체인을 보장한다.
3.3 조인트 공간 점프 현상 억제 및 트리 확장 휴리스틱
조인트 공간 점프(Joint space jump) 현상이란, 로봇의 말단장치가 작업 공간에서 연속적으로 부드럽게 이동하더라도 다중해를 가지는 역기구학 특성으로 인해 인접한 궤적 사이에서 조인트의 값이 비연속적으로 크게 도약하는 현상을 의미한다. 이를 방지하기 위해 로봇의 물리적 조인트 가동 범위를 인위적으로 제한하는 기존 방식은 탐색 가능한 작업 영역(Workspace)을 심각하게 축소시키는 한계가 있다.
본 연구는 이 문제를 RRT의 트리 확장(Extend) 단계에서의 국소적 연속성 검사(Local continuity check) 및 탐색 휴리스틱 개선을 통해 해결한다. RRT 플래너가 탐색 트리 내의 기존 노드 qnear에서 새로운 무작위 샘플 방향으로 트리를 확장하여 새로운 노드 qnear를 생성할 때, 역기구학 솔버의 초기 시드(Seed state)로 부모 노드인 qnear의 조인트 값을 제공한다.
그럼에도 불구하고 역기구학의 특이점 근처에서는 불연속적인 해가 도출될 수 있으므로, 상태 검증기는 다음과 같이 부모 노드(qnear)와 확장된 자식 노드(qnew) 간의 구성 공간 내 유클리드 거리(L2-norm)를 계산한다.
계산된 조인트 변위가 사전에 설정된 임계값을 초과할 경우, 해당 확장을 조인트 공간 도약 현상으로 간주하여 해당 엣지(Edge)의 연결을 거부한다. 즉, 본 방법론은 수많은 트리 노드 중 논리적인 ‘이전 상태’인 부모 노드 qnear를 특정하고 구성 공간 차원에서의 거리 메트릭을 평가함으로써, 작업 공간의 손실 없이 궤적의 연속성을 보장하는 고도화된 RRT-Extend 함수로 기능한다. 여기서 ‘이전 상태’는 전체 트리의 임의 노드가 아니라, RRTConnect의 Extend 단계에서 선택된 nearest node 또는 해당 확장으로부터 생성된 parent node를 의미한다. 따라서 연속성 검사는 전역적인 모든 노드 쌍에 대해 수행되는 것이 아니라, 실제로 tree edge를 형성하려는 qparent와 qnew 사이에서만 수행된다.
3.4 전체 모션 계획 파이프라인
제안하는 전체 모션 계획 파이프라인은 다음 단계로 구성된다.
- ① 환경 모델링: 작업 공간 내 장애물, 두 로봇 본체 및 파지된 물체를 충돌 객체로 등록한다.
- ② 기준 위치 수신: 두 로봇의 현재 기준 위치 및 자세 정보를 수신한다.
- ③ 목표 자세 계산: 물체의 목표 위치로부터 두 말단장치의 목표 자세를 역산한다.
- ④ 제약조건 설정: 말단장치 간 상대 위치·오리엔테이션 제약조건을 계획기에 등록한다.
- ⑤ 모션 계획 실행: 개선된 기하학적 계획기를 포함한 샘플링 기반 계획기를 실행하여 충돌 없는 조인트 경로를 생성한다.
- ⑥ 성공 판정: 설정 시간 이내에 계획 성공 여부를 판정하고, 실패 시 재계획한다.
4. 실험 및 결과
4.1 실험 환경 설정
제안하는 모션 계획 알고리즘의 성능을 검증하기 위해 ROS (Robot Operating System) Noetic 및 MoveIt![14] 프레임워크 기반의 시뮬레이션 환경을 구축하였다. 충돌 감지는 FCL (Flexible Collision Library)[15]을 사용하였으며, 역기구학 해석 및 샘플링 기반 플래닝을 위해 OMPL (Open Motion Planning Library)의 RRTConnect[10] 알고리즘을 확장 적용하였다. 실험에 사용된 시스템은 두 대의 6자유도 매니퓰레이터(Universal Robots UR5e 모델 적용)로 구성되며, 로봇 베이스 간 기준 거리는 680 mm로 설정하였다. 시뮬레이션 매 회차마다 두 로봇의 기준 위치(x, y)에 무작위로 ±10 mm의 오차를 부여하였다. 알고리즘의 강인성과 기구학적 한계 극복 능력을 심층 평가하기 위해, 다음과 같이 두 가지 작업 환경과 두 종류 파지 물체를 교차 적용하여 [Fig. 3]와 같이 총 4가지의 시나리오를 구성하였다.
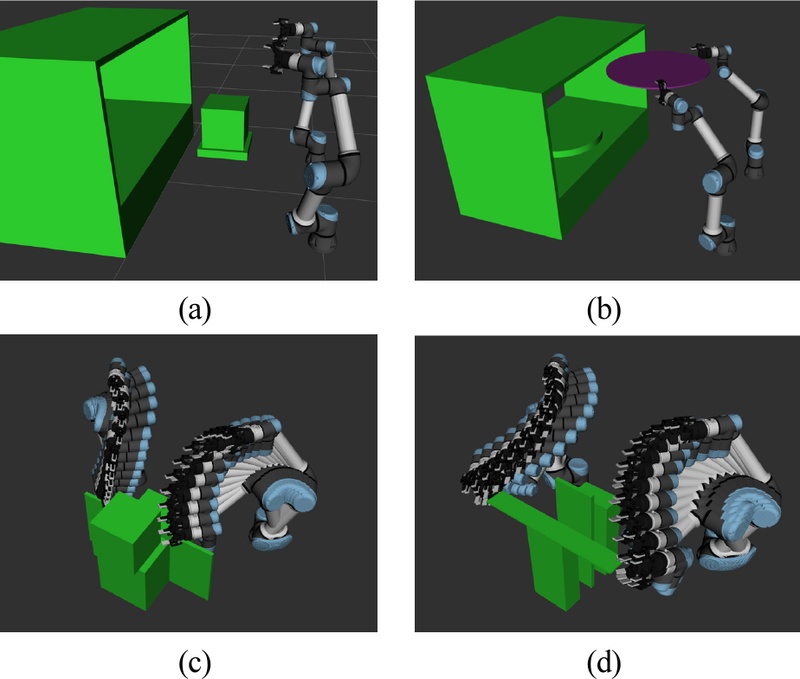
Simulation environments for the cooperative transport scenarios: (a) Cabinet environment with a cube object (250×250×250 mm), (b) Cabinet environment with a circular planar object (680 mm diameter), (c) Box-to-Box environment with a 0.4 m high fence and a cube object, and (d) Box-to-Box environment with a rectangular planar object (700×100×8 mm)
작업 환경(Environments):
- - 캐비넷 환경(Cabinet) [Fig. 3(a)], [Fig. 3(b)]: 천장과 양측 벽면이 존재하여 로봇의 작업 영역이 극도로 제한되는 협소 공간 이송 작업.
- - 장애물 환경(Box-to-Box) [Fig. 3(c)], [Fig. 3(d)]: 두 탁자 중앙에 0.4 m 높이의 펜스가 존재하여, 물체를 높이 들어 올린 후 넘어가야 하는 동적 궤적 요구 환경.
파지 물체(Target Objects):
4.2 실험 절차
실험은 다음 절차에 따라 수행하였다.
- ① 두 로봇이 물체를 파지하여 닫힌 기구학적 체인을 형성한다.
- ② 로봇의 기준 위치를 ±10 mm 이내에서 무작위로 변경한다.
- ③ 물체를 목표 지점으로 이송하기 위한 모션 계획을 수행한다. 장애물 환경의 경우 궤적을 Lift → Cross → Drop 3단계로 분할하여 계획한다.
- ④ 제약조건 위반 유무 및 충돌 여부를 검증하고 성공률과 계획 소요 시간을 기록한다.
- ⑤ 4가지의 각 시나리오별로 상기 ②~④ 과정을 총 10회 반복 수행한다.
4.3 Ablation Study
제안하는 제약 조건반영 모션 계획 알고리즘의 유효성과 시스템 통합 이상의 기여를 검증하기 위해, 상태 검증기 내의 제약조건 평가 모듈 활성화 여부(Constraint On/Off)에 따른 절제 연구를 수행하였다. 알고리즘의 순수한 기여도를 평가하기 위해 본 실험은 기준 위치 오차가 없는 고정된 이상적 조건에서 수행되었다. 실험은 Box-to-box 환경(펜스 횡단 궤적)과 Cabinet 환경(내부 삽입 궤적)에서 각각 10회씩 수행되었다. 두 조건 모두 단순히 목적지까지의 경로를 생성하는 ‘탐색 성공률(Planning success rate)’ 기준으로는 10/10 (100%)을 기록하였다. 그러나 물체 파손을 방지하기 위한 기하학적 제약을 엄밀하게 만족하는 ‘유효 운반 성공률(Valid transport success rate)’ 관점에서는 명확한 차이가 나타났다.
한편, [Table 1]은 제약조건 모듈 활성화에 따른 연산 시간의 변화를 보여준다. 제약조건을 고려하지 않을 경우(Constraint Off) 단순 탐색으로 인해 연산이 매우 빠르게 종료되지만, 제약조건을 엄격히 적용할 경우(Constraint On) 유효하지 않은 궤적을 능동적으로 가지치기(Pruning)하고 재샘플링하는 과정이 추가되어 연산 시간이 Cabinet 환경에서는 약 7.5배, Box-to-box 환경에서는 약 15.5배 증가하였다.

Environment-Level Ablation on Planning Time
연산 시간의 증가에도 불구하고 제약조건 모듈이 필수적인 이유는 운반 품질에서 명확하게 드러난다. [Table 2]는 각 환경에서 기구학적 제약이 가장 크게 요구되는 주요 단계(Critical stage: Box-to-box의 펜스 횡단(Cross) 구간, Cabinet의 삽입(Place) 구간)에서 두 말단장치 간의 평균 오차를 분석한 결과이다.
Transport Quality in the Critical Stage
제약조건이 없는 경우, 거리 오차(Distance error)가 최대 136.1 mm, 오리엔테이션 오차(Orientation error)가 27.6도에 달해 닫힌 운동학적 체인이 완전히 붕괴되는 현상을 보였다. 반면, 제안하는 알고리즘(Constraint On)은 거리 오차를 약 11~15 mm 수준으로, 오리엔테이션 오차를 5도 이하로 획기적으로 줄였다. 이는 연산 시간의 증가를 감수하더라도, 제안하는 알고리즘이 3차원 공간상에서 발생하는 대상 물체의 구조적 비틀림 및 파손 가능성과 관련된 말단장치 간 기하학적 오차를 크게 줄이는 역할을 수행함을 보여준다.
4.4 반복성 시험 결과
앞선 Ablation Study를 통해 검증된 알고리즘이 실제 산업 현장의 불확실성 하에서도 안정적으로 동작하는지 확인하기 위해 반복성 시험을 수행하였다. 4.3절의 고정된 환경과 달리, 본 실험에서는 매 회차마다 두 로봇의 기준 위치(x, y)에 무작위로 10 mm의 오차를 부여하였다. [Table 3]은 4가지 시나리오(2가지 환경 × 2가지 파지 물체)에 대해 각각 10회씩 반복 수행한 모션 계획의 성공률을 나타낸다.
Results of motion planning repeatability tests across different environments and object types
실험 결과, 제안하는 알고리즘은 극도로 좁은 캐비넷 환경(Case 1)과 다이내믹한 궤적을 요구하는 펜스 장애물 환경(Case 4)에서 모두 100%의 성공률을 기록하며 기준 위치 오차 조건에서도 일정 수준의 강인성을 입증하였다. 특히 넓은 파지 간격이 요구되는 평판을 캐비넷 안으로 밀어 넣는 Case 1의 경우, 안정적으로 닫힌 기구학적 체인 궤적을 생성하였다.
반면, 좁은 파지 간격으로 인해 두 로봇 팔이 안쪽으로 밀집되어 자가 충돌 위험이 높은 정육면체를 캐비넷에 넣는 Case 2와, 넓은 물체를 들고 펜스를 넘는 Case 3에서는 각각 2회의 계획 실패가 발생하여 80%의 성공률을 보였다. 분석 결과, 이 20%의 실패 사례들은 base offset에 의해 로봇 간 간격 및 자세 조건이 불리해지면서 self-collision 또는 singularity 인근 구성이 증가한 경우로 관찰되었다. 따라서 본 결과는 제안한 validator가 위험한 후보 궤적을 배제하는 경향을 보였음을 시사한다.
결론적으로, 제안하는 모션 계획기는 무작위의 가혹한 기준 위치 오차 하에서도 하드웨어를 보호하기 위한 엄격한 상태 검증을 능동적으로 수행하며, 복잡한 장애물과 말단장치 제약조건을 동시에 해결하는 높은 강인성과 실효성을 입증하였다.
4.5 실 로봇 실험
시뮬레이션으로 검증된 모션 계획 알고리즘의 현실 세계 적용 가능성을 확인하기 위해 이기종 및 동종 듀얼암 셋업을 통한 실 로봇 실험을 진행하였다. [Fig. 4]와 같이, 첫 번째 실험은 UR5e 로봇과 Kinova Gen3 로봇을 결합한 이기종 듀얼암 환경에서, 두 번째 실험은 FR5 로봇 2대를 활용한 동종 모바일 매니퓰레이터 환경에서 수행되었다.
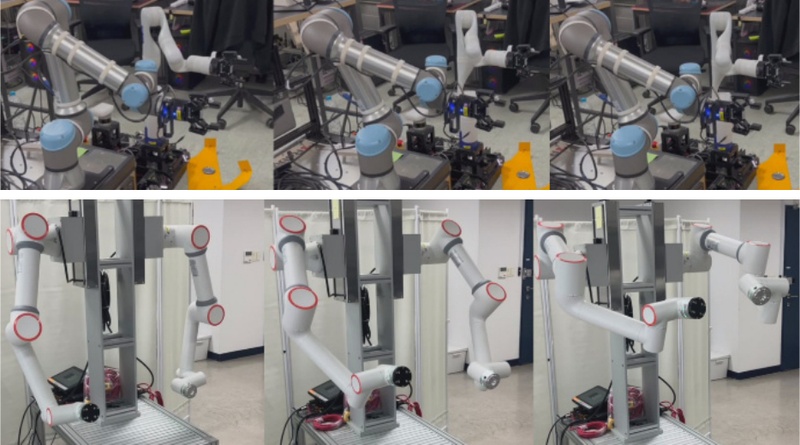
Sequential snapshots of real-world cooperative transport experiments. (Top) A heterogeneous dual-arm setup consisting of a UR5e manipulator and a Kinova Gen3 manipulator. (Bottom) A homogeneous setup utilizing two FR5 manipulators
실제 환경에서는 모바일 베이스의 정차 위치 오차뿐만 아니라 그리퍼의 미세한 파지 슬립과 센서 노이즈가 존재함에도 불구하고, 플래너가 생성한 연속적인 조인트 궤적을 통해 대형 대상물을 비틀림이나 떨어뜨림 없이 지정된 목표 위치까지 안전하게 협력 운반하는 데 성공하였다. 이는 본 알고리즘이 이론적 환경을 넘어 실제 산업 현장의 다중 로봇 협동 조작 문제에 적용 가능한 높은 강인성과 실용성을 갖추고 있음을 보여준다.
5. 결 론
본 논문에서는 임의의 장애물이 존재하는 복잡한 작업 공간에서 두 대의 6자유도 모바일 매니퓰레이터가 대형 물체를 협력 파지 및 운반하기 위한 모션 계획 알고리즘을 제안하였다. 본 연구의 주요 기여 및 결론은 다음과 같다.
첫째, 두 말단장치 간의 엄격한 거리 및 오리엔테이션 제약조건을 전역 모션 계획 파이프라인에 통합하여 운반 중 발생하는 대형 물체의 변형을 기하학적으로 억제하였다. 제안하는 알고리즘은 좁은 캐비넷 내부나 중앙 펜스를 넘어야 하는 가혹한 장애물 환경에서도 물체의 목표 위치 지정만으로 충돌 없는 닫힌 운동학적 체인 궤적을 안정적이고 강건하게 생성할 수 있음을 확인하였다.
둘째, 역기구학의 다중해로 인해 필연적으로 발생하는 조인트 공간 점프 현상을 완화하기 위해, 인접 상태 간 조인트 공간 거리 변화를 최소화하도록 기하학적 계획기의 상태 검증 프로세스를 능동적 가지치기(Active pruning) 형태로 개선하였다. 이를 통해 로봇의 가동 범위를 인위적으로 제한하여 작업 영역이 축소되는 기존 방식의 한계를 극복하였으며, 주어진 작업 영역을 최대한 활용하면서도, 설정된 임계값 내에서 조인트 궤적의 연속성을 유지하도록 검증하였다.
셋째, 로봇의 기준 위치에 ±10 mm의 불확실성이 지속적으로 부여되는 반복성 시험을 통해 알고리즘의 강인성을 입증하였다. 물리적인 특이점이나 충돌이 불가피한 극단적 오차 상황에서는 계획기가 능동적으로 궤적 생성을 안전하게 차단(Abort)하여 하드웨어를 보호하였음을 확인하였다. 나아가 이기종(UR5e-Kinova) 및 동종(FR5) 듀얼암 셋업을 활용한 실 로봇 실험을 통해, 센서 노이즈와 미세한 파지 오차가 존재하는 실제 산업 환경에서도 제안하는 알고리즘이 활용될 수 있는 높은 실효성을 갖추고 있음을 검증하였다.
이러한 기여에도 불구하고 본 연구는 몇 가지 한계점을 지닌다.
먼저, 본 연구에서는 닫힌 운동학적 체인의 등호 제약 조건을 엄밀히 만족하는 기존 범용 방법론이 부재하여 적합한 비교 기준선(Baseline) 선정이 어려웠으며, 이로 인해 연산 시간에 대한 정량적 비교 실험을 수행하지 못하였다. 기존의 최적화 기반 방법들은 주로 제약을 소프트 패널티로 처리하거나 부등호 제약에 특화되어 있어 직접적인 지표 비교의 한계가 존재한다.
또한, 본 연구의 접근 방식은 기구학(Kinematics) 관점의 모션 계획에 초점을 맞추고 있어, 파지 구성이 고정되고 양팔 간 내부 응력이 발생하지 않는 이상적인 조건을 가정한다. 실제 로봇 적용 시에는 미세한 파지 슬립이나 자세 제어 오차로 인한 동역학적 내부 응력 문제가 발생할 수 있다.
이러한 한계점들은 본 제안 프레임워크와 하위 레벨 제어기의 결합을 통해 향후 연구에서 다룰 예정이다. 구체적으로는 미세 응력 해소를 위한 어드미턴스 제어(Admittance control) 또는 힘/토크 센서 기반 피드백의 통합을 고려하고 있다. 아울러 샘플링 탐색 시간을 단축하기 위한 기계학습 기반의 휴리스틱 적용과 모바일 베이스의 실시간 주행을 포함하는 전신 제어(Whole-body control)로의 확장을 진행할 계획이다.
Acknowledgments
This work was supported by the National Research Foundation of Korea (NRF) grant funded by the Korea government (MSIT) (No. RS-2024-00411007, No. 2022R1C1C1008476).
References
-
D. Ortenzi, R. Muthusamy, A. Freddi, A. Monteriù, and V. Kyrki, “Dual-arm cooperative manipulation under joint limit constraints,” Robotics and Autonomous Systems, vol. 99, pp. 110-120, Jan., 2018.
[https://doi.org/10.1016/j.robot.2017.10.005]

-
M. Yang, E. Yang, R. C. Zante, and M. Post, “Collaborative mobile industrial manipulator: a review of system architecture and applications,” International Conference on Automation and Computing, Lancaster, UK, pp. 1-6, 2019.
[https://doi.org/10.23919/iconac.2019.8895183]
-
M. Stilman, “Task constrained motion planning in robot joint space,” IEEE/RSJ International Conference on Intelligent Robots and Systems, San Diego, USA, pp. 3074-3081, 2007.
[https://doi.org/10.1109/iros.2007.4399305]
-
F. Burget, M. Bennewitz, and W. Burgard, “BI2RRT*: An efficient sampling-based path planning framework for task-constrained mobile manipulation,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Daejeon, South Korea, pp. 3714-3721, 2016.
[https://doi.org/10.1109/iros.2016.7759547]
-
X. Li, L. Luo, H. Zhao, D. Ge, and H. Ding, “Inverse kinematics solution based on redundancy modeling and desired behaviors optimization for dual mobile manipulators,” Journal of Intelligent & Robotic Systems, vol. 108, no. 37, Jun., 2023.
[https://doi.org/10.1007/s10846-023-01884-5]
-
B. Cohen, S. Chitta, and M. Likhachev, “Single- and dual-arm motion planning with heuristic search,” International Journal of Robotics Research, vol. 33, no. 2, pp. 305-320, 2014.
[https://doi.org/10.1177/0278364913507983]
-
Y. Wang, Z. Li, Y. Li, and E. Dong, “An efficient constraint method for solving planning problems under end-effector constraints,” Industrial Robot, vol. 51, no. 3, pp. 413-423, Mar., 2024.
[https://doi.org/10.1108/ir-10-2023-0251]
-
S. S. Mirrazavi Salehian, N. Figueroa, and A. Billard, “A unified framework for coordinated multi-arm motion planning,” International Journal of Robotics Research, vol. 37, no. 10, pp. 1205-1232, Apr., 2018.
[https://doi.org/10.1177/0278364918765952]
-
Y. Wang, Y. Li, Z. Li, H. He, S. Chen, and E. Dong, “A novel planner framework compatible with various end-effector constraints,” Robotic Intelligence and Automation, vol. 44, no. 5, pp. 746-758, 2024.
[https://doi.org/10.1108/ria-02-2024-0043]
-
J. J. Kuffner and S. M. LaValle, “RRT-connect: An efficient approach to single-query path planning,” IEEE International Conference on Robotics and Automation, San Francisco, USA, pp. 995-1001, 2000.
[https://doi.org/10.1109/robot.2000.844730]
-
A. Orthey, C. Chamzas, and L. E. Kavraki, “Sampling-based motion planning: A comparative review,” Annual Review of Control, Robotics, and Autonomous Systems, vol. 7, no. 1, pp. 285-310, 2024.
[https://doi.org/10.1146/annurev-control-061623-094742]
-
S. Liu and P. Liu, “Benchmarking and optimization of robot motion planning with motion planning pipeline,” International Journal of Advanced Manufacturing Technology, vol. 118, pp. 949-958, 2022.
[https://doi.org/10.1007/s00170-021-07985-5]
-
S. Hwang, J. Oh, J. Lee, and S. Hwang, “Real-time path planning based on nonlinear optimization for cooperative transport between heterogeneous mobile manipulators,” Journal of Institute of Control, Robotics and Systems, 2025.
[https://doi.org/10.5302/j.icros.2025.25.0117]
-
S. Chitta, I. Sucan, and S. Cousins, “MoveIt! [ROS Topics],” IEEE Robotics & Automation Magazine, vol. 19, no. 1, pp. 18-19, Mar., 2012.
[https://doi.org/10.1109/mra.2011.2181749]
-
J. Pan, S. Chitta, and D. Manocha, “FCL: A general purpose library for collision and proximity queries,” IEEE International Conference on Robotics and Automation, St. Paul, USA, pp. 3859-3866, 2012.
[https://doi.org/10.1109/icra.2012.6225337]
2026 건국대학교 전기전자공학부(공학사)
관심분야: Humanoid control, VLA models
2022 부경대학교 기계설계공학과(공학사)
2024 서강대학교 전자공학과(공학석사)
관심분야: Robotic manipulation, Motion planning, Multi-robot system
2022 숭실대학교 기계공학과(공학사)
2022~현재 서강대학교 전자공학과(석박통합과정)
관심분야: Robotic manipulation, Motion planning, Multi-robot systems
2024 서강대학교 전자공학과(공학사)
2024~현재 서강대학교 전자공학과(석박통합과정)
관심분야: Multi-robot motion planning
2009 고려대학교 전기전자전파공학부(공학사)
2011 고려대학교 전기전자전파공학과(공학석사)
2016 Texas A&M University(공학박사)
2018~2021 한국과학기술연구원 지능로봇연구단 선임연구원
2021~2022 인하대학교 정보통신공학과 조교수
2022~현재 서강대학교 전자공학과 부교수/조교수
2025~현재 버티컬랩스 대표이사
관심분야: Multi-robot systems, Robot manipulation multi-robot navigation