비정형 적설 환경 내 4족 보행 로봇의 RDDF 기반 자율주행 실험 및 성능 분석

CopyrightⓒKROS
Abstract
This paper presents a field-based evaluation of an RDDF-driven autonomous navigation system for quadruped robots operating in unstructured snow-covered outdoor environments. The proposed system integrates RTK-GPS-based global path tracking, RDDF-based target velocity and gait-transition commands, and 2D LiDAR-based obstacle avoidance. To handle the platform constraint that gait transitions are allowed only near a quasi-static state, target velocity and gait mode information are assigned to predefined RDDF waypoints, enabling the robot to decelerate before rough-terrain sections and switch to H-STEP mode. Field experiments were conducted on a 1.5 km snow-covered outdoor track where independently moving objects acted as dynamic obstacles. Lateral tracking errors and recovery behavior after avoidance maneuvers were quantitatively analyzed over repeated runs. Experimental results show that the integrated system maintained stable path-following performance and recovered to the global path under unstructured snow-covered outdoor conditions with moving obstacles.
Keywords:
Quadruped Robot, Autonomous Navigation, Path Tracking, Unstructured Environments, Snow-covered Terrain, Trajectory Recovery1. 서 론
최근 4족 보행 로봇은 다관절 메커니즘 기반의 독립적 접지 제어를 통해 적설 환경 및 산악 지형과 같은 비정형 험지[1-3]에서 우수한 기동성을 보이며 그 활용 범위가 확대되고 있다. 이러한 로봇이 야외 환경에서 자율적으로 장거리 임무를 수행하기 위해서는 RTK-GPS 기반의 정밀 위치 추정과 사전에 정의된 전역 경로(Global path)를 안정적으로 추종하는 자율주행 기술이 요구된다.
기존 4족 보행 로봇 기반의 야외 자율주행 연구는 특정 농업 환경이나 정형화된 주행 조건에서의 waypoint 생성 및 정밀 접근[3]에 초점을 두는 경우가 많았으며, 주로 평지 기준의 단일 보행 모드[4] 기반 접근이 일반적이었다. 이와 같은 접근은 눈길이나 경사로 등 지면 마찰 특성이 급변하는 환경에서 접지 슬립, 발 끌림, 자세 불안정 등을 유발하여 전역 경로 이탈 가능성을 증가시킨다. 반대로 안정성 위주의 보행 모드를 전 구간에 적용할 경우 주행 속도 및 에너지 효율[5]이 저하되는 한계가 존재한다. 따라서 지형 조건에 따라 보행 모드를 능동적으로 전환할 수 있는 상위 제어 전략이 요구된다. 최근 연구에서도 비정형 지형에서의 안정적인 4족 보행을 위해 지형 인식 정보나 주행 조건에 따라 보행 파라미터 및 제어 정책을 조정하는 방법들[6,7]이 제안되고 있다.
또한 자율주행 시스템의 성능은 단순한 목적지 도달 여부뿐 아니라, 전체 주행 과정에서의 궤적 추종 정밀도에 의해 평가되어야 한다. 특히 보행 모드 전환 구간이나 장애물 회피 이후 전역 경로로 재진입하는 복귀(Recovery) 과정에서는 일시적으로 큰 횡방향 추종 오차[8]가 발생할 수 있으며, 해당 오차의 크기와 안정화 시간은 시스템의 강건성과 직결된다. 그럼에도 불구하고, 기존 연구에서는 이러한 복귀 구간을 명확히 정의하고 횡방향 오차의 시간적 거동을 정량 분석한 사례가 제한적[9-12]이다.
실제 야외 운용 환경에서는 단일 로봇이 완전히 독립된 공간에서 주행하기보다, 다양한 이동 객체가 동일 공간을 공유하는 경우가 빈번하다. 이러한 환경에서는 이동 객체가 동적 장애물로 작용하며 경로 간섭(interference)이 발생할 수 있다. 특히 이동 객체의 움직임을 사전에 예측하기 어려운 환경에서는, 동적 장애물에 대응하면서 안정적으로 경로를 추종할 수 있는 자율주행 알고리즘이 요구된다. 이와 관련하여 최근 연구들은 비정형 지형에서의 안전한 보행 로봇 주행을 위해 주변 환경의 traversability를 평가하거나, 장애물 정보를 보행 제어 및 회피 판단[13,14]에 반영하는 방향으로 확장되고 있다.
이를 바탕으로 본 논문에서는 RTK-GPS와 RDDF (Route Define Data File) 기반 경로 추종, RDDF waypoint 기반 목표 속도 및 보행 모드 전환, 그리고 LiDAR 기반 장애물 회피 기능을 통합한 자율주행 시스템을 구성한다. 또한 이동 장애물이 존재하는 비정형 적설 야외 환경에서 단일 4족 보행 로봇의 경로 추종 성능과 장애물 회피 후 전역 경로 복귀 특성을 실험적으로 분석한다. 본 실험에서는 주변의 이동 객체를 예측이 어려운 동적 장애물로 간주하여, 실제 야외 환경에서의 시스템 적용 가능성을 평가하였다.
본 논문의 주요 기여는 다음과 같다. 첫째, 고속 주행 중 보행 모드 직접 전환이 제한되는 4족 보행 로봇의 플랫폼 제약을 고려하여, RDDF waypoint에 목표 속도와 보행 모드 전환 정보를 포함하는 경로 기반 운용 전략을 구현하였다. 둘째, RTK-GPS 기반 Pure Pursuit 경로 추종, RDDF 기반 속도 및 보행 모드 전환, 2D LiDAR ROI 기반 장애물 회피 기능을 통합하여 비정형 적설 환경에서 운용 가능한 자율주행 시스템을 구성하였다. 셋째, 험지 주행 구간의 공간적 추종 정밀도(RMSE)와 장애물 회피 후의 시간적 복원력(Recovery time)을 결합한 종합 성능 평가 지표를 제시하고, 1.5 km 야외 적설 트랙에서의 10 lap 반복 주행 실험을 통해 제안 시스템의 실용적 운용 가능성을 정량적으로 평가하였다.
2. 시스템 구성
2.1 로봇 플랫폼 사양 및 다중 보행 모드
본 연구에 사용된 4족 보행 로봇 플랫폼의 외관은 [Fig. 1]과 같으며, 주요 하드웨어 사양은 [Table 1]에 정리하였다. 본 연구에서는 야외 적설 및 험지 환경 자율주행을 위해 Deep Robotics의 중소형 4족 보행 로봇 Lite3 Pro를 플랫폼으로 채택하였다. 해당 플랫폼은 총 중량 12 kg, 최대 탑재 하중(Payload) 4 kg의 규격을 가지며, 총 12자유도(각 다리 3-DoF)의 관절 구동계를 갖추어 유연한 지면 적응이 가능하다. 다양한 지형 조건에서 안정적으로 경로 추종을 수행하기 위해서는 지면의 마찰 특성과 기하학적 형태에 맞춰 로봇의 보행 특성을 능동적으로 제어해야 한다. 이에 따라 평탄한 구간에서는 제조사에서 제공하는 NRM (Normal) 기반의 일반 주행 모드를, 언덕이나 눈길에서는 험지 돌파용 H-STEP 모드를 사전에 정의된 RDDF 기반 운용 구간에 따라 선택적으로 활용하였다.
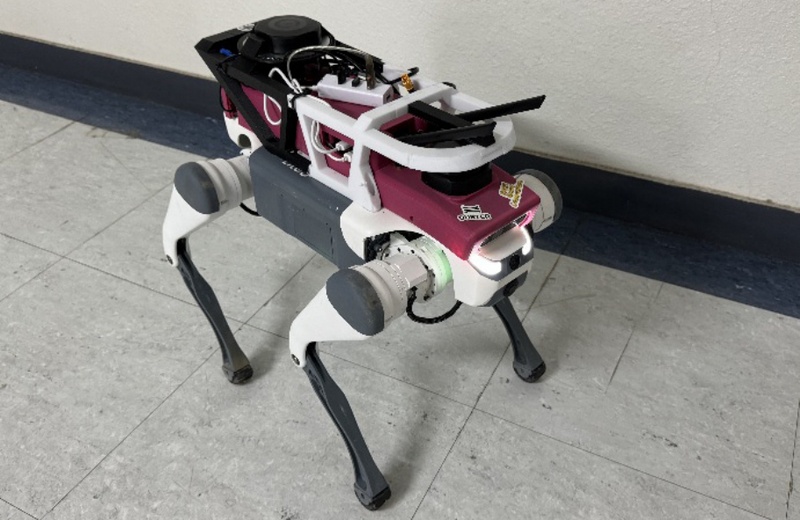
Quadruped Robot used in the experiment

Specifications of Quadruped robot
로봇의 동체 높이(Body Height)를 기본(NRM) 상태로 유지한 채 Trot 보행 패턴을 수행하는 모드이다. 보행 주기 내 스윙 페이즈(Swing phase)에서 발끝(End-effector)의 Z축 궤적 높이(Clearance)를 낮게 제어해 에너지 효율을 높이는 것이 특징이며, 본 연구에서는 평탄한 경로에서 최대 2.0 m/s의 선속도로 주행하도록 설정하였다. 단, 경사도가 높거나 적설량이 많은 험지에서는 낮은 스윙 궤적으로 인해 발 끌림(Foot dragging)현상과 잦은 슬립(Slip)이 발생하여 누적 위치 오차를 유발할 수 있다.
최대 15 cm 높이의 단차 및 계단을 극복할 수 있도록 설계된 특수 기동 모드이다. 험지 돌파를 위해 스윙 페이즈 시 발끝의 Z축 이격 거리를 상향 조정하고 관절의 요구 토크(Torque)를 상향시킨다. 이를 통해 야외 적설 환경의 언덕이나 요철 구간에서 눈에 발이 빠지는 기구학적 불안정성을 방지하며, 지면에 대한 수직항력(Normal force)을 높여 접지력 확보에 기여한다. 단, 확장된 Z축 궤적에서 동적 균형(Dynamic balance)을 유지해야 하므로, 일반 주행 모드(2.0 m/s)에 비해 주행 속도가 상대적으로 낮게 제한된다.
이러한 다중 보행 모드는 지형에 따른 주행 안정성을 향상시키지만, 모터 구동계의 과부하 방지와 안정적인 무게중심 이동을 위해 일반 주행 속도에서의 보행 모드 전환이 제한되는 하드웨어적 제약을 지닌다. 특히 급격한 보행 파라미터 변화로 인한 동적 불안정성을 방지하기 위해, 2.0 m/s와 같은 고속 주행 상태에서는 H-STEP으로의 직접 전환이 허용되지 않는다. 따라서 보행 모드를 전환하기 위해서는 로봇의 선속도가 0에 가까운 준정적(Quasi-static) 상태까지 사전에 감속시킬 필요가 있으며, 이는 3.2절에서 제안하는 RDDF 기반 보행 모드 전환 전략의 핵심 설계 근거가 된다.
2.2 상위 제어 구성 및 시스템 통합
본 연구의 자율주행 시스템은 제조사에서 제공하는 하위 보행 제어기와 저자들이 구현한 상위 자율주행 모듈로 구성된다. 하위 제어기는 로봇의 관절 구동 및 보행 패턴 생성을 담당하며, 상위 자율주행 모듈은 RTK-GPS 기반 위치 추정, RDDF 기반 경로 추종, 목표 속도 및 보행 모드 전환 명령 생성, 그리고 LiDAR 기반 장애물 회피 목표점 생성을 수행한다. 따라서 본 연구의 초점은 하위 보행 제어기 자체의 개발이 아니라, 플랫폼에서 제공하는 보행 모드를 RDDF 기반 자율주행 전략과 통합하여 비정형 적설 환경에서 운용 가능성을 검증하는 데 있다. 상위 제어기에서는 경로 추종, 장애물 회피 및 보행 모드 판단 알고리즘을 실시간으로 수행하며, 이를 위해 단일 보드 컴퓨터(SBC)인 LattePanda IOTA를 탑재하였다.
안정적인 야외 자율주행을 위해 상위 제어기는 다음과 같은 두 가지 핵심 센서를 활용하여 주변 환경을 인지한다. 첫째, 실외 환경에서의 정밀한 전역 위치 추정을 위해 u-blox의 ZED-F9P RTK-GPS 모듈(위치 정밀도 0.01 m, 최대 업데이트 주기 25 Hz)을 적용하였다. 해당 모듈은 RTCM 보정 신호를 수신하여 cm 수준의 고정밀 절대 위치 정보(위도, 경도)를 제공하며, 이는 사전에 정의된 전역 경로(RDDF)를 추종하기 위한 핵심 입력값으로 사용된다. 둘째, 주행 궤적 상에 존재하는 동적 및 정적 장애물을 인지하기 위해 2D LiDAR 센서 RPLiDAR S2(측정 반경 30 m, 샘플링 주파수 32 kHz, 회전 속도 10 Hz)를 전면부에 장착하였다. 획득된 2D 점군(Point cloud) 데이터는 관심 영역(ROI, Region of Interest) 필터링을 거쳐 3.3절에서 제안하는 장애물 회피 알고리즘의 기준 데이터로 활용된다. 기존 연구에서도 3차원 지형 정보나 elevation map과 같은 환경 표현은 비정형 지형에서의 보행 로봇 주행 및 경로 판단에 중요한 입력으로 활용[15]되어 왔다. 본 연구에서는 계산 복잡도와 실시간성을 고려하여 2D LiDAR 기반 ROI 필터링 결과를 장애물 회피 판단의 입력으로 사용하였다.
상위 제어기와 하위 제어기 간의 데이터 송수신은 LAN 인터페이스 기반의 UDP (User Datagram Protocol) 통신을 통해 이루어진다. 상위 제어기는 센서 데이터를 융합하여 계산된 최종 제어 입력, 즉 로봇의 목표 선속도(Linear velocity) 및 각속도(Angular velocity)와 함께 2.1절에서 언급한 보행 모드 전환 명령을 UDP 패킷 형태로 하위 제어기에 전송한다. 이러한 비동기식 고속 통신 구조는 상위 알고리즘의 판단 결과를 하드웨어 구동부까지 지연(Latency)을 최소화하여 전달함으로써, 험지 환경에서도 실시간 경로 추종 및 즉각적인 장애물 회피 기동을 가능하게 한다. 상위 의사결정 루프는 10 Hz로 동작하며, 계산된 제어 입력은 20 Hz로 하위 제어기에 적용된다.
3. 자율주행 전략
3.1 GPS-RDDF 기반 전역 경로 추종 전략 및 Pure Pursuit 적용
본 연구에서는 GPS-RTK와 사전에 정의된 RDDF를 활용하여 자율주행 전략을 구성하였다. 위도·경도로 구성된 이산적 RDDF 웨이포인트는 UTM 좌표계로 변환되어, 로봇과 목표 경로 간의 상대 위치 및 방향 오차 계산에 직접 사용된다.
4족 보행 로봇은 바퀴형 플랫폼과 달리 지면 접촉이 보행 주기에 따라 변하므로 순간적인 고각속도 회전에 대해 상대적으로 민감하다. 따라서 경로 추종 알고리즘은 급격한 조향을 방지하기 위해 각속도 명령이 시간에 대해 연속적으로 변화하도록 설계되어야 한다. 또한 이산적 웨이포인트로 구성된 RDDF의 특성상 단순 최근접점 추종은 조향 진동을 유발할 수 있다. 이를 완화하기 위해 로봇 전방 일정 거리의 점을 목표로 설정하는 Lookahead 방식을 적용하여 불연속적인 곡률 변화를 평활화하였다.
이러한 조건을 고려하여, 기하학적 곡률 기반으로 각속도를 산출하고 Lookahead distance (LAD)를 통해 조향 민감도를 조절하는 Pure Pursuit 알고리즘을 채택하였다. 이를 통해 4족 보행 로봇의 동역학적 제약을 만족하면서도 안정적인 경로 추종을 구현하였다. [Fig. 2]는 LAD 변화에 따른 목표점 선택 위치와 추종 거동의 차이를 보여준다. 한편, 경로 추종에 필수적인 전역 방위각(Heading)은 플랫폼 크기를 고려해 단일 안테나(Single-antenna) 기반의 ZED-F9P 모듈을 적용하되, 위치 변화량 및 속도 벡터 기반의 동적 방위각(Dynamic heading) 추정 기능을 활용하였다. 이를 통해 단일 안테나 환경에서도 0.4 deg 수준의 dynamic heading 정보를 활용하였으며, 산출된 방위각은 RTK-GPS 위치와 함께 현재 진행 방향과 목표점 사이의 각도 오차를 계산하는 데 사용된다.
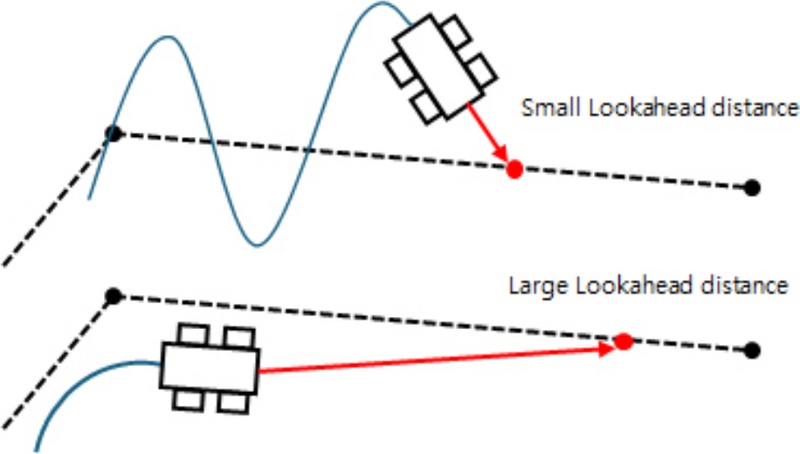
Comparison of lookahead distance
일반적인 바퀴형 차량의 Pure Pursuit은 자전거 기구학 모델(Bicycle kinematic model)을 기반으로 후륜 중심 조향각을 산출한다. 반면, 본 연구의 4족 보행 로봇은 선속도와 각속도를 입력받아 내부 보행 패턴을 생성하므로, 단일 회전축 중심의 외륜 기구학 모델(Unicycle kinematic model)로 추상화하여[16-18] 제어 구조를 구성하였다. 따라서 기존 자전거 모델의 조향각 제어식을 각속도 기반 제어식으로 변환하여 적용하였다. Lookahead 거리 Ld에 위치한 목표점과 현재 진행 방향 사이의 각도 오차를 α라 하면, Pure Pursuit의 곡률 κ와 4족 보행 로봇의 각속도 ω는 식 (1), (2)와 같이 정의된다.
| (1) |
| (2) |
· κ : 경로 곡률
· α : 현재 진행 방향과 목표점 방향 사이의 각도 오차,
· Ld : Lookahead 거리
· ω : 4족 보행 로봇의 각속도
· v : 4족 보행 로봇의 선속도
3.2 RDDF 확장을 통한 보행 모드 전환 전략
본 연구에서 사용된 4족 보행 로봇 플랫폼은 모터 보호 및 기구학적 안정성 확보를 위해, 선속도가 0에 근접한 준정적 조건에서만 보행 모드 전환이 가능하도록 제어기가 구성되어 있다. 이러한 하드웨어적 제약을 자율주행 경로 추종 과정에서 자연스럽게 처리하기 위해, 기존 RDDF 데이터 구조를 확장하였다. 구체적으로, 각 웨이포인트에 목표 속도 비율(Target Velocity Ratio)과 보행 모드 전환 명령을 할당하는 추가 열(Column)을 도입하여 경로 정보와 주행 전략을 통합적으로 관리하도록 설계하였다.
이를 기반으로, 보행 모드 전환이 요구되는 지점 이전에 감속 구간을 설정하고, 로봇이 해당 구간에 진입하면 선속도를 점진적으로 감소시키도록 속도 프로파일을 구성하였다. 로봇의 선속도가 약 0.1 m/s 수준의 준정적 상태에 도달하면 안정적으로 H-STEP 모드로 전환하며, 전환 시퀀스가 완료된 이후에는 다시 해당 보행 모드의 최대 허용 속도까지 가속한다.
[Table 2]는 본 연구에서 실제 주행에 적용한 확장된 RDDF 데이터의 일부 구간을 보여준다. 여기서 목표 속도는 각 보행 모드의 최대 허용 속도에 대한 비율을 의미한다. 표에 나타난 바와 같이, 보행 모드 전환 지점(Index 301) 직전인 Index 300에서 목표 속도 비율을 0.1로 낮추어 준정적 상태로 감속시키고, 안정적으로 H-STEP 모드로 전환한 후 다시 목표 속도 비율을 1.0으로 인가하여 가속(Index 302)하는 흐름을 확인할 수 있다.
Example of the extended RDDF format with velocity and gait mode parameters
이와 같은 RDDF 기반 속도 제어 전략은 로봇의 하드웨어적 한계를 만족시키는 동시에, 자율주행 흐름의 단절 없이 모드 전환이 이루어지도록 구성하였다. 결과적으로 RDDF 기반 경로 정보와 목표 속도 및 보행 모드 전환 정보를 통합하여, 플랫폼의 보행 모드 전환 제약을 고려한 자율주행 운용 전략을 구현하였다. [Fig. 3]은 로봇의 현재 위치와 RDDF 기반 lookahead point를 이용하여 곡률을 계산하고, 명목 속도와 속도 제어 알고리즘을 거쳐 최종 속도 명령을 생성하는 흐름을 나타낸다.
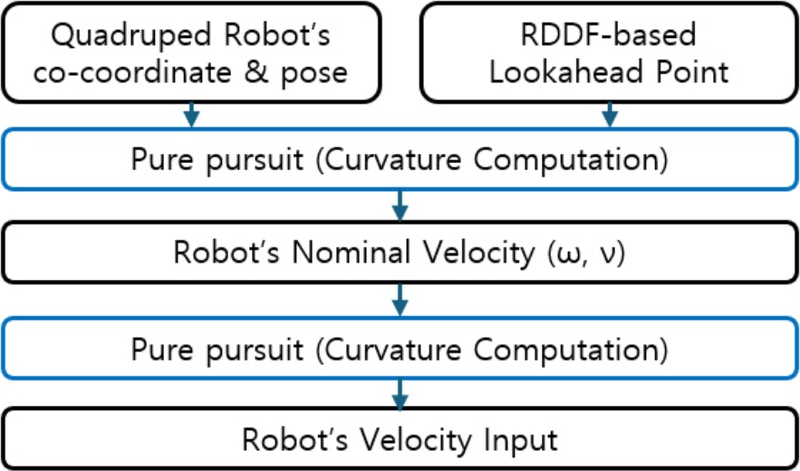
Velocity command output flow chart
3.3 경로 기반 ROI 장애물 회피 알고리즘
RDDF의 웨이포인트들을 로봇 기준 좌표계(robot body frame)로 변환한 결과를 활용하여, 경로 중심선 기반 ROI 내에서 위협 장애물을 선별하고 회피 목표점을 생성하는 알고리즘을 구성하였다. 비정형 야외 환경에서 보행 로봇이 안정적으로 전역 경로를 추종하기 위해서는 지형 특성뿐 아니라 주행 경로 주변의 장애물 분포를 실시간으로 반영할 필요가 있다[13,14].
ROI 및 전방 거리 조건을 만족하는 점군에 대해 유클리디안 클러스터링을 수행하고, 군집 내 포인트 수가 Nc ≥ Nmin인 경우에만 유효 장애물로 정의하였다. 최소 군집 크기인 Nmin은 센서 노이즈 및 단발성 반사점으로 인한 오검출을 제거하기 위한 파라미터로, 본 실험에서는 Nmin = 9로 설정하였다. 각 클러스터 중심점 (Xobs, Yobs)에 대해, 경로 중심선 대비 횡방향 편차는 식 (3)과 같이 정의된다.
| (3) |
전역 경로가 로봇 기준 좌표계로 정렬되어 경로 중심선이 항상 Ypath = 0에 위치하므로, 장애물의 body frame 기준 y 좌표는 곧 경로 대비 횡방향 오차를 의미한다. 실제 경로 폭은 5.0 m이나, 본 연구에서는 경로 중심으로부터 식 (4)의 조건을 만족하는 장애물만을 유효 위협으로 간주하였다.
| (4) |
여기서 횡방향 관심 영역 임계값 droi는 트랙 외곽의 비위협 객체로 인한 불필요한 회피기동을 방지하기 위해 설정되는 변수이며, 본 실험에서는 중심선 주변에서 실제 회피가 필요한 객체만을 선별하도록 droi = 1.5 m로 설정하였다. 또한, 로봇 기준 종방향 거리 Xobs가 전방 임계거리 dthreat 이내에 위치한 장애물(Xobs ≤ dthreat)만을 위협 객체로 정의하였다. 임계 거리 dthreat는 로봇의 최대 주행 속도(2.0 m/s) 구동 시 제어기 통신 지연 및 감속에 소요되는 기구학적 제동 거리(약 1.5 m)와 여유 안전거리를 합산하여 산출되며, 본 실험에서는 dthreat = 4.0 m로 설정하였다. 위 조건을 만족하는 장애물 집합을 Cobs라 하며, 이 중 로봇 기준 거리가 최소인 객체를 1차 회피 대상으로 선정하였다.
선정된 1차 회피 대상의 횡방향 편차 elat를 기준으로 회피 방향을 결정한다. 기본적으로는 횡방향 편차의 부호를 이용한 부호 기반(sign-based) 판단을 적용하되, 회피 방향의 잦은 스위칭을 방지하기 위한 중심 불감대(deadband) ε를 정의하였다. 임계값 ε는 로봇의 전폭(wrobot = 0.406 m)과 보행 시 발생하는 횡방향 진동(Sway) 마진을 고려하여 산출되며, 본 실험에서는 ε = 0.5 m로 설정하였다. 이는 경로 중심 부근에 위치한 작은 크기의 외란이나 센서 노이즈로 인해 발생하는 회피 방향의 잦은 진동을 방지하기 위함이다. 회피 방향은 식 (5)와 같이 결정된다.
| (5) |
단, 1차 회피 대상이 경로 중심 불감대 |elat| ≤ ε에 위치하는 경우, 단일 객체의 위치만으로는 명확한 회피 방향을 결정하기 어렵다. 이를 해결하기 위해 위협 영역 내 전체 장애물 집합 Cobs를 대상으로 부호 기반 점수 누적 방식을 적용하였다. 집합 내 각 장애물에 대하여 횡방향 편차의 부호에 따라 식 (6)과 같이 점수를 산출한다.
| (6) |
이때 전체 방향 결정 점수는 식 (7)과 같이 정의된다.
| (7) |
여기서 Oi는 Cobs에 포함된 i번째 장애물 객체(클러스터)를 의미한다. 최종 회피방향은 누적 점수 S의 부호에 따라 결정된다. 이는 횡방향 좌표의 절대적인 크기보다는 장애물의 좌우 분포 편향성만을 반영하기 위한 설계이다. 이를 통해 장애물과 경로 중심에서 정면으로 대치하는 상황에서의 방향 진동을 완화하고, 다수의 동적 장애물이 존재하는 경우에도 보다 안정적인 방향 결정을 가능하게 한다.
선정된 1차 회피 대상에 대하여 안전 마진 dsafe를 반영하여 지역 회피 목표점 Tavoid = (xtyt)를 생성한다. 안전 마진 dsafe는 장애물 외곽과 로봇 중심 간 최소 이격 거리를 보장하기 위한 설계 변수로, 보행 로봇 특유의 횡방향 흔들림과 동적 장애물의 예측 불가능한 움직임을 고려하여 본 실험에서는 dsafe = 1.5 m로 보수적으로 산정되었다. 이에 따른 지역 목표점은 식 (8), (9)와 같이 정의된다.
| (8) |
| (9) |
여기서 (Xobs, Yobs)는 3.3절 초입에서 정리한 로봇 기준 좌표계상의 장애물 중심 좌표이다. 종방향 목표점 xt는 과도하게 근접한 목표점 생성으로 인한 급격한 곡률 증가를 방지하기 위해 최소 이격 거리 xmin 이상이 되도록 하한을 두었으며, 본 실험에서는 xmin = 2.5 m로 설정하였다. 횡방향 목표점 yt은 최종 결정된 회피 방향을 기준으로 안전 마진만큼 평행 이동하여 산출된다. [Fig. 4]는 이러한 장애물 회피를 위한 지역 목표점 생성 및 안전 마진 적용의 기하학적 개념을 나타낸다.
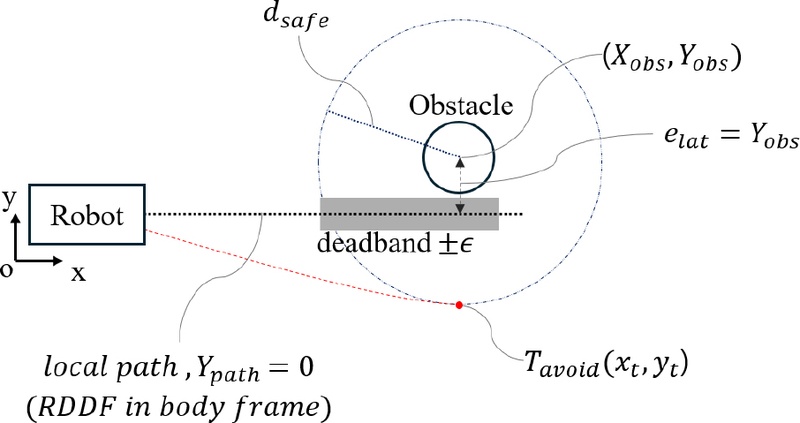
Geometric concept of local target generation for obstacle avoidance
생성된 지역 목표점은 3.1절의 Pure Pursuit 조향 제어 모듈로 전달된다. 이때 회피구간 내에서는 LAD를 고정하지 않고, 장애물과의 종방향 거리 Xobs에 따라 가변적으로 적용하였다. 이는 회피 기동 시 필요한 조향각을 신속하게 확보하고, 회피 완료 후 전역 경로로 복귀할 때 발생할 수 있는 과도한 횡방향 오버슈트를 물리적으로 완화하기 위한 운용 전략의 일환이다. 장애물 회피가 완료되면 제어기는 즉시 전역 경로(RDDF) 추종 모드로 복귀한다. 이 과정에서 발생하는 횡방향 추종 오차와 복귀 소요 시간은 4장에서 정량적으로 분석한다.
4. 실험 결과 및 분석
4.1 실험 개요
본 연구에서는 제21회 한국로봇종합학술대회 Robot Competition의 Quadruped Robot 부문에 참가하여, 제안한 자율주행 전략의 실환경 적용 가능성을 검증하였다. 실험은 대회 규정에 따라 사전에 제공된 RDDF 기반 전역 경로를 추종하는 방식으로 수행되었으며, 사전 테스트 주행과 본 대회 주행 데이터를 종합하여 성능을 분석하였다.
실험이 수행된 야외 적설 트랙의 현장 전경은 [Fig. 5]에 나타내었다. 주행 환경은 1월 말 강원도 평창 알펜시아 리조트에 조성된 총연장 1.5 km의 야외 트랙으로, 평탄 구간과 부분적인 노면 불균일 구간, 그리고 경사와 곡률 변화가 존재하는 산악 적설 지형을 포함하였다. 실험은 여러 이동 객체가 동일 트랙에서 독립적으로 주행하는 조건에서 수행되었다. 제안 시스템은 단일 로봇에 적용되었으며, 주변 이동 객체는 예측이 어려운 동적 장애물로 간주하였다.
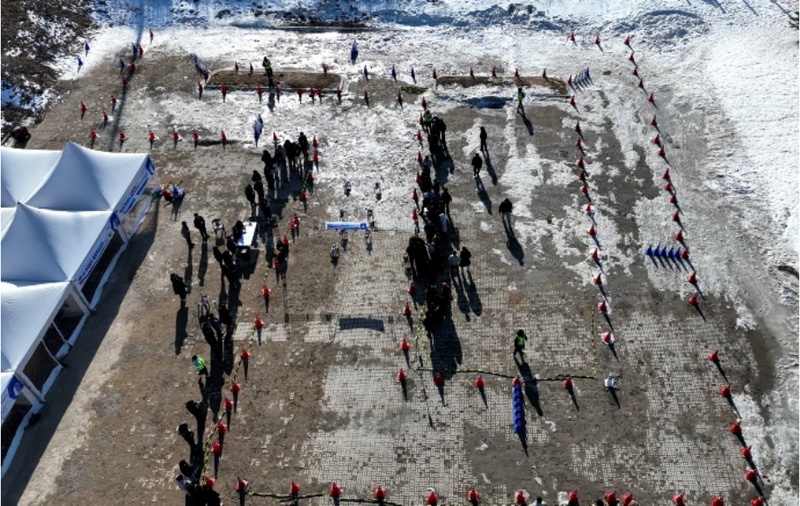
Overview of the robot competition track, outdoor snow-covered track at Alpensia Resort
제어 구조 측면에서는 로봇이 목표 선속도 2.0 m/s로 RTK-GPS 기반 위치 추정과 Pure Pursuit 경로 추종을 실시간으로 수행하도록 구성하였다. 아울러 RDDF에 사전 정의된 지점에서의 보행 모드 전환 수행 여부와 그에 따른 주행 안정성도 함께 평가하였다.
4.2 평탄 지형에서의 전역 경로 추종 성능
제안한 Pure Pursuit 기반 경로 추종 알고리즘의 기본 기하학적 추종 성능을 검증하기 위하여, 지면 불확실성이 최소화된 평탄 구간에서 주행 실험을 수행하였다.
[Fig. 6]은 평탄 지형에서의 실제 로봇 주행 궤적과 RDDF 기반 목표 경로를 비교한 결과를 나타낸다. 로봇은 전반적으로 경로 이탈 없이 목표 경로를 안정적으로 추종하였다.
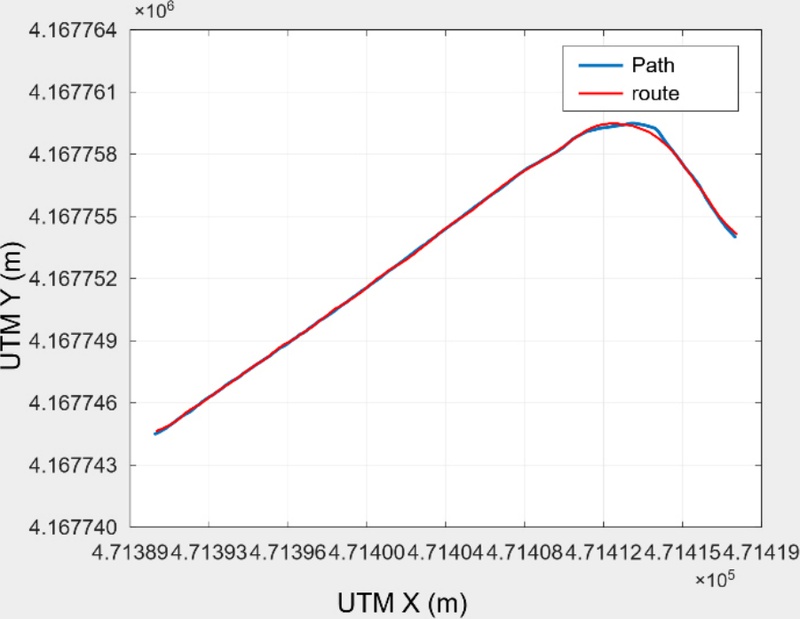
Comparison of RDDF reference path and robot trajectory on flat terrain
경로 추종 오차는 경로 상 인접한 두 waypoint (xn, yn), (xn+1, yn+1)를 연결한 선분에 대하여, 로봇의 현재 위치 (xp, yp)에서 내린 수직 거리로 정의하였다. 여기서 계산의 편의를 위해 A = yn+1 - yn, B = xn - xn+1이라 할 때, 횡방향 오차 D는 식 (10)과 같이 계산하였다.
| (10) |
여기서 분자는 점과 직선 사이의 거리 계산식이며, 분모는 해당 선분의 길이를 나타낸다. 이를 통해 로봇 위치와 경로 사이의 기하학적 횡방향 오차를 정량적으로 산출하였다.
[Fig. 7]은 주행 구간 동안의 횡방향 오차 변화를 나타낸다. 실험 결과, 최대 오차는 0.4 m 미만으로 유지되었으며, 급격한 오차 발산은 관찰되지 않았다.
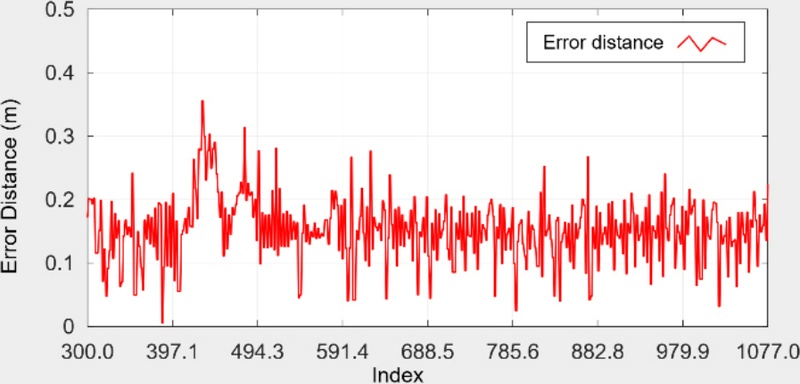
Lateral tracking error along the trajectory shown in Fig. 6
4.3 비정형 험지 주행 및 장애물 회피 성능 평가
앞서 4.1절에서 서술한 야외 주행 실험 데이터를 바탕으로, 본 연구에서 구성한 통합 자율주행 시스템의 실환경 성능을 분석하였다. [Fig. 8]은 적설 및 경사 지형이 포함된 1.5 km의 야외 트랙에서 취득한 RTK-GPS 기반 전역 경로 추종 궤적과 함께, 사전 정의된 RDDF 기반 험지 보행 전환(Rough Terrain Navigation) 구간 및 장애물 회피 구간을 나타낸다.
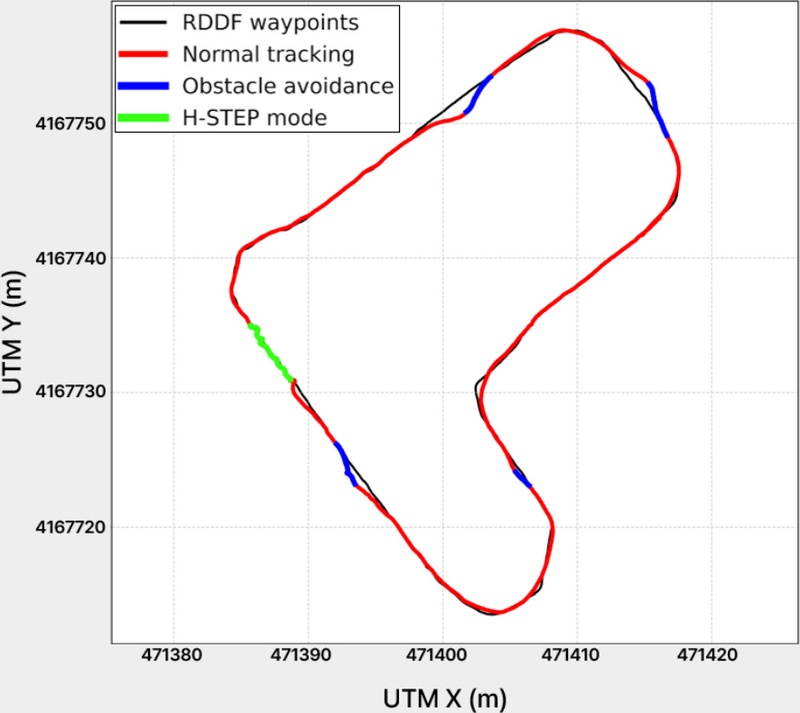
Global trajectory tracking performance under different navigation modes. The black solid line represents the pre-defined RDDF waypoints. The robot’s actual trajectories are indicated by colors: red for normal global path tracking, green for rough terrain navigation (H-STEP mode), and blue for obstacle avoidance maneuvers
로봇은 평탄 구간에서 일반 주행 모드(2.0 m/s)로 주행하다가, RDDF에 사전 정의된 보행 모드 전환 지점에 접근하면 3.2절의 속도 프로파일에 따라 감속하여 준정적 상태에 도달한 뒤 H-STEP 모드로 전환하였다. 이후 적설 및 경사 구간에서도 발 끌림 및 슬립을 억제하며 전역경로를 안정적으로 추종하였다.
[Table 3]는 1.5 km 적설 트랙에서의 10회 반복 주행을 통해 산출된 험지 주행 및 장애물 회피 성능을 종합하여 보여준다. 본 분석에서는 시스템의 안정성을 검증하기 위해 주행 환경을 험지 구간과 장애물 회피 구간으로 구분하여 정량적 지표를 도출하였다.
Quantitative performance of path tracking and obstacle avoidance (Data extracted from specific target zones during 10 repeated laps on a 1.5 km snow-covered track)
먼저, H-STEP 모드를 적용한 험지 구간에서의 주행 성능을 분석하였다. 실험 결과, 최대 횡방향 오차(Maximum tracking error)는 평균 0.579 m, 전체 궤적의 통합 RMSE는 0.159 m로 나타났다. 특히 오차의 표준편차(STD)가 0.089 m에 불과한데, 이는 적설 및 경사 지형에서도 평탄 구간과 유사한 수준의 일관성 있고 정밀한 추종 성능이 유지되었음을 의미한다.
다음으로, 험지 주행 중 조우하는 장애물에 대한 회피 및 경로 복귀 성능을 분석하였다. 10회의 반복 주행 동안 총 10회의 유의미한 장애물 회피 이벤트가 발생하였으며, 모든 회차에서 충돌 없이 전역 경로 복귀에 성공하였다. 기동 진입 시 로봇의 평균 초기 횡방향 오차는 0.170 m로 측정되어 안정적인 추종 상태에서 회피가 시작되었음을 확인하였다. 회피 중 발생한 평균 최대 오차는 1.098 m로 증가하였으나, 이는 장애물과의 충돌 방지를 위해 설정한 안전 마진(1.5 m) 내에서 지역 회피 궤적을 정상적으로 생성하고 추종한 결과이다. 전체 회피 구간의 통합 RMSE는 0.575 m로 측정되었으며, 이는 회피 기동 이후 발생한 횡방향 편차가 장시간 유지되지 않고 전역 경로 방향으로 안정적으로 수렴했음을 의미한다.
특히, 객관적인 제어 수렴성 평가를 위해 궤적 복귀 소요 시간(Recovery time)을 최대 횡방향 이탈 시점으로부터 추종 오차의 절댓값이 0.3 m 미만(|elat| < 0.3m)으로 진입하여 2초 이상 연속적으로 유지될 때까지 걸린 시간으로 정의하였다. 이 기준은 일시적 오차 감소가 아닌, 실질적인 수렴 상태를 판별하기 위해 설정하였다. 분석 결과, 해당 기준을 만족하는 평균 복귀 시간은 4.54 s, 최종 횡방향 오차는 0.029 m로 측정되어, 제안된 시스템이 장애물 회피 이후 안정적으로 전역 경로에 재수렴함을 확인하였다.
5. 결 론
본 연구에서는 적설을 포함한 비정형 야외 환경에서 4족 보행 로봇의 안정적인 자율주행을 위해, RDDF 기반 전역 경로 추종 및 보행 모드 전환, LiDAR 기반 장애물 회피를 통합한 자율주행 시스템을 구현하였다. 특히 고속 주행 중 H-STEP 모드로의 직접 전환이 제한되는 플랫폼 제약을 고려하여, RDDF waypoint에 목표 속도와 보행 모드 전환 정보를 포함하고, 전환 지점 이전에 감속을 수행한 뒤 준정적 상태에서 보행 모드를 전환하도록 구성하였다.
성능 검증을 위해 총연장 1.5 km의 야외 적설 트랙에서 10 lap 반복 주행 실험을 수행하였다. 실험 환경에서는 여러 이동 객체가 동일 트랙을 공유하였으며, 이를 예측이 어려운 동적 장애물로 간주하였다. 따라서 본 실험은 예측이 어려운 이동 장애물이 존재하는 야외 운용 조건에서 단일 로봇 자율주행 시스템의 운용 가능성을 확인하는 데 초점을 두었다.
실험 결과, 제안한 시스템은 험지 주행 구간에서도 안정적인 경로 추종 성능을 유지하였으며, 장애물 회피 이후 전역 경로 추종 상태로 복귀하는 특성을 보였다. 이를 통해 RDDF 기반 목표 속도 및 보행 모드 전환 전략이 플랫폼의 운용 제약을 만족하면서 비정형 적설 환경에서 활용될 수 있음을 확인하였다. 향후에는 이동 장애물의 속도와 진행 방향을 고려한 예측 기반 회피 전략을 추가하여, 동적 야외 환경에서의 자율주행 성능을 보다 정교하게 분석할 예정이다.
Acknowledgments
This project was funded by Korea Robotics Society (KROS), and is currently supported by the publication grant.
References
-
C. Gehring, S. Coros, M. Hutter, M. Bloesch, M. A. Hoepflinger, and R. Siegwart, “Control of dynamic gaits for a quadrupedal robot,” 2013 IEEE International Conference on Robotics and Automation, Karlsruhe, Germany, 2013, pp. 3287-3292.
[https://doi.org/10.1109/ICRA.2013.6631035]

-
L. Wang, L. Meng, R. Kang, B. Liu, S. Gu, Z. Zhang, F. Meng, and A. Ming, “Design and Dynamic Locomotion Control of Quadruped Robot with Perception-Less Terrain Adaptation,” Cyborg Bionic Syst., 2022.
[https://doi.org/10.34133/2022/9816495]
-
L. Milburn, J. Gamba, M. Fernandes, and C. Semini, “Computer-Vision Based Real Time Waypoint Generation for Autonomous Vineyard Navigation with Quadruped Robots,” 2023 IEEE International Conference on Autonomous Robot Systems and Competitions (ICARSC), Tomar, Portugal, 2023.
[https://doi.org/10.48550/arXiv.2305.01700]
-
J. Lee, J. Hwangbo, L. Wellhausen, V. Koltun, and M. Hutter, “Learning Quadrupedal Locomotion over Challenging Terrain,” Science Robotics, vol. 5, no. 47, eabc5986, 2020.
[https://doi.org/10.1126/scirobotics.abc5986]
-
D. Zhang, X. Chen, Z. Zhong, M. Xu, Z. Zheng, and H. Lu, “Novel Multi-gait Strategy for Stable and Efficient Quadruped Robot Locomotion,” Journal of System Simulation 2025, vol. 37, iss. 1, pp. 13-24.
[https://doi.org/10.16182/j.issn1004731x.joss.240917]
-
H. Shi, Q. Zhu, L. Han, W. Chi, T. Li, and M. Q.-H. Meng, “Terrain-Aware Quadrupedal Locomotion via Reinforcement Learning,” in IEEE Transactions on Robotics, vol. 38, no. 5, pp. 2908-2927, Oct., 2022.
[https://doi.org/10.1109/TRO.2022.3172469]
-
K. Paigwar et al., “Robust Quadrupedal Locomotion on Sloped Terrains: A Linear Policy Approach,” arXiv preprint arXiv:2010.16342, , 2020.
[https://doi.org/10.48550/arXiv.2010.16342]
-
H.J. Kim et al., “High-speed control and navigation for quadrupedal robots on complex and discrete terrain,” Sci. Robot., vol. 10, no. 102, eads6192, 2025.
[https://doi.org/10.1126/scirobotics.ads6192]
-
W. Zhang, S. Xu, P. Cai, and L. Zhu, “Agile and Safe Trajectory Planning for Quadruped Navigation with Motion Anisotropy Awareness,” 2024 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Abu Dhabi, United Arab Emirates, 2024, pp. 8839-8846.
[https://doi.org/10.1109/IROS58592.2024.10803105]
-
M. Focchi, A. del Prete, I. Havoutis, R. Featherstone, D. G. Caldwell, and C. Semini, “High-slope Terrain Locomotion for Torque-Controlled Quadruped Robots,” Autonomous Robots, vol. 41, pp. 259-272, May, 2017.
[https://doi.org/10.1007/s10514-016-9573-1]
-
P. Fankhauser, M. Bjelonic, C. D. Bellicoso, T. Miki, and M. Hutter, “Robust Rough-Terrain Locomotion with a Quadrupedal Robot,” 2018 IEEE International Conference on Robotics and Automation (ICRA), Brisbane, QLD, Australia, 2018, pp. 5761-5768.
[https://doi.org/10.1109/ICRA.2018.8460731]
-
Y. Chen, S. Chen, Y. Wang, Q. Nguyen, and S. K. Gupta, “Autonomous Visual Navigation for Quadruped Robot in Farm Operation,” 2024 IEEE 20th International Conference on Automation Science and Engineering (CASE), Bari, Italy, 2024, pp. 3518-3524.
[https://doi.org/10.1109/CASE59546.2024.10711780]
-
G. Haddeler et al., “Traversability Analysis with Vision and Terrain Probing for Safe Legged Robot Navigation,” arXiv preprint arXiv:2209.00334, 2022.
[https://doi.org/10.3389/frobt.2022.887910]
-
I. M. A. Nahrendra, B. Yu, M. Oh, D. Lee, S. Lee, H. Lee, H. Lim, and H. Myung, “DreamWaQ++: Obstacle-Aware Quadrupedal Locomotion With Resilient Multimodal Reinforcement Learning,” in IEEE Transactions on Robotics, vol. 42, pp. 819-836, 2026.
[https://doi.org/10.1109/TRO.2026.3653774]
-
T. Miki, L. Wellhausen, R. Grandia, F. Jenelten, T. Homberger, and M. Hutter, “Elevation Mapping for Locomotion and Navigation using GPU,” 2022 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Kyoto, Japan, 2022, pp. 2273-2280.
[https://doi.org/10.1109/IROS47612.2022.9981507]
-
V. Barasuol, J. Buchli, C. Semini, M. Frigerio, E. R. De Pieri, and D.G. Caldwell, “A Reactive Controller Framework for Quadrupedal Locomotion on Challenging Terrain,” 2013 IEEE International Conference on Robotics and Automation, Karlsruhe, Germany, 2013, pp. 2554-2561.
[https://doi.org/10.1109/ICRA.2013.6630926]
-
K. H. Lee, B. S. Kim, H. H. Choi, and H.C. Moon, “Development of Path Tracking Algorithm and Variable Look Ahead Distance Algorithm to Improve the Path-Following Performance of Autonomous Tracked Platform for Agriculture,” The Journal of Korea Robotics Society, 17(2), 142-151.
[https://doi.org/10.7746/jkros.2022.17.2.142]
-
B. S. Kim, K. H. Lee, S. B. Baek, S. H. Lee, and H. C. Moon, “A Fusion Algorithm of Pure Pursuit and Velocity Planning to Improve the Path Following Performance of Differential Driven Robots in Unstructured Environments,” The Journal of Korea Robotics Society, vol. 18, no. 3, pp. 251-259, Sep., 2023.
[https://doi.org/10.7746/jkros.2023.18.3.251]
2025 선문대학교 전자공학과(학사)
2025~현재 홍익대학교 자율 주행·지능로봇학과(석사과정)
관심분야: Autonomous Navigation, Motion Planning, Sensor calibration
2025 선문대학교 기계공학과(학사)
2025~현재 홍익대학교 자율 주행·지능로봇학과(석사과정)
관심분야: Robot Control, Log Analytics, Mechanical Design
2001 선문대학교 기계설계학과 / 제어 계측학과(학사)
2003 국민대학교 자동차공학전문대학원 전자 제어시스템(석사)
2009 국민대학교 자동차공학전문대학원 전자 제어시스템(박사)
2017~현재 홍익대학교 기계시스템디자인공학과 부교수
관심분야: Robotic Manipulation, Polymer-based sensor and actuators, Visual recognition