산업 및 군수 물자 운반 작업 보조용 경량 엑소수트 개발 및 성능평가

CopyrightⓒKROS
Abstract
This study presents the development and evaluation of ‘LEXO-V’, a lightweight non-actuated assistive exosuit for manual material handling in industrial and military environments. Weighing less than 2 kg, it combines a passive elastic trunk support with a wire-driven handling aid that redistributes part of the hand-held load to the torso. The suit was evaluated with four participants at a tire manufacturing line and a furniture logistics center, comparing with- and without-suit conditions in task time and surface electromyography of the biceps brachii and forearm. With the suit, task-peak-normalized muscle activation showed lower medians and interquartile ranges at most sites, whereas task time was comparable or longer owing to the added wire adjustment and locking procedures. The suit therefore reduces upper-limb muscular demand at the cost of speed, and the reliability of the locking mechanism remains the key issue for field deployment, including ammunition supply for Remote Controlled Weapon Stations (RCWS).
Keywords:
Exosuit, Task-Assistive, Wire-Driven, Electromyography, Performance Evaluation, RCWS1. 서 론
현대 산업 현장 및 군수 분야에서는 자동화 설비의 비약적 발전에도 불구하고, 비정형 환경에서의 수동 물자 취급 작업은 여전히 필수적인 요소로 남아 있다[1]. 이러한 반복적 고하중 취급 작업은 작업자의 근골격계 질환을 유발하는 핵심 원인이 되며[2], 이를 예방하기 위해 신체적 부담을 경감시킬 수 있는 보조 기술에 대한 연구가 활발히 진행되고 있다[3,4]. 특히, 작업자의 허리 및 상지 근력을 보조하기 위한 다양한 형태의 착용 로봇이 꾸준히 제시되어 왔다[5-7].
초기 착용 로봇 연구들은 보조력 극대화를 위해 주로 전동 모터, 유압, 또는 공압 액추에이터와 같은 동력 기반 시스템을 활용하였다. 전동 모터 기반 시스템은 정밀한 제어가 가능하지만 고출력을 위한 대용량 배터리와 무거운 감속기 장착으로 인해 시스템 전체 중량이 증가하며, 이는 결과적으로 작업자에게 부담을 주거나 대사 효율을 저하시키는 역설적인 한계를 초래한다. 유압 및 공압 시스템 역시 충분한 보조력 제공과 정밀 제어가 가능하지만, 에너지 공급 장치의 부피와 시스템의 복잡성으로 인해 실제 산업 현장에 적용하기에는 기동성 측면에서 제약이 따른다. 최근 발표된 연구들에 따르면, 착용 로봇 자체의 무게가 사용자의 보행 및 생체 역학적 피로도에 미치는 부정적인 영향이 크다는 점이 지적되며 경량화 설계의 중요성이 더욱 강조되고 있는 추세이다.
이러한 경량화 시스템에 대한 요구는 특히 탄약(RCWS, 자주포 등) 재보급과 같은 특수 군수 환경에서 더욱 극대화된다. 차량이나 장갑차 등 내부 협소한 공간이나 불규칙한 야지 환경에서 작전을 수행하기 위해서는 높은 기동성과 신속한 탈착 성능이 필수적이며, 이는 기존의 무겁고 비대한 동력 시스템으로는 달성하기 어려운 과제이다[8,9]. 산업 현장도 마찬가지로 협소한 공간과 지게차 운용 등 잦은 업무 전환이 요구됨에 따라 인체공학적 설계를 바탕으로 시스템 자중은 최소화하면서도 운반 작업 시 실질적인 보조력을 제공할 수 있는 현장 맞춤형 시스템 구축이 시급한 실정이다[10].
위와 같이 기존 산업용 엑소수트 및 엑소스켈레톤 연구에서는 특정 신체 부위 또는 작업 자세를 대상으로 한 신체 부담 저감 효과와 개별 능동·수동 보조 메커니즘의 성능이 제시되어 왔다[3-7,10]. 이러한 연구들은 착용형 보조기술의 산업적 활용 가능성을 보여주었으나, 중량물 운반 작업을 대상으로 경량 착용 플랫폼과 상지 보조장치를 하나의 시스템으로 통합하고, 서로 다른 산업 작업 시나리오에서 작업 수행 특성과 근육 부담을 함께 정량적으로 평가한 연구는 제한적이다.
본 논문의 저자들 또한 선행 특허를 통해 중량 보조 장치, 중량물 운반 장치 및 이들로 구성되는 보조 시스템의 구조와 작동 개념을 제안하였으며[11-13], 선행 연구에서는 고중량 물자 운반을 위한 근력 보조장치의 개발과 군 운용 적합성을 검토한 바 있다[14]. 본 연구는 이러한 선행 결과를 바탕으로 개별 보조장치의 구조 및 적용 가능성 검토에서 나아가, 경량 엑소수트와 중량물 운반용 상지 보조장치를 하나의 착용 시스템으로 통합하고, 실제 산업 작업의 특성을 반영한 복수의 평가 시나리오에서 시스템 수준의 성능을 정량적으로 분석하였다는 점에서 차별성을 갖는다.
이에 본 논문에서는 산업 및 군수 분야의 물자 운반 작업을 고려한 경량 엑소수트 ‘LEXO-V’를 제안한다. LEXO-V는 착용자의 신체 움직임과 착용 편의성을 고려한 인체공학적 경량 플랫폼과 중량물 운반 시 팔 근력을 지원하는 보조 장치로 구성되며 중량물 운반 작업을 대상으로 설계되었다.
본 연구의 주요 기여는 다음과 같다. 첫째, 선행 중량 보조 개념을 인체공학적 설계가 반영된 2 kg 미만의 경량 착용 플랫폼으로 통합·구체화하였다. 둘째, 중량물 운반 시 상지 부담을 줄이기 위한 보조장치를 경량 엑소수트와 결합하여 하나의 착용형 작업 보조 시스템으로 구현하였다. 셋째, 가구 물류센터와 타이어 생산 공정의 작업 특성을 반영한 복수의 평가 시나리오를 구성하고, LEXO-V 착용 여부에 따른 총 작업 소요시간과 표면 근전도 기반 근활성도를 정량적으로 비교하였다. 이를 통해 중량물 운반 시 나타나는 근육 부담 저감 효과와 작업 수행 특성 및 운용상 한계를 함께 분석하고, 그 결과를 바탕으로 향후 RCWS 탄약 재보급을 포함한 군수 물자 운반 임무로의 확장 가능성을 검토하였다.
2. 작업 보조 경량 엑소수트 개발
2.1 LEXO-V 설계
LEXO-V를 설계하기 전 주요 설계 요소로 작업 환경, 작업 순서, 취급 중량물 등 다양한 정보들을 수집하고 이를 계열화하여 요구사항을 분석하였다. 대부분의 작업 환경은 비정형적 지형과 협소한 공간 그리고 개방된 실내 공간이 대부분이다. 운반이 주 업무인 환경은 반복 운반 작업을 수행하지만 업무 전환(차량 탑승, 중장비 운용, 사무 업무 등)에 대해서도 고려되어야 한다. 착용 장비가 행동을 방해하거나 돌출된 외형으로 인해 행동 반경에 제한되지 않아야 하며, 부상이나 상대방에게 위협이 되지 않도록 설계되어야 한다. 따라서, 모든 요소를 고려한 인체공학적 디자인, 착용 편의성을 갖춘 LEXO-V를 설계하였다.
[Fig. 1]은 대한민국 남성 20~30대 표준 신체를 기준으로 인체에 최대한 밀착되지만 접촉 면적을 최소화 하였다. 경량화 및 착용성 향상을 위해 통기성이 좋고 유연한 섬유 소재 및 쿠션을 적용하였다. 다양한 신체 조건 대응으로 어깨, 가슴, 허리, 허벅지에는 길이 조절 가능하도록 구성하였다. 등판은 고탄성, 고강성 소재인 FRP를 적용한 판재를 삽입하였는데 이는 척추를 받침으로써 올바른 자세 유도와 허리 부상 방지를 도모한다. [Fig. 2]는 중량물 파지와 운반에 대한 대표적 이미지이다. 착용자는 지면에 있는 중량물에 접근하기 위해서는 과도한 허리 굽힘이 필요하나, 특정 각도 이상의 굽힘 제한과 변위로 인해 발생된 탄성 에너지가 방출되면서 허리 근력을 지원하도록 되어 있다. 이와 동시에 허리 측면 및 허벅지에는 탄성 밴드가 인장/복원 과정에서 자연스럽게 근력을 보조한다. LEXO-V는 모든 장치를 포함하여 2 kg 이내로 설계하였으며, 탄약 박스·포탄·간편 조립교 등의 운용을 목표로 보조 장치를 구성하였다. 또한, 야외 작업 시 시인성 확보를 위한 주황 라인을 포인트로 디자인하였다.
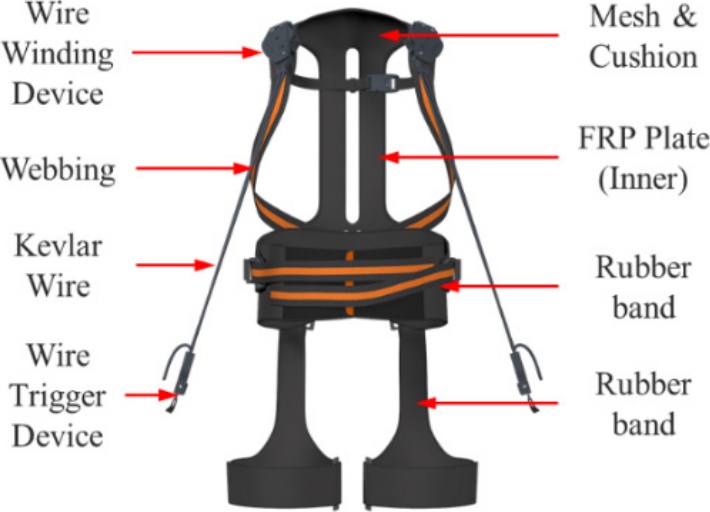
LEXO-V design image (Forward view)
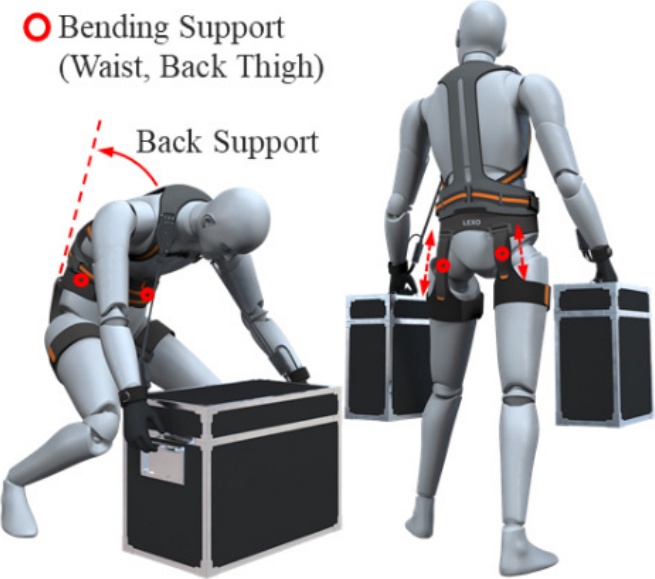
LEXO-V Muscle Assistance Mechanism
2.2 중량물 운반 보조장치 설계
산업 현장(물류센터 등)과 다양한 군 부대(포병/공병/탄약/의무 등)에 따라 취급하는 중량물 크기, 형태, 재질, 무게 등은 매우 다양하지만 손잡이가 있거나 고리 형태의 홈이 있어 공구를 활용하면 쉽게 파지가 가능하다. 그러나 중량물을 반복 운반하는 경우 개인 편차는 있을 수 있으나 악력, 전완근 그리고 이두근 등 상호적으로 지치며, 회복하는 데까지 시간이 다소 소요된다. 따라서, 본 연구에서는 착용자가 중량물을 운반할 때 팔 근력을 효과적으로 보조하는 장치 구성을 제안하고자 한다.
LEXO-V는 자체 구성으로도 등/허리/허벅지의 근력을 보조하지만 효과적인 중량물 운반을 위해서는 착용자가 중량물을 파지 하였을 때 중량물의 하중을 몸 전체로 분산된다면 장시간 중량물 운반이 가능하다. 중량물 운반 보조장치는 크게 세 파트로 구분되며 아래와 같이 정의된다. 각각의 장치는 상호 연결되어 하나의 장치로 구성된다.
- 1) 와이어 길이 조절기
- 2) 와이어 고정 장치
- 3) 악력 보조 장갑
첫 번째로 효과적인 하중 분산을 위한 1) 와이어 길이 조절기는 라쳇 기어 구조를 활용하여 설계하였다. (이하, 와이어 길이 조절기로 명명한다.) [Fig. 3]은 와이어 길이 조절기 구성과 원리를 나타낸다. 목적하는 최대 중량물을 감안하여 내마모성이 좋고 인장 강도가 좋은 케블라 와이어를 사용하였다. 내부에는 회전하는 [116] 기어와 기어 중심부에는 태엽스프링을 이용하여 풀려진 와이어를 자동으로 감아줄 수 있다. [116] 기어는 [114] 스토퍼 장치와 서로 맞물림이 가능한 기어 모듈로 설계되어있다. 별도의 외력이 없는 경우 [112] 스프링이 라쳇 기어와 스토퍼를 이격 시키고, [114]과 연결된 케블라 와이어가 당겨지면 기어 이가 맞물려 와이어 풀림을 방지한다.
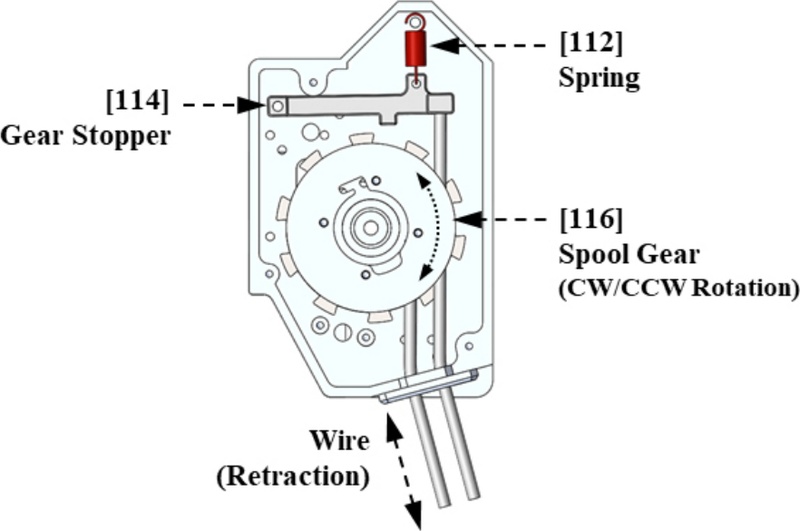
Design structure of the wire length adjuster (Adapted from Korean Patent No. 10-2734501)[11]
다음은 와이어 길이 조절기와 연결되는 2) 와이어 고정 장치는 내부 회전식 롤러를 이용한 도르래 메커니즘이 구성되어 있고, 사용자의 의도적인 누름이나 특정 조작 방식에 의해 와이어를 강제로 고정할 수 있도록 설계 되어있다. [Fig. 4]와 같이 케블라 와이어는 롤러 외곽에 둘러지며 [232], [234] 움직임에 따라 고정/해제가 가능하다. 만약 [232] 장치가 우측 그림과 같이 와이어가 고정되었을 때 와이어를 당기면 [Fig. 3]의 [114] 스토퍼 장치가 동작하는 원리이다. 1), 2)의 장치 조합과 연결된 3) 악력 보조 장갑을 착용하면 와이어 길이를 조절할 수 있다.
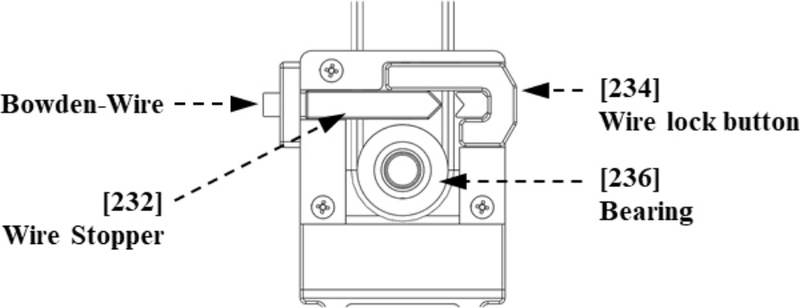
Design structure of the wire fixing device (Adapted from Korean Patent No. 10-2734501)[11]
[210]은 착용자의 손 보호 및 중량물 하중에 비례하여 악력을 보조하는 장갑으로 [Fig. 5]에 나타내었다. [210] 장갑과 보우덴 케이블로 연결되어 사용자가 특정 동작(Trigger)을 수행하면 와이어를 강제로 압착하여 와이어를 특정 위치에서 고정시킬 수 있다. [210] 장치는 크게 세 가지 구성으로 나눌 수 있다. 첫 번째, [330, 340]의 보아 다이얼 구성은 [320] 부자재 가이드를 통과하여 [310] 블록에 내장된 [W] 보우덴 케이블 겉 선 내부를 통과한다. 보우덴 케이블은 자전거/오토바이 브레이크에 사용되는 부품으로 동작 원리는 생략하도록 한다.
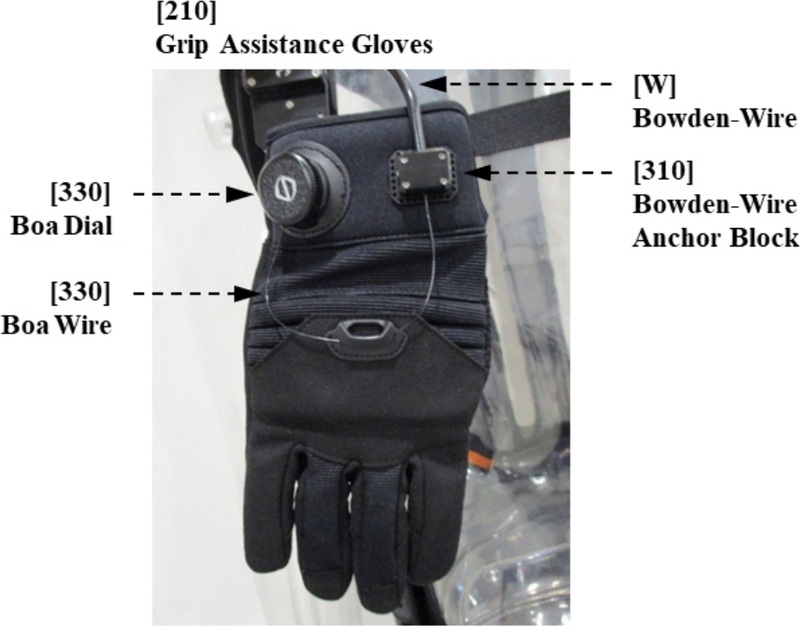
Grip Assistance Gloves Components (Adapted from Korean Patent No. 10-2760331)[12]
[Fig. 6]은 중량물 보조 장치가 와이어의 고정을 위한 동작(Trigger) 원리를 나타낸다. 좌측 그림과 같이 사용자는 손목과 손이 일직선이 된 상태에서는 보아 다이얼을 이용한 속 선 길이를 조절한다. 속 선은 [Fig. 4]의 표기된 [320]번의 부속물의 약간의 당김이 있을 정도로만 조절하고, (b)그림과 같이 손목과 주먹으로 굽히면 와이어 변위에 따라 속 선이 당겨지는 원리이다. 이는 중량물 파지 상태에서 손목의 굽힘(스냅)으로 와이어 길이 조절이 가능하기 때문에 사용자가 원하는 위치에서 안정적으로 운반이 가능하다.
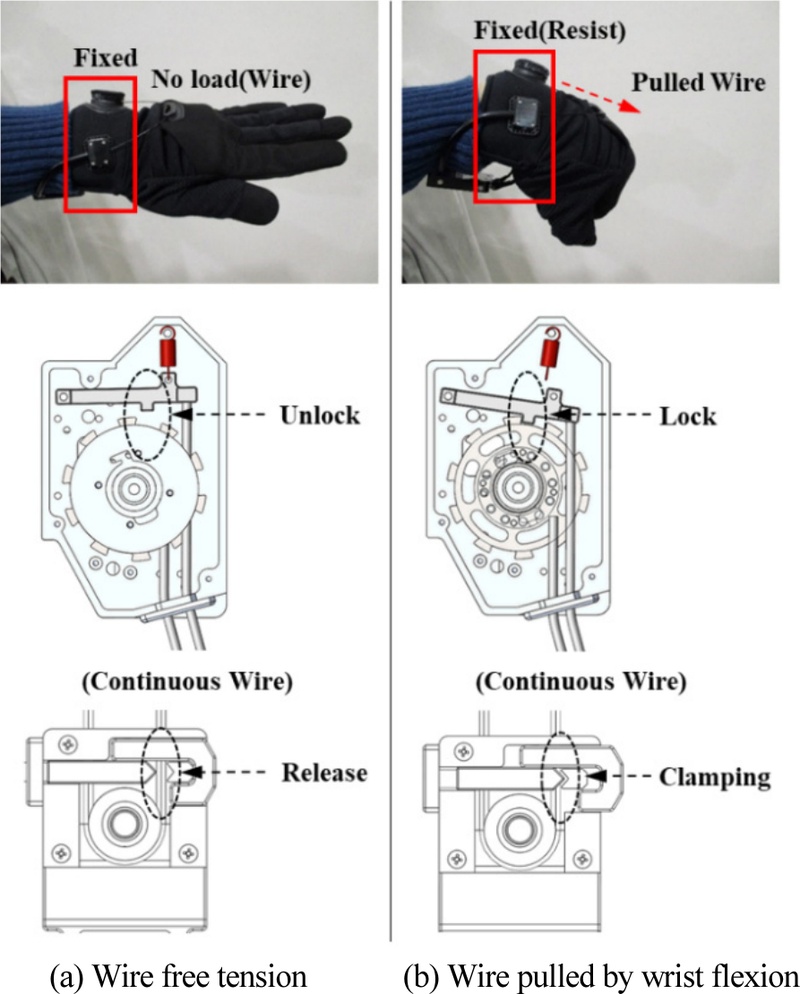
Wire locking mechanism by wrist Motion (Adapted from Korean Patent No. 10-2760331 and Korean Patent No. 10-2734501)[12]
중량물 운반 보조 장치의 손바닥 면에는 외피와 내피 그리고 그 사이에 손가락 악력을 보조하는 와이어가 내장되어있다. 이는 실제 군이나 산업 현장에서 장시간 (고)중량물을 운반할 때 악력, 전완근이 가장 먼저 피로해지는 문제를 해결하기 위한 메커니즘이다. 앞서 소개한 장치들을 조합하여 사용자가 중량물을 파지하면 손 끝에 연결된 와이어가 중량물 하중에 비례하여 악력을 보조한다.
[Fig. 7]과 같이 [12] 중량물 파지를 예시로 x방향으로 하중이 발생되면 중량물 보조 장치와 연결된 와이어 [300]이 y방향 작용(반력)으로 손 끝에 연결된 끝 단 [220]이 z방향 회전으로 자연스레 중량물을 파지하는 원리이다. 형태에 제한되지 않으나 원형 봉이나 박스 손잡이 등 손가락 관절에 걸리는 손잡이 구조에 최적으로 사용 가능하다.
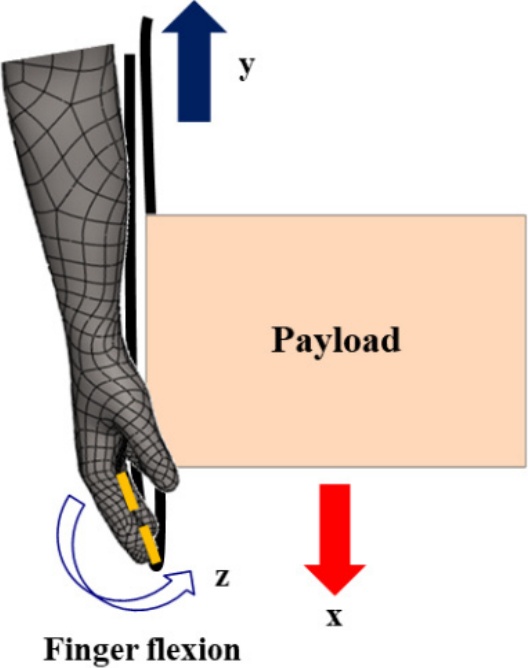
Mechanism of the heavy-load handling assist device (Adapted from Korean Patent No. 10-2151229)[13]
3. 성능평가
LEXO-V의 성능을 평가하기 위해 도입/실증이 필요한 작업 환경을 분석하였다. 시험방법 정의, 소요시간 측정과 보조 지표를 획득하기 위한 센서를 선정하여 시나리오를 구성하였다. 사용된 센서는 Delsys Trigno 표면 근전도(surface EMG) 센서를 활용하였다. 부착 부위는 [Fig. 8]에 나타내었고 중량물 보조 장치의 가장 효과가 두드러지는 상지 팔 주요 근력 부위에 부착하였다. 중량물 운반 환경은 실제 도입을 검토하는 산업 현장 전문가와 안전 관리자의 도움을 받아 구성하였다.
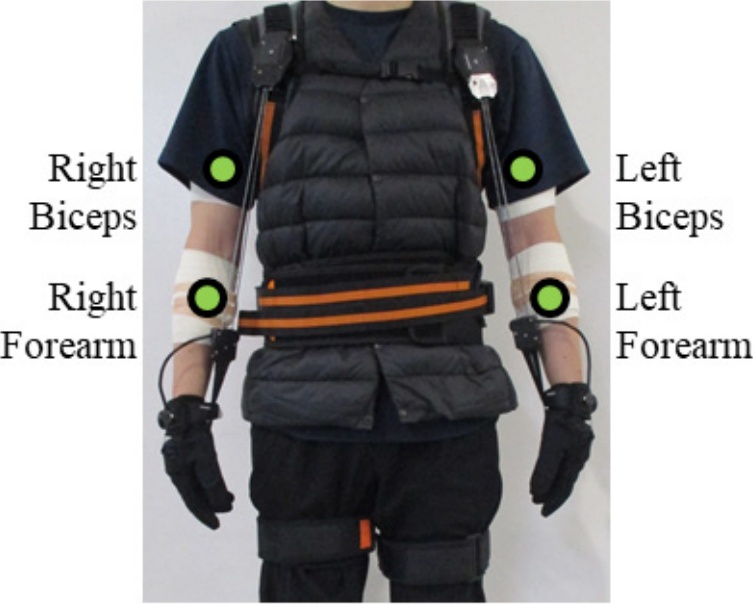
Attachment locations of EMG sensors on the body
성능평가 주요 목표는 앞서 설명한 LEXO-V의 착용 여부와 중량물 운반 보조 장치가 실제 운반/적재 작업에 얼마나 영향을 미치는가에 대해 분석하기 위함으로 수집된 데이터는 보조 지표로 활용하였다.
3.1 도입/실증 환경 구성
도입/실증 환경은 산업현장 작업 공정 중 개선이 필요한 환경을 분석하고 성능평가 수행 가능하도록 기업과 협조하였다. 시험 방법은 작업 순서, 운반/적재 위치를 현장과 최대한 유사하도록 준비하였다. 작업 횟수는 정해진 시간 내 수행 가능한 횟수를 고려하여 진행하였고, 다음과 같이 실험 환경을 정리하였다.
- 1) 타이어 생산 공정 (Task 1: Tire lift)
- - 중량물 제원: 타이어 외륜 약 10 kg
- - 운반 거리: 편도 3 m 이내 이동 후 Tire stand 거치
- - 환경 조건: 밀폐된 실내, 고온, 다습
- - 실험자 정보
- • Sub A: 현장 근로자, 장비 사용 경험 없음
- • Sub B: 현장 근로자, 장비 사용 경험 없음
- • Sub L: 현장 비(非)근로자, 장비 숙련자
- - Rack 적재 높이(최대/최소): 1,700 mm / 450 mm
- - Tire stand 적재 높이: 900 mm
- - 작업 순서
- 1. Rack에 적재된 1행부터 4행까지 순서대로 Tire stand에 중량물 운반
- 2. 위 1번 내용을 1 Cycle로 정의하고, 3회 수행(1인당 총 36회 편도 운반)
- - 실험 순서
- • 실험은 총 2일간 진행됐으며, Sub A → B → L 순서로 진행
- • 1일차 미착용 데이터, 2일차 착용 데이터 획득
- - 비고
- 1. 1 Cycle, 3회 수행을 위해 Rack에서 불출 된 타이어는 시험 외 인원이 원위치 함
- 2. 작업 환경은 [Fig. 9] 참고
- 2) 가구 물류센터 (Task 2: Box lift)
- - 중량물 제원: 테이블 박스 약 20 kg
- - 운반 거리: 좌/우 렉 사이의 거리 약 2.5 m
- - 환경 조건: 개방된 실내, 고온, 저습
- - 실험자 정보
- • Sub C: 현장 근로자, 장비 사용 경험 없음
- • Sub L: 현장 비(非)근로자, 장비 숙련자
- - Rack 적재 높이: 700 mm
- - Fork lift 적재 높이: 700 mm
- - 작업 순서
- 1. 렉에 적재된 ① ~ ④ 중량물을 지게차에 운반/적재 수행(운반 순서는 수행자 임의 수행)
- 2. 지게차에 적재된 물품을 다시 렉으로 운반/적재 수행
- 3. 위 1 ~ 2번 내용을 1 Cycle로 정의하고, 착용 후 10분 동안 작업 가능한 최대 Cycle 측정
- - 실험 순서
- • Sub C 착용 → Sub L 착용 → Sub C 미착용 → Sub L 미착용 순으로 진행
- • 첫 번째 실험을 마치고 충분한 휴식 후 실험자의 판단으로 다음 측정 진행
- • 피험자 모두 착용 조건에서 4 Cycle을 수행하였으며, 미착용 조건도 동일하게 4 Cycle을 수행
- - 비고
- 1. 안전한 시험 수행을 위해 지게차 운전은 제외
- 2. 작업 환경 구성은 [Fig. 10] 참고
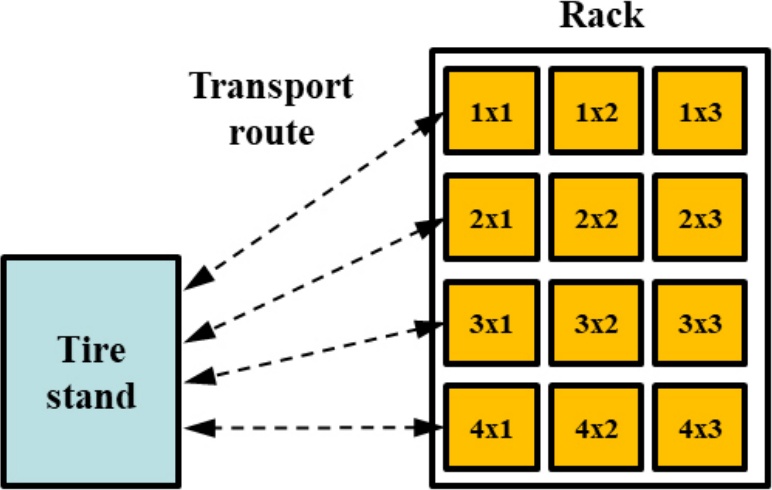
Side view of the tire manufacturing process testbed
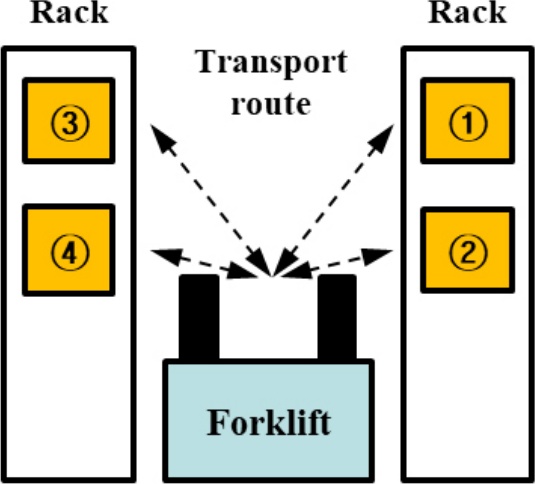
Top view of the furniture logistics center testbed
작업자의 구체적인 신상 정보와 중량물에 대한 상세 제원, 형상 그리고 작업 현장에 대한 이미지는 기관 요청으로 첨부하지 않았다.
3.2 데이터 정규화 과정
3.1절 실험 수행에 대한 데이터 수집은 샘플링 주파수 2,000 Hz, 센서 부착 및 하드웨어적 요인으로 발생하는 직류 오프셋(DC Offset)을 제거하기 위한 평균 차감(Remove Mean), 125 ms 크기의 윈도우(Window length)와 50%의 중첩(Overlap)을 적용한 RMS (Root Mean Square) 과정을 수행하였다. 적용되는 데이터 전체 길이는 [Table 1]에 나타내었다. 이는 실제 착용 유/무에 따른 각 실험 별 전체 구간을 의미한다.

Experimental results for time of Sub A, B, C, L
착용 유/무에 따라 근육 활성도 분석을 위해 2차 Low-pass Filter 적용하고 정규화를 진행하였다. 2차 Low-Pass Filter는 Quasi-tension으로 실제 근육 활성과 높은 상관 관계를 보이는 연구 결과에 근거하여 적용하였다[15].
| (1) |
식 (1)은 근신경계 전기적 활성화(Excitation) 신호가 근 수축에 의한 기계적 장력으로 발현되기까지 발생하는 2차 시스템 형태의 지연 및 감쇠 응답 특성을 수학적으로 모델링 한 것이다. 이 필터 모델은 생체역학 및 재활로봇 분야에서 근육의 장력 모델링을 위해 표준화된 계수로 널리 사용된다.
[Fig. 11]의 예시는 Task 1 – Sub B – Left Forearm – With-Out 데이터이다. 필터 처리된 데이터는 Task 1의 3명과 Task 2의 2명, 센서 4개 채널, 착용/미착용 두 조건을 모두 포함하여 총 40개 데이터를 산출하였다. 피험자 간 피부 저항, 센서 부착 위치 등에 신호 진폭의 편차를 보정하기 위해 Task-Peak 기반의 정규화를 수행하였다. 최대 자발적 수축 MVC (Maximum Voluntary Contraction) 기반 정규화 하는 것이 일반적이나 현장 여건상 제한이 있어 측정하지 못했다. 이에 따라, 동일 피험자가 수행한 착용 유/무에 따라 필터링된 데이터 중 가장 높은 값(Peak)을 100%로 설정하였다. 이 기준 값을 바탕으로 각 조건의 근육 활성도를 백분율(%)로 환산하였으며, 이를 통해 착용 유/무에 따른 근 활성도 감소 효과를 동일한 기준으로 정량적 비교할 수 있게 처리하였다.
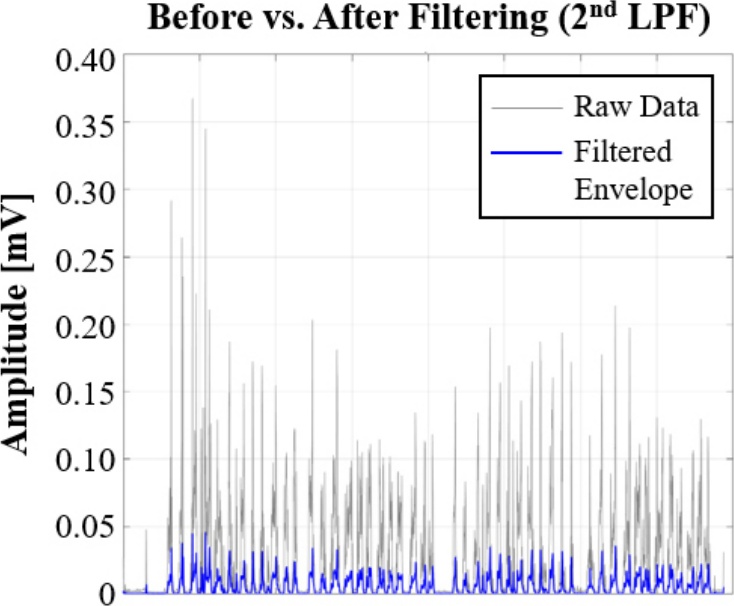
Result of applying a Quasi-tension low-pass filter
3.3 데이터 분석
정의된 두 작업에 대해 실험 대상자는 총 4명 참가하였다. Sub A, B, C는 각 Task의 현장 작업자로 본 성능평가 이전 LEXO-V 사용 경험이 없고, 실험 수행 전 사용 방법에 대한 교육과 현장 시험 및 데이터 획득에 대한 사전 동의 하에 진행하였다. Sub L은 해당 현장 작업과 무관하지만 LEXO-V 사용에 대한 숙련도가 높은 인원으로 Task 1, 2 모두 참여하였다.
소요 시간 측정과 정규화 데이터를 종합하여 분석했을 때 일부 착용자의 근 부담은 감소했으나 대부분의 작업시간은 비슷하거나 증가했다. 작업 보조를 위한 와이어의 길이 조절, 고정 등 절차 수행으로 인해 발생되는 시간 지연이 대부분으로 분석됐다. 미착용은 별도의 절차 없이 직관적으로 파지-운반 가능하므로 시간이 짧은 것으로 분석된다. Task 1과 2의 경우 중량물을 먼 거리로 이동하기 보다 5 m이내 짧은 거리에서 작업을 수행하다 보니 중량물 운반 보조 장치에 의한 지연이 가장 큰 요인으로 분석되었다. 하지만, Sub L의 경우 운반 작업에 대한 환경은 미숙하나 장비 사용에 능숙한 경우를 고려했을 때 착용 유/무에 따라 작업시간이 20초 이내로 근사한 것을 볼 수 있다. 만약, 충분한 장비 숙달과 반복 작업을 수행한 경우 개선의 여지가 있을 것으로 추측한다.
정규화된 근육 활성도 데이터를 분석하기에 앞서 용어는 다음과 같이 정리하였다.
- - Avg. (Average): 전체 데이터의 평균 값
- - Max: 전체 데이터 중 최대 값
- - Med (Median_Q2): Q1~Q3 전체 데이터의 중간 값
전체 데이터 [Fig. 12], [Fig. 13]를 비교했을 때, 정규화된 박스 높이(Q1~Q3)는 착용한 경우가 미착용 보다 낮게 분포되어 있다. 일부 그렇지 않은 경우도 있으나 전반적으로는 착용하는 경우가 근육 활성도가 낮은 경향을 보인다. 또한, 전체 피험자에 대한 각 부위별 Med 수치는 착용한 경우가 상대적으로 낮음을 확인할 수 있다. 두 가지 결과를 종합하였을 때 LEXO-V 착용 여부에 따라 운반 작업에서 근력 보조 경향을 확인할 수 있다.
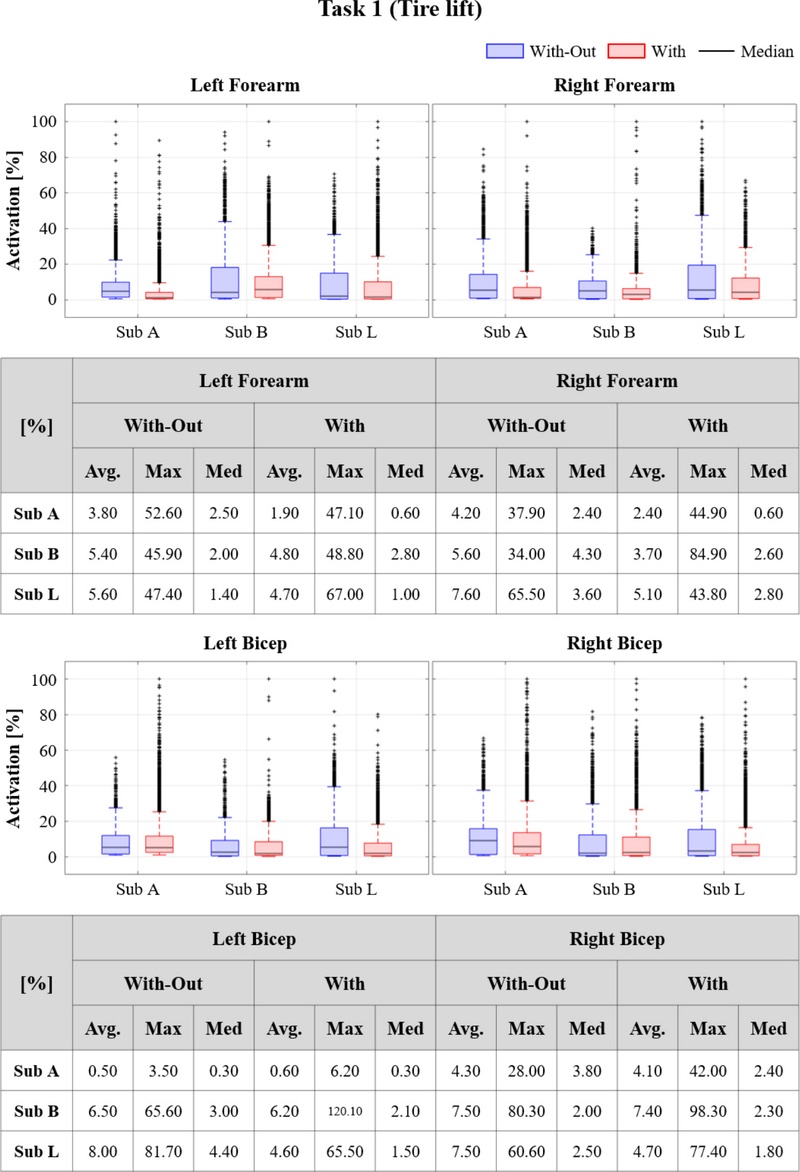
Task 1 (Tire lift) test result
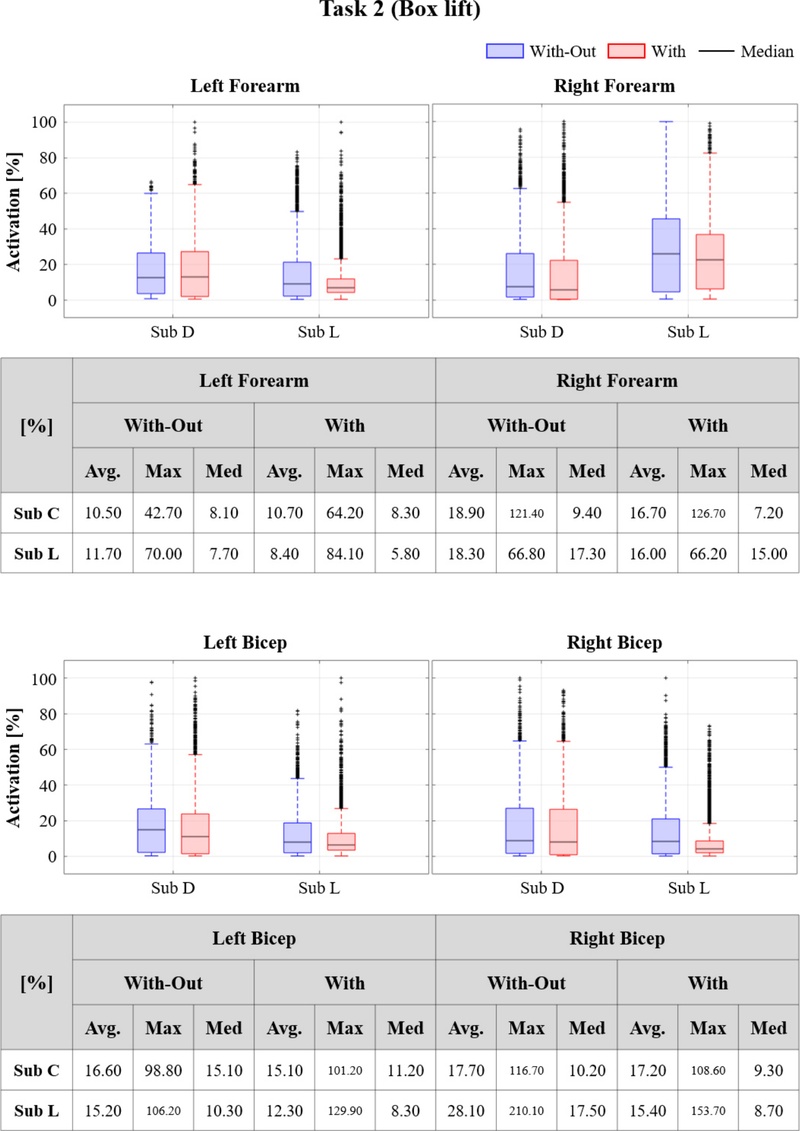
Task 2 (box lift) test result
데이터를 분석하며 발견한 특이점은 Max 값이다. 착용 시 낮을 것으로 기대하였으나 대부분 높게 나타났다. 기존 유사 연구 Kim, H., 등[14] 연구 논문에 따르면 중량물 운반 시 팔에 집중되는 근력을 몸 전체로 분산하기 때문에 안정적인 팔 근육 활성 분포를 보였었다. 하지만, 본 성능평가에서는 대부분의 근육 부위가 다른 양상을 보였는데 추측하는 주 요인으로 와이어 고정 장치의 ‘조작 미숙’ 또는 ‘오동작’에 초점을 두고 있다. 와이어가 고정되는 과정에서 사용자가 충분한 고정 트리거를 발생시키지 못했거나 상단에서 꺼내어 내리는 과정에서 와이어가 고정되었다고 생각했으나 실제로는 제대로 동작하지 않은 경우 중량물이 순간적으로 강하게 떨어지며 순간적인 최대 힘이 측정되었을 것으로 추측하고 있다. 실제 실험 과정에서 장치가 사용자의 작업 패턴에 따라 능동적으로 대응하는 시스템이 아닌 보우덴 와이어가 라쳇 기어와 연동되어 기어 맞물림으로 와이어가 고정된다. 이러한 과정에서 조작을 누락하거나 제대로 동작하지 않은 상태에서 작업을 수행한 경우도 배제할 수 없다. 추후 조작 장치의 작동 신뢰성과 사용자가 특별한 조작 없이 능동적으로 대응 가능한 시스템 개발이 필요할 것을 보완사항으로 도출하였다.
4. 결 론
본 논문에서는 산업 및 군수 물자 운반 환경을 고려한 작업 보조 경량 엑소수트를 개발하고, 총 소요시간과 근육 활성화를 정량적으로 비교/분석하였다. 개발 과정에서 인체공학적 디자인 요소를 고려한 엑소수트 설계와 중량물 운반에 적합한 보조장치 설계 아이디어를 제안하고, 개발된 시스템을 실제 산업현장의 작업을 모의하여 성능평가를 수행하였다. 본 연구의 결과 해석에 앞서 다음과 같은 한계에 대해서 언급하고자 한다.
첫째, 작업 현장의 실험 여건상 측정 가능한 인원(Task 1: 3명, Task 2: 2명, Sub L 중복 참여)과 시간이 제한되어 통계적 검정력이 낮으며, 본 결과를 일반 작업자 집단으로 확대 해석하는 데에는 제약이 있다. 둘째, Task 1은 작업자의 장비 사용 숙달과 작업 중단 최소화를 위해 1일차 미착용, 2일차 착용 순으로 측정하였다. 착용 조건이 2일차에 수행되었으므로 착용에 의한 효과와 반복 수행에 따른 순서·학습 효과가 분리되지 않으며, 특히 근 활성도 감소에는 작업 숙달의 영향이 일부 포함되었을 수 있다. 셋째, 근 활성도는 현장 여건상 MVC를 측정하지 못하여 Task-Peak 기준으로 정규화 하였으므로, 피험자 간 절대적 근 부담 수준의 직접 비교에는 사용할 수 없다. 넷째, 각 조건은 단일 세션으로 측정되어 장시간 반복 작업에서의 누적 피로 효과는 확인하지 못하였다. 향후 연구에서는 피험자 수 확대, 순서 균형화(counterbalancing) 설계, MVC 기반 정규화, 여러 세션 측정을 통해 이를 보완하고자 한다. 이러한 한계를 전제로, 전 과정을 통해 정리한 결론은 다음과 같다.
- 1) 인체공학적 디자인과 심미적 요소를 고려한 2 kg 이내 운반 작업 보조 경량 엑소수트 개발
- 2) 산업 및 군수 물자 운반 환경을 고려하여 팔 근력을 효과적으로 보조 가능한 보조 장치 개발
- 3) 가구 물류센터, 타이어 생산 공정 실 작업 환경 연계로 성능평가 수행
- 4) LEXO-V 착용 시 동등 작업량 대비 총 소요시간은 증가했으나, 근육 활성 감소 경향을 정량적으로 확인
- 5) 실험 결과로 도출한 특이점 보완 사항과 사용자의 지속적인 활용으로 장비에 대한 숙련도가 향상된다면 결과 개선과 산업 현장 외에도 군 운용 환경으로 확장 기대
본 연구를 수행하면서 다양한 군 부대와 산업 현장 방문과 인체 작업 보조(중량물 운반, 신체 근력 보조 등)를 위한 다양한 연구를 수행했다. 현재도 자동화가 어려운 환경이나 기계/로봇으로 대체가 어려운 분야에서는 착용형 로봇 또는 작업 보조 장치에 대한 수요와 현장의 목소리는 분명하다. 기술 수준이 발전되고 있음에 따라 일부 해당 분야에 대한 부정적 인식이 많이 개선되었으나 사용자의 나이, 신체 조건, 작업 성향, 신체 능력에 따라 많은 변수를 갖는 어려운 개발 분야인 만큼 상용화, 대중화를 위해서는 좀 더 상향된 기술과 현장 맞춤형 시스템 개발이 필요하다.
개발된 시스템은 작업 보조에 초점을 두어 근육 활성도 부담 저하를 확인했으나 실제 현장 도입까지는 개선이 필요하다. 추후 구동장치, 센서 등이 포함된 능동 중량물 운반 보조 시스템 개발과 실증을 수행한다면 의미 있는 결과를 도출하고자 한다. 꾸준한 연구 수행과 현장의 목소리를 기반으로 시스템이 검증된다면 미래에는 더 많은 운용 환경과 다양한 사용자에게 적용할 수 있을 것으로 기대한다. 추후 RCWS 탄약 운반, 포병 포탄, 공병 간편 조립교, 의무 활동 수행 등 다양한 국방 분야의 확장성을 고려하여 연구를 수행하고자 한다.
References
-
K. M. Kwak, B. H. Park, E. J. Go, C. J. Yoon, and K. H. Kim, “Rapidly Spreading Logistics Robot Applications,” Journal of Korea Robotics Society, vol. 17, no. 4, pp. 387-396, 2022.
[https://doi.org/10.7746/jkros.2022.17.4.387]

-
S. T. Yang, M. H. Park, and B. Y. Jeong, “Types of manual materials handling (MMH) and occupational incidents and musculoskeletal disorders (MSDs) in motor vehicle parts manufacturing (MVPM) industry,” International Journal of Industrial Ergonomics, vol. 77, Article 102954, 2020.
[https://doi.org/10.1016/j.ergon.2020.102954]
-
M. P. de Looze, T. Bosch, F. Krause, K. S. Stadler, and L. W. O’Sullivan, “Exoskeletons for industrial application and their potential effects on physical work load,” Ergonomics, vol. 59, no. 5, pp. 671-681, 2016.
[https://doi.org/10.1080/00140139.2015.1081988]
-
Z. Zhu, A. Dutta, and F. Dai, “Exoskeletons for manual material handling - A review and implication for construction applications,” Automation in Construction, vol. 122, Article 103493, 2021.
[https://doi.org/10.1016/j.autcon.2020.103493]
-
J. Theurel, K. Desbrosses, T. Roux, and A. Savescu, “Physiological consequences of using an upper limb exoskeleton during manual handling tasks,” Applied Ergonomics, vol. 67, pp. 211-217, 2018.
[https://doi.org/10.1016/j.apergo.2017.10.008]
-
K.-W. Jeon, T. H. Kim, S. W. Kim, J. J. Kim, and H.-J. Chung, “Design of Exo-Suit for Shoulder Muscle Strength Support,” Journal of Korea Robotics Society, vol. 18, no. 1, pp. 110-116, 2023.
[https://doi.org/10.7746/jkros.2023.18.1.110]
-
J. W. Kim, J. H. Sim, K. W. Kim, S. G. Chung, and J. H. Park, “Development of Brace-type Wearable Robot for Lumbar Stabilization,” Journal of Korea Robotics Society, vol. 18, no. 2, pp. 189-196, 2023.
[https://doi.org/10.7746/jkros.2023.18.2.189]
-
D. J. Farris, D. J. Harris, H. M. Rice, J. Campbell, A. Weare, D. Risius, N. Armstrong, and M. P. Rayson, “A systematic literature review of evidence for the use of assistive exoskeletons in defence and security use cases,” Ergonomics, vol. 66, no. 1, pp. 61-87, 2023.
[https://doi.org/10.1080/00140139.2022.2059106]
-
P. W. Kong, A. H. Koh, M. Y. M. Ho, M. N. S. Iskandar, and C. X. E. Lim, “Effectiveness of a passive military exoskeleton in off-loading weight during static and dynamic load carriage: A randomised cross-over study,” Applied Ergonomics, vol. 119, Article 104293, 2024.
[https://doi.org/10.1016/j.apergo.2024.104293]
-
H.-J. Kim, D.-H. Lim, and C.-S. Han, “Development of a Passive Knee Mechanism for Lower Extremity Exoskeleton Robot,” Journal of Korea Robotics Society, vol. 12, no. 2, pp. 107-115, 2017.
[https://doi.org/10.7746/jkros.2017.12.2.107]
-
H. R. Kim and J. K. Ryu, “Weight Assist Apparatus and weight assistance system comprising the same,” Korea Patent 10-2734501, November, 21, 2024, [Online].
[https://doi.org/10.8080/1020220141674]
-
H. R. Kim and J. K. Ryu, “TRANSPORT APPARATUS OF HEAVY WEIGHT,” Korea Patent 10-2760331, January, 01, 2025, [Online].
[https://doi.org/10.8080/1020230009912]
-
J. K. Ryu and H. R. Kim, “Weight Assist System and Apparatus therefor,” Korea Patent 10-2151229, August, 27, 2020, [Online].
[https://doi.org/10.8080/1020190169806]
-
H. R. Kim, J. S. Park, K. H. Lee, and J. K. Ryu, “Development of Muscle-Strength-Assistant Device and Military Suitability for High-Weight Carrying,” Journal of Korea Robotics Society, vol. 17, no. 2, pp. 191-197, 2022.
[https://doi.org/10.7746/jkros.2022.17.2.191]
-
S. Lee, H. Kim, H. Jeong, and J. Kim, “Analysis of musculoskeletal system of human during lifting task with arm using electromyography,” International Journal of Precision Engineering and Manufacturing, vol. 16, no. 2, pp. 393-398, 2015.
[https://doi.org/10.1007/s12541-015-0052-y]
2017 경희대학교 기계공학과(공학사)
2019 경희대학교 기계공학과(공학석사)
2025 LIG 넥스원 무인체계/로봇연구소.3팀
2026~현재 LIG D&A 복합무인통제연구소. 6팀 선임연구원
관심분야: Wearable robot, RCWS, System Engineering, Mechanical analysis & Design
2010 한국기술교육대학교 기계공학부(공학사)
2013 한국기술교육대학교 기계공학부(공학석사)
2025 LIG 넥스원 무인체계/로봇연구소.3팀
2026~현재 LIG D&A 복합무인통제연구소. 6팀 수석연구원
관심분야: Wearable & Humanoid robot, Actuator design, Mechanical design
2021 중앙대학교 기계공학부(공학사)
2023 중앙대학교 기계공학과(공학석사)
2025 LIG 넥스원 무인체계/로봇연구소.3팀
2026~현재 LIG D&A 복합무인통제연구소. 6팀 선임연구원
관심분야: Assistive wearable robot, Wearing comfort, Humanoid robot, Mechanical & sensor system
2004 경희대학교 기계공학과(공학석사)
2009 JAIST 로봇공학과(공학박사)
2023~현재 세종대학교 Physical AI and Robotics Lab. 부교수
2025 LIG 넥스원무인체계/로봇연구소연구소장
2026~현재 LIG D&A Physical AI TF 연구위원
관심분야: Unmanned & Robotic systems, Insect inspired robot, Behavior analysis, Physical AI