고자유도 이족형 바퀴-다리 로봇을 위한 이차계획법 기반 자세제어기 개발

CopyrightⓒKROS
Abstract
This paper presents a quadratic programming (QP)-based posture controller for Legway, a wheeled bipedal robot with a 10-DOF configuration in Wheel Mode. A linear state-space model incorporating the body motion and individual wheel states is formulated, and a constrained QP is used to jointly determine the ground reaction forces and wheel-torque-related inputs of both wheel-leg modules. The proposed controller is evaluated using simplified and nonlinear multibody dynamics models. Compared with the previous LQR controller augmented with Cartesian force control, it maintains comparable tracking performance during nominal forward and yaw motions while providing improved posture regulation on asymmetric terrain. It also rejects longitudinal disturbances without violating the prescribed wheel-torque limits. Differential wheel-position control and crab steering are further demonstrated. These results show that the proposed controller can integrate body posture regulation, individual wheel control, and physical input constraints within a unified optimization framework.
Keywords:
Bipedal Robot, Wheel-Legged Robot, Mobile Robot, Quadratic Programming1. 서 론
휴머노이드 로봇은 인간 생활환경에 적합한 이동 방식 덕분에 사람과의 상호작용에 유리하지만, 제어 복잡도와 에너지 효율 측면에서 한계를 가진다. 반면 바퀴형 이동 로봇은 높은 에너지 효율과 빠른 이동 속도에서 장점을 가지지만, 계단과 단차 같은 불연속 지형에서는 이동성이 제한된다. 이러한 한계를 보완하기 위해 바퀴와 다리를 결합한 이족형 바퀴-다리 하이브리드 로봇 연구가 활발히 진행되고 있다[1]. 이족형 바퀴-다리 하이브리드 로봇은 평지에서는 바퀴 주행의 효율성을 활용하고 다리 자유도를 통해 자세 안정화, 높이 조절, 장애물 대응, 지형 적응을 수행할 수 있기 때문에 다양한 제어 방법이 연구되었다.
초기 바퀴-다리 하이브리드 로봇 연구는 안정적인 기구 구현과 기본 자세 안정화에 초점을 두었으며, 비교적 단순한 피드백 제어 구조가 널리 활용되었다. 유압 구동 기반 로봇 WLR 및 WLR-II는 실시간으로 질량중심 위치를 계산한 뒤 PID 제어로 질량중심이 바퀴 축 위에 오도록 하여 균형을 유지하였다[2,3]. 또한 SR600는 모든 링크들을 고려한 동역학 모델을 바탕으로 균형 제어기를 설계하고, 정지 및 주행 중 자세 안정화 문제를 다루었다[4]. 이러한 연구들은 바퀴-다리 로봇의 실용적 기구와 기본 피드백 제어의 토대를 제공했지만, 고속주행 및 몸체 이동과 같은 역동적인 움직임을 구현하기 부족하다.
이후 선형화 된 TWIP 모델을 활용한 LQR 제어는 적은 연산자원으로 안정적으로 균형을 유지하는 방법으로 활용되었다. Ascento는 2륜-다리 구조의 로봇에 대해 점프 및 주행 동작을 구현하면서 선형 제어 기반의 자세 안정화 방식을 적용하였다[5]. Klemm 등은 운동학적 폐루프를 갖는 바퀴형 이족로봇에 대해 LQR과 전신제어를 결합하여, 몸체 균형을 위한 빠른 안정화와 관절 수준의 제어 목표를 함께 다루었다[6]. LQR은 모델 설계가 명확하고 최적화된 제어를 제공하지만, 일반적으로 특정 동작점 근방의 선형화 모델에 의존하므로 큰 자세 변화, 복잡한 접촉 상태 변화 및 입력 제약을 직접 반영하는 데에는 제한이 있다.
이러한 선형 제어의 한계를 보완하기 위해 MPC와 WBC 등 최적화 기반 제어가 연구되었다. MPC를 이용한 동적 궤적 계획과 자세 추종[7,8], ADP, 계층적 최적화 및 지형 적응을 결합한 WBC[9-11]가 제안되었다. 이러한 방법은 다수의 제어 목표와 물리 제약을 반영할 수 있지만, 정밀한 모델과 상태 추정 및 높은 계산 비용을 요구한다.
최근에는 모델링 오차와 비선형성에 대응하기 위한 학습 기반 제어도 주목받고 있다. 균형 제어와 sim-to-real 경로 추종[12,13], 다중 이동 모드 전환과 접촉 기반 계단 등반[14,15] 등이 보고되었다. 학습 기반 방법은 복잡한 환경에 대한 적응성이 높지만, 학습 데이터와 보상 설계가 필요하고 제어입력의 해석과 물리적 제약의 명시적 보장이 어렵다.
본 연구에서 고려하는 Legway 역시 같은 앞서 소개된 연구들과 같은 목적으로 개발된 14자유도 바퀴-다리 하이브리드 로봇 플랫폼이다. Legway는 보행을 위한 Leg Mode와 바퀴주행을 위한 Wheel Mode를 유동적으로 전환될 수 있으며 다리 보행을 고려한 설계 덕분에 Wheel Mode에서도 10자유도를 갖는다[16]. Legway는 LQR 제어기를 통해 Wheel Mode의 실현가능성을 입증하였지만, 10자유도를 모두 활용하는 성능을 검증하기에는 부족하였다. 본 연구에서는 10자유도 바퀴-다리 이족로봇 Legway를 대상으로, 자세 안정화와 좌우 바퀴-다리 지면 반력의 분배를 동시에 고려하는 QP 기반 자세 제어기를 제안한다. 제안된 제어기는 연산자원을 많이 요구하지 않으며, 상태 오차와 지면 반력 입력을 비용함수로 명시하고 지면 반력의 상하한을 제약조건으로 직접 반영함으로써 최적화된 지면 반력을 계산한다. 특히 각 바퀴의 상태를 독립적으로 고려하여 몸체의 자세 제어뿐만 아니라 각 바퀴의 위치 및 조향 각도를 제어할 수 있다.
2. 동역학 모델링
2.1 좌표계 정리 및 부호규약
10자유도 로봇의 동역학 모델링을 위해 [Fig. 1]과 같이 좌표계가 설정된다. {I}는 지면에 고정된 전역 좌표계이며 {B}는 로봇 질량중심에 고정된 floating base 관성 좌표계이다. 질량중심이 로봇 base에 위치하는 것으로 가정하였다. {O}는 두 바퀴의 지면 접촉점의 평균에 위치하며 자세는 {I}에서 yaw방향으로 Iψc만큼 회전된 좌표계로, {B}와 x방향이 동일하다.
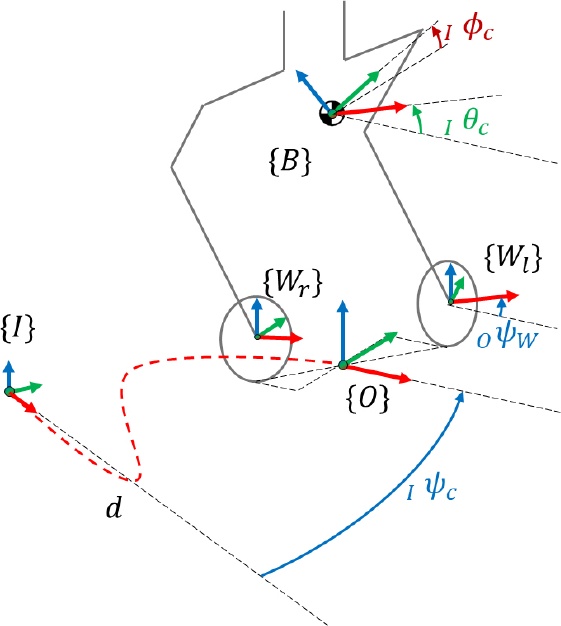
Simplified model for 10 DoF wheel – leg hybrid robot.
바퀴는 Hip yaw 자유도 덕분에 로봇 질량중심에 대해 yaw방향으로 회전할 수 있다. {Wi} (i = r, l)는 오른쪽 및 왼쪽 바퀴의 좌표계이며 {O} 좌표계로부터 Oψwi만큼 yaw방향으로 회전 되어있다. 각 좌표계 사이의 관계는 식 (1)과 같이 Z-Y-X 오일러각 회전행렬로 표현된다.
| (1) |
또한 {B}와 {Wi} 사이의 관계는 벡터 rci로 표현되며 로봇 관절의 정기구학을 통해 계산된다. 로봇 상태 계산의 편의를 위해 base의 병진운동은 {O}, 회전운동은 {I} 좌표계를 기준으로 기술된다. 또한 제어입력으로 계산되는 힘과 토크는 {O} 좌표계 기준으로 기술된다.
2.2 바퀴 동역학 모델링
[Fig. 2]에 따르면 양쪽 바퀴의 질량중심에 대한 뉴턴-오일러 방정식은 다음과 같다.
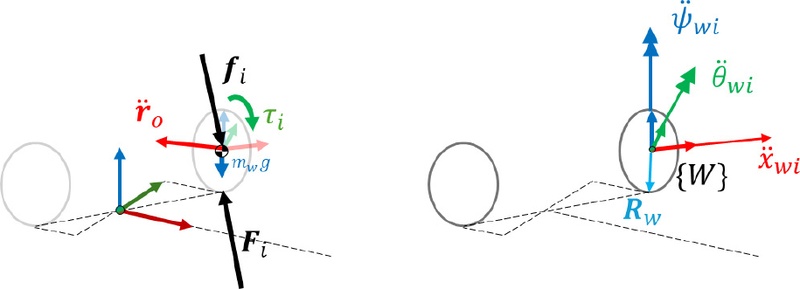
Dynamic model for wheels.
| (2) |
식 (2)에서 mw와 WIw는 바퀴의 질량 및 관성 모멘트이며, OFi는 바퀴에 작용하는 지면 반력이다. Wτi는 바퀴 모터가 내는 토크이며, {Wi} 좌표계 기준 pitch방향 성분만 존재한다. 이때 바퀴는 지면에 대해 미끄러지지 않고 구르며 바퀴가 굴러가는 진행방향 가속도만 존재한다고 가정하면 식 (3)이 성립한다.
| (3) |
또한, 바퀴의 roll방향 기울어짐이 없고 바퀴 회전방향(pitch)의 각가속도만 존재한다고 가정하면 yaw방향 각가속도는 {Wi} 좌표계와 {O} 좌표계 기준 동일하므로 식 (4)가 성립한다.
| (4) |
속도항이 매우 작다고 가정하여 원심력항을 무시하는 선형화를 진행하고 식 (3)와 (4)를 식 (2)에 대입하면 다음과 같다.
| (5) |
식 (5)를 최종적으로 정리한 뒤 뉴턴 식을 오일러 식에 대입하면 바퀴에서 다리로 전달되는 토크는 식 (6)과 같이 계산된다. 정리된 바와 같이 roll방향 토크는 다른 반력으로 서술되기 때문에 제어입력 벡터 차원이 하나 줄어든다. 따라서 QP 제어기를 위한 입력은 (7)과 같다.
| (6) |
| (7) |
이를 {O} 좌표계 기준 바퀴가 갖는 두 개의 자유도에 맞게 정리하면 식 (8)을 얻을 수 있다.
| (8) |
2.3 질량중심 동역학 모델링
[Fig. 3]에 묘사된 바와 같이 로봇 질량중심에 대한 뉴턴-오일러 방정식은 다음과 같다.
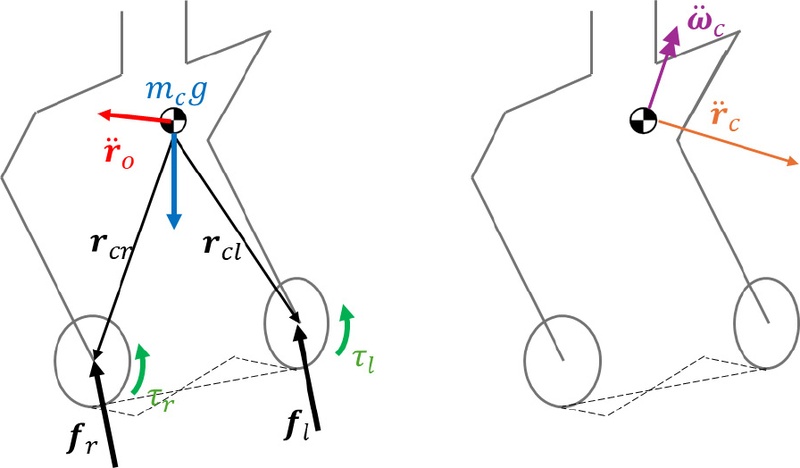
Dynamic model for center of mass.
| (9) |
식 (9)에서 mc와 OIc는 로봇 전체의 질량 및 관성 모멘트이며, Ofi와 Oτi는 다리 끝단에 위치한 바퀴로부터 전달되는 반력이다. 양 바퀴의 yaw각도가 거의 평행하다고 가정하면 d는 바퀴 회전각으로 계산되는 odometry로 근사할 수 있다. 이를 정리하면 질량중심의 6자유도 상태는 식 (10)처럼 표현된다.
| (10) |
앞서 정의된 제어입력에 대해 동역학 식을 다시 쓰면 뉴턴 방정식과 오일러 방정식은 각각 식 (11)과 식 (12)로 나타낼 수 있다.
| (11) |
| (12) |
3. 이차 계획법
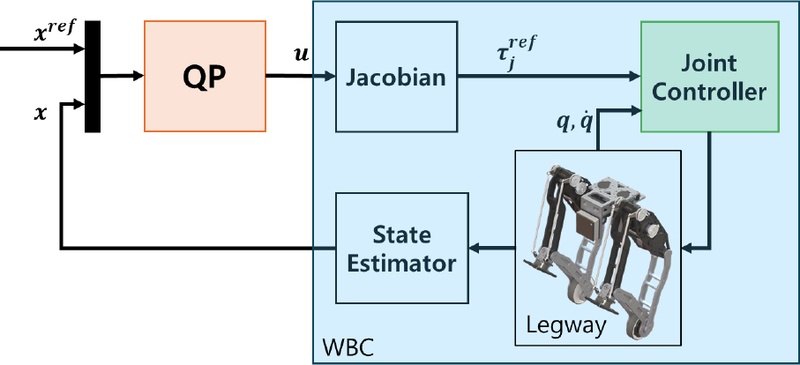
4. 시뮬레이션 검증
4.1 수치적 검증
제안된 QP 제어기의 수치적 일관성과 기본적인 상태 추종 성능을 확인하기 위해 Wheel Mode 상태인 Legway의 질량 및 관성텐서 값을 적용한 MATLAB 시뮬레이션을 수행하였다.
[Fig. 5]는 로봇 몸체의 병진운동 및 회전운동에 대한 추종 결과를 나타낸다. 제안된 QP 제어기와 기존 LQR 제어기는 각각의 선형 모델에서 목표 상태를 안정적으로 추종하였다.
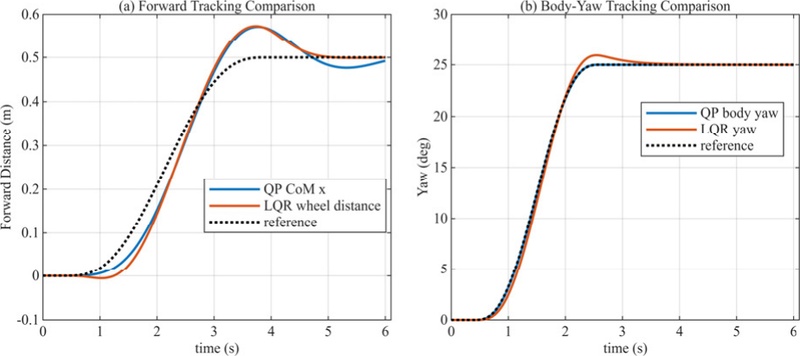
Numerical simulation results for body-state tracking: (a) translational motion and (b) rotational motion.
[Fig. 6]은 매우 큰 pitch 방향 초기 자세 오차 (55 deg)가 주어진 조건에서 정지 명령 추종 결과이다. 시뮬레이션 결과 좌우 대칭으로 계산되어 한 쪽 정보만 표기하였다. [Fig. 6(a)]는 두 제어기의 응답을 비교하며 [Fig. 6(b)]에서 보이는 바와 같이 LQR제어기는 과도한 바퀴 토크 입력이 생성되었지만 QP 제어기로 계산된 바퀴 토크는 설정된 최대 토크 범위 내에서 유지되었다. [Fig. 6(c)]의 수직 지면 반력 역시 설정된 제한을 만족하였다. 또한 [Fig. 6(d)]에서 수평 지면 반력이 |Fi,x| ≤ μFi,z 로 정의된 마찰 제약조건 내에서 계산됨을 확인하였다. 이를 통해 제안된 QP 제어기가 바퀴 토크와 지면 반력에 관한 물리적 제한을 최적화 문제에 직접 반영할 수 있음을 확인하였다.
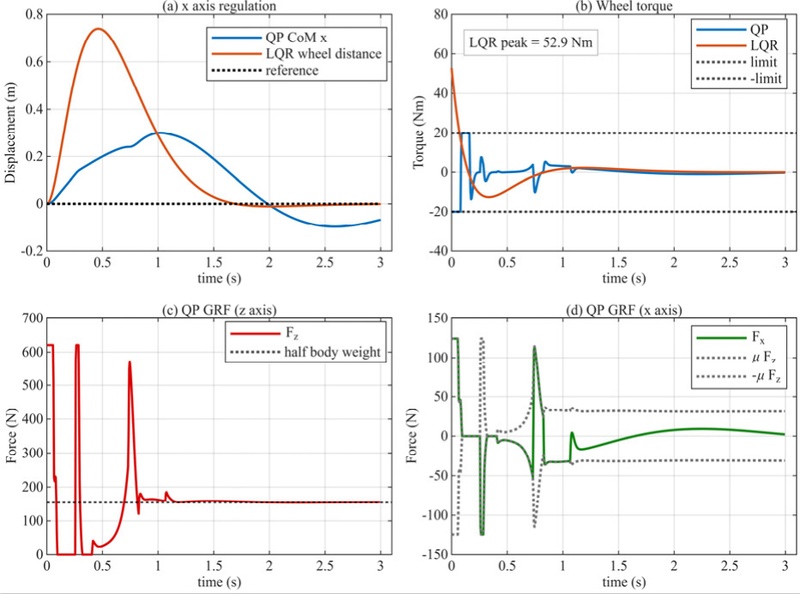
Numerical simulation results for disturbance: (a) x axis regulation, (b) wheel torque and its limit, (c) vertical ground reaction force and its bounds, and (d) horizontal ground reaction force and friction limits.
4.2 동역학 시뮬레이션 검증
단순화된 제어모델과 실제 로봇 사이의 모델링 오차에 대한 적용 가능성을 확인하기 위해 Gazebo에서 비선형 다물체 동역학 시뮬레이션을 수행하였다. Gazebo 모델은 Legway의 링크 질량과 관성, 관절 구조, 바퀴 – 지면 접촉 및 마찰을 포함한다. 비교 대상은 기존 연구에서 사용한 TWIP 기반 LQR이며, 두 제어기에는 동일한 로봇 모델, 초기조건, 기준 궤적을 적용했고 실제 로봇과 유사한 시뮬레이션 환경을 위해 제어주기는 4 ms로 설정되었다.
[Fig. 7]은 평지 전진운동과 몸체 yaw 회전에 대한 기존 제어기와 제안된 QP 제어기의 추종 결과를 나타낸다. 두 제어기는 공통 제어 목표인 전진운동과 yaw 회전을 안정적으로 수행하였다. 제안된 QP 제어기는 전진운동에서 1.655 cm, yaw 회전에서 0.063 deg의 RMSE를 나타냈으며, 기존 LQR은 각각 2.153 cm와 0.268 deg의 RMSE를 나타냈다. 이를 통해 제안된 QP가 고자유도 상태와 제약조건을 고려하면서도 기존 제어기와 대등한 기본 이동 성능을 유지함을 확인하였다.
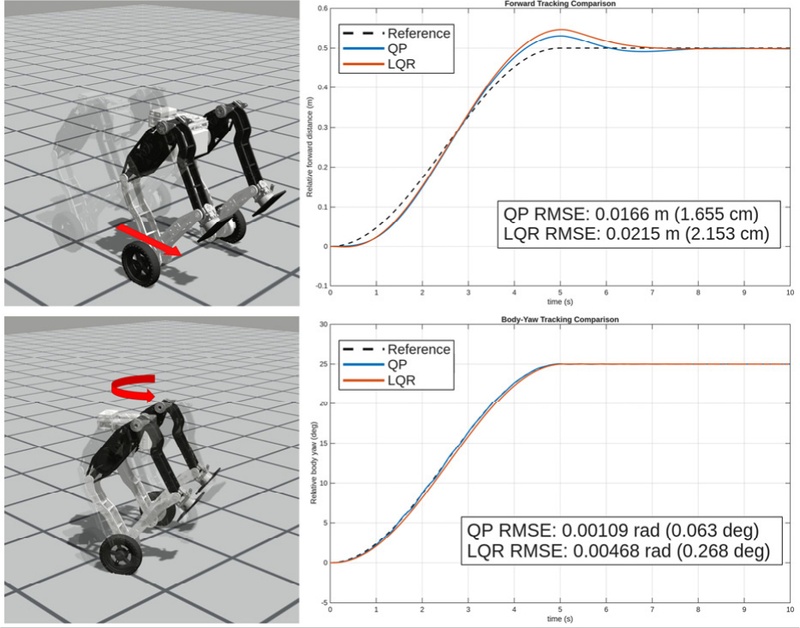
Gazebo comparison of forward-motion and body-yaw tracking between the previous LQR controller and the proposed QP controller.
[Fig. 8]은 실제 Legway의 상부 (몸체 원점으로부터 0.15 m 위)에 80 N의 외란이 0.15 s 동안 인가되었을 때 기존 LQR과 제안된 QP 제어기의 응답을 비교한다. 설정된 5 Nm 바퀴 토크 제한을 초과하여 급격하게 수렴하는 LQR과 달리 QP제어기는 토크 제한을 만족하는 동시에 안정적으로 외란에 대응하는 것을 볼 수 있다.
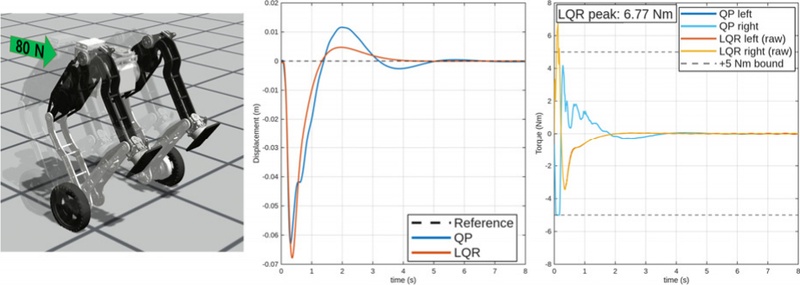
Gazebo validation of x-direction regulation with bounded wheel torque under an external disturbance.
기존 TWIP 기반 LQR은 좌우 다리의 독립적인 높이 변화를 직접 다루지 못하므로, 선행연구에서는 Cartesian PD force control을 추가하였다[16]. 그러나 두 제어기가 독립적으로 입력을 생성하여 몸체와 접촉력의 결합 및 입력 제약을 통합적으로 고려하지 못한다. 반면 제안된 QP는 몸체와 좌우 바퀴 상태 및 입력을 하나의 문제에서 동시에 최적화한다.
[Fig. 9]은 한 쪽 바퀴만 5 cm높이의 장애물을 통과하는 동안의 전진 거리 및 몸체 roll 자세 변화를 나타낸다. 앞서 잘 튜닝된 LQR은 추가된 Cartesian PD force control로 인해 전진 방향 RMSE가 34.523 cm로 증가하였으며, roll 방향으로 최대 0.531 deg 기울어지는 결과를 보였다. 반면 제안된 QP 제어기는 평지와 거의 같은 1.617 cm의 전진 방향 RMSE를 보였으며 몸체의 roll 방향 오차도 더 작은 것을 확인할 수 있다.
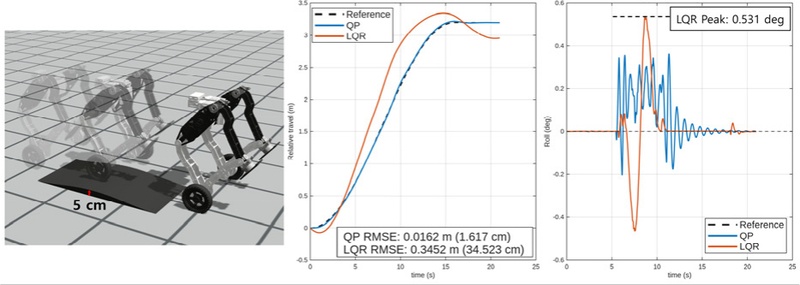
Gazebo comparison of posture stabilization on asymmetric terrain using the LQR with Cartesian PD force control and proposed QP controllers.
기존 연구들과 달리 제안된 QP 제어기는 각 바퀴의 종방향 위치와 yaw 회전각을 제어 상태로 포함하므로 바퀴의 상태를 몸체 자세와 동시에 제어할 수 있다. [Fig. 10]은 몸체 자세를 유지하면서 좌우 바퀴의 종방향 위치를 서로 반대 방향으로 이동시키는 동작과, 몸체는 정면 방향으로 유지하면서 바퀴 조향각을 제어하여 사선 방향으로 주행하는 crab steering 결과를 나타낸다. 이를 통해 제안된 QP 제어기가 몸체 자세 안정화뿐만 아니라 좌우 바퀴의 위치 및 조향각을 포함하는 복합적인 Wheel Mode 동작을 수행할 수 있음을 확인하였다.
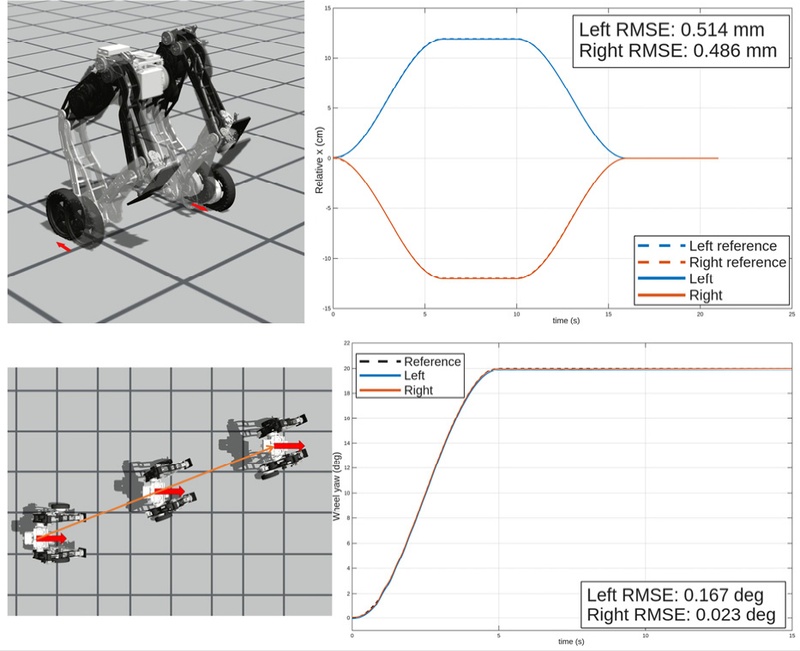
Gazebo validation of differential longitudinal wheel displacement and crab steering
5. 결 론
본 연구에서는 Wheel Mode에서 10자유도를 갖는 바퀴-다리 하이브리드 로봇 Legway를 대상으로 QP 기반 자세 제어기를 제안하였다. 이를 위해 Legway의 좌표계를 정의하고, 양쪽 바퀴와 로봇 질량중심에 대한 동역학 모델을 유도하였다. 또한 바퀴의 지면 반력과 휠 토크 관련 입력을 제어입력으로 구성하고, 이를 바탕으로 로봇의 병진운동, 회전운동, 바퀴 위치 및 조향각을 포함하는 선형 상태공간 모델을 구성하였다. 제안된 제어기는 상태 오차와 제어입력을 비용함수로 정의하고, 지면 마찰을 고려한 제약조건을 포함하는 이차계획법 문제로 정식화되었다.
설계한 QP 제어기의 검증을 위해 MATLAB 기반 수치 시뮬레이션으로 제안된 제어기가 병진 및 회전 기준 상태를 안정적으로 추종하는 것을 확인하였다. 또한 큰 초기 상태 오차가 주어진 조건에서 바퀴 토크와 지면 반력이 설정된 범위 및 마찰 제약조건을 만족하도록 제어입력이 최적화됨을 확인하였다.
추가적으로 실제 로봇의 비선형 다물체 동역학과 접촉 특성이 반영된 Gazebo 시뮬레이션을 통해 단순화된 모델에 기반하여 설계된 제어기의 적용 가능성을 검증하였다. 제안된 QP 제어기는 기본적인 전진 및 회전 동작에서 기존 LQR 기반 제어 방법과 대등한 자세 추종 성능을 보였으며, 양쪽 바퀴에 서로 다른 높이의 지형이 주어진 조건에서는 몸체와 바퀴 상태를 함께 고려하여 지면 반력과 제어입력을 분배함으로써 안정적으로 자세를 유지하였다. 아울러 양쪽 바퀴를 서로 다른 방향으로 이동시키는 동작과 몸체 방향을 유지하면서 사선으로 주행하는 crab steering을 구현하였다. 이를 통해 제안된 QP 제어기가 Legway의 Wheel Mode에서 제약조건을 만족하면서 몸체 자세와 양쪽 바퀴의 위치 및 조향 상태를 통합적으로 제어할 수 있음을 확인하였다.
Acknowledgments
This project was funded by Korea Robotics Society (KROS), and is currently supported by the publication grant.
References
-
X. Liu et al., “Development of wheel-legged biped robots: A review,” Journal of Bionic Engineering, vol. 21, no. 2, pp. 607-634, Mar., 2024.
[https://doi.org/10.1007/s42235-023-00468-1]

-
X. Li, H. Zhou, H. Feng, S. Zhang, and Y. Fu, “Design and experiments of a novel hydraulic wheel-legged robot (WLR),” in 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Madrid, Spain, pp. 3292-3297, 2018.
[https://doi.org/10.1109/IROS.2018.8594484]
-
X. Li, H. Zhou, S. Zhang, H. Feng, and Y. Fu, “WLR-II, a hose-less hydraulic wheel-legged robot,” in 2019 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Macau, China, pp. 4339-4346, 2019.
[https://doi.org/10.1109/IROS40897.2019.8967935]
-
C. Zhang, T. Liu, S. Song, and M. Q.-H. Meng, “System design and balance control of a bipedal leg-wheeled robot,” in 2019 IEEE International Conference on Robotics and Biomimetics (ROBIO), Dali, China, pp. 1869-1874, 2019.
[https://doi.org/10.1109/ROBIO49542.2019.8961814]
-
V. Klemm et al., “Ascento: A two-wheeled jumping robot,” in 2019 International Conference on Robotics and Automation (ICRA), Montreal, QC, Canada, pp. 7515-7521, 2019.
[https://doi.org/10.1109/ICRA.2019.8793792]
-
V. Klemm et al., “LQR-assisted whole-body control of a wheeled bipedal robot with kinematic loops,” IEEE Robotics and Automation Letters, vol. 5, no. 2, pp. 3745-3752, Apr., 2020.
[https://doi.org/10.1109/LRA.2020.2979625]
-
S. Xin and S. Vijayakumar, “Online dynamic motion planning and control for wheeled biped robots,” in 2020 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Las Vegas, NV, USA, pp. 3892-3899, 2020.
[https://doi.org/10.1109/IROS45743.2020.9340967]
-
J. Yu, Z. Zhu, J. Lu, S. Yin, and Y. Zhang, “Modeling and MPC-based pose tracking for wheeled bipedal robot,” IEEE Robotics and Automation Letters, vol. 8, no. 12, pp. 7881-7888, Dec., 2023.
[https://doi.org/10.1109/LRA.2023.3322084]
-
J. Zhang et al., “An adaptive approach to whole-body balance control of wheel-bipedal robot Ollie,” in 2022 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Kyoto, Japan, pp. 12835-12842, 2022.
[https://doi.org/10.1109/IROS47612.2022.9981985]
-
Y. Wang et al., “Enhanced robust locomotion of wheeled-bipedal robot via hierarchical optimization and online wheel position planning,” IEEE Robotics and Automation Letters, vol. 10, no. 10, pp. 10918-10925, Oct., 2025.
[https://doi.org/10.1109/LRA.2025.3604748]
-
B. Wang, Y. Xin, C. Chen, Z. Song, B. Sun, and T. Guo, “Whole-body control with uneven terrain adaptability strategy for wheeled-bipedal robots,” Electronics, vol. 14, no. 1, Art. no. 198, Jan., 2025.
[https://doi.org/10.3390/electronics14010198]
-
L. Cui et al., “Learning-based balance control of wheel-legged robots,” IEEE Robotics and Automation Letters, vol. 6, no. 4, pp. 7667-7674, Oct., 2021.
[https://doi.org/10.1109/LRA.2021.3100269]
-
W. Zhu, F. Raza, and M. Hayashibe, “Reinforcement learning based hierarchical control for path tracking of a wheeled bipedal robot with sim-to-real framework,” in 2022 IEEE/SICE International Symposium on System Integration (SII), Narvik, Norway, pp. 40-46, 2022.
[https://doi.org/10.1109/SII52469.2022.9708882]
-
P. He, Z. Zhao, S. Duan, P. Wang, and H. Lei, “Adaptive multi-mode locomotion for bipedal wheel-legged robots via sparse mixture-of-experts deep reinforcement learning,” Frontiers in Robotics and AI, vol. 13, Art. no. 1788395, Feb., 2026.
[https://doi.org/10.3389/frobt.2026.1788395]
-
R. Li et al., “CTBC: Contact-triggered blind climbing for wheeled bipedal robots with instruction learning and reinforcement learning,” arXiv preprint arXiv:2509.02986, 2025. [Online]. Available: https://arxiv.org/abs/2509.02986, .
[https://doi.org/10.48550/arXiv.2509.02986]
-
J. Namgung and B.-K. Cho, “Legway: Design and development of a transformable wheel-leg hybrid robot,” in 2023 IEEE-RAS 22nd International Conference on Humanoid Robots (Humanoids), Austin, TX, USA, pp. 1-8, 2023.
[https://doi.org/10.1109/HUMANOIDS57100.2023.10375169]
2020 국민대학교 기계시스템공학과(학사)
2020~현재 국민대학교 박사과정 학생
관심분야: 이족보행 로봇, 바퀴-다리 하이브리드 로봇
2002 KAIST 기계공학과(학사)
2004 KAIST 기계공학과(석사)
2009 KAIST 기계공학과(박사)
2011~현재 국민대학교 교수
관심분야: 휴머노이드 로봇