제어장벽함수 기반 여자유도 제약을 이용한 다족 보행로봇의 전신 역동역학 자세 제어

CopyrightⓒKROS
Abstract
In this paper, we propose a set-based whole-body inverse-dynamics posture control framework for a multi-legged robot whose legs possess redundant degrees of freedom. Because a point foot constrains only the three-dimensional position of its contact point, each leg retains a kinematic redundancy, and the resulting internal motion can accumulate and excessively incline the foot link. We parameterize this redundancy by a yaw-invariant relative pitch, defined as the signed inclination of the foot-link x-axis relative to the body x-y plane. A damping-only soft task suppresses the internal motion without selecting a reference posture, while acceleration-level exponential control barrier functions (CBFs) constrain the support-leg relative pitch to remain within a designer-specified range. A single quadratic program (QP) computes the nominal generalized acceleration and contact-force allocation subject to floating-base dynamics, contact, friction, and torque constraints. The torque recovered from this solution is then superimposed on a task-space PD torque for swing-foot tracking. Finally, over a matched 46 s walking interval in MuJoCo, the proposed controller reduces the maximum relative-pitch violation from 0.519 rad to 0.005 rad compared with damping-only control, while maintaining comparable body-attitude tracking, joint-torque RMS, and QP computation time.
Keywords:
Multi-Legged Robot, Whole-Body Inverse Dynamics, Control Barrier Function, Kinematic Redundancy, Set-Based Control, Quadratic Programming1. 서 론
다족 보행로봇은 복수의 지지점을 선택적으로 구성할 수 있으므로 비정형 지형에서도 높은 이동성을 확보할 수 있다[1,2]. 다족 보행로봇은 접촉점을 통해서만 외력을 전달받는 부유기저 시스템이며, 보행 중 지지 다리의 수와 배치에 따라 동역학과 접촉 제약의 구조가 변화한다. 전신 제어(whole-body control, WBC)는 부유기저 동역학(floating base dynamics, FBD), 몸통 및 발의 운동 목표, 접촉 제약을 하나의 역동역학 최적화 문제로 구성하여 일반화 가속도, 접촉력 및 관절토크를 동역학적으로 일관되게 산출한다[3-6]. 점접촉으로 모델링한 발은 접촉점의 3차원 위치만 구속되므로 발 링크의 자세는 직접 제한되지 않는다.
본 연구의 다족 로봇은 각 다리가 복수의 회전 관절로 구성되어, 일반적인 특이점이 아닌 자세에서 3차원 발끝 위치 작업에 대해 여자유도를 갖는다. 이에 따라 발끝 위치를 유지하면서 다리의 자세를 변화시킬 수 있다. 그러나 자세 변화가 누적되어 발 링크가 과도하게 기울어지면 인접 다리 사이의 여유 거리가 감소하고 불필요한 관절 운동이 발생할 수 있다. 반면 지지점 배치와 지형에 따라 요구되는 다리의 자세가 달라지므로 다리의 자세를 단일 기준각으로 고정하는 방식도 자세 적응성을 제한한다.
기존 연구에서는 이차 목적(secondary objective)을 자코비안의 영공간에 투영하거나 관절토크와 관절속도의 분배를 최적화하여 여자유도를 조절하였다[7-9]. 전신 최적화 제어의 목적함수에 기준 관절 자세 또는 다리의 자세에 대한 목표가속도 추종 오차를 포함할 수 있으나, 위치 복원항은 다리를 특정 자세로 편향시켜 지지 형상에 대한 적응성을 저하시킬 수 있다. 위치 복원항을 제외한 속도 감쇠 항은 특정 자세를 선택하지 않지만 경성 제약이 아닌 비용항으로 구현되므로, 다른 작업과 상충하거나 외란이 작용할 때 운용 범위 내 유지를 보장하지 못한다. 제어장벽함수(control barrier function, CBF)는 상태의 허용 집합을 정의하고 해당 집합의 전방 불변성을 보장하기 위한 조건을 제어입력에 대한 부등식 제약으로 변환한다[10,11]. CBF는 여자유도 로봇의 작업 우선순위 제어와 동적 여자유도 해소에 적용되었으며[12], 전신 제어에 통합되어 관절 한계, 자기 충돌 및 작업공간의 안전 조건을 제한하는 데 활용되고 있다[13,14]. 그러나 점접촉 다자유도 다리의 영공간 운동을 발 링크의 자세 변수로 표현하고 해당 운용 범위를 WBC에서 직접 제한한 연구는 제한적이다.
본 연구에서는 다리당 여자유도를 갖는 다족 보행로봇을 대상으로 CBF 기반 집합 제약을 통합한 전신 역동역학 자세 제어 구조를 제안한다. QP는 부유기저 동역학을 만족하는 명목 일반화 가속도와 접촉력 분배를 계산하고, 관절 방향 역동역학으로 복원한 토크에 스윙 발 작업공간 PD 토크를 중첩한다. 몸통좌표계의 x-y 평면에 대한 발 링크 x축의 기울기각을 상대 피치로 정의하고, 지지 다리가 경계에 접근할 때 상대차수 2의 가속도 단계 CBF로 운용 범위를 제한한다. 본 논문에서 접촉 제약은 접촉력의 단방향 및 마찰 허용조건을 의미하며, 전역좌표 무미끄럼(no-slip) 접촉 운동학은 QP 등식으로 부과하지 않는다.
본 논문의 주요 기여는 다음과 같다. 첫째, 다자유도 다리의 점접촉 발끝 위치 작업에서 발생하는 영공간 운동을 몸통 x-y 평면에 대한 발 링크 x축의 부호 있는 기울기각으로 표현하고, 확장 자코비안을 통해 상대 피치를 영공간 운동의 국소 매개변수로 사용할 수 있는 조건을 정식화한다. 둘째, 특정 기준각을 도입하지 않고 허용 구간 내부의 자세 선택을 전신 최적화에 맡기면서 지지 다리 상대 피치의 상·하한만 CBF로 제한하는 집합 기반 WBC를 구성한다. 셋째, 명시적 상대 피치 조절이 없는 WBC-0의 공칭 드리프트를 질적으로 제시하고, 동일 길이의 보행 구간에서 속도 감쇠형 WBC-D와 CBF 제약형 WBC-CBF의 범위 위반, 추종 성능, 관절토크 및 QP 계산시간을 정량적으로 비교한다.
2. 시스템 모델링 및 문제 정식화
2.1 일반화 좌표와 전신 동역학
대상 로봇은 하나의 부유기저와 복수의 회전 관절로 구성된 다수의 다리를 가지며, 시뮬레이션 모델과 관절 구성은 [Fig. 1]과 같다. 다리 수를 (N), 다리당 관절 자유도를 (k), 전체 관절 자유도를 (n = Nk)로 표기한다. 전역좌표계와 몸통좌표계를 각각 W와 B로 정의하면 일반화 속도는 다음과 같다.
| (1) |
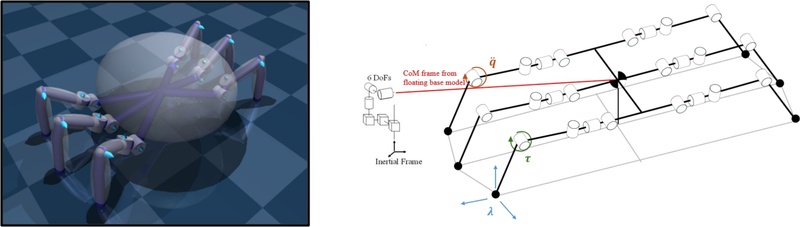
Multi-legged robot platform in the MuJoCo simulator (left) and its joint configuration (right)
여기서 vB와 ωB는 몸통좌표계에서 표현한 몸통의 선속도와 각속도이며, q̇∈ℝn는 관절속도 벡터이다. 관절토크 선택행렬을 S = [0n×6In]로 정의하면 전신 동역학은 다음과 같다.
| (2) |
여기서 M∈ℝ(n+6)×(n+6)은 관성행렬, h∈ℝn+6은 코리올리, 원심 및 중력 항을 포함하는 비선형 항이며, τ∈ℝn는 관절토크 벡터이다. Jc∈ℝ4N×(n+6)는 모든 발의 접촉 자코비안을 적층한 행렬로, Jcν는 각 발의 접촉점 속도와 상대 피치 변화율을 나타내며 λ∈ℝ4N는 이에 대응하는 접촉 변수이다. 지지 다리 인덱스 집합을 Sc로 표기하고, Sc에 포함되지 않는 발에는 λi = 0을 부과하므로 지지 집합의 변화는 λ의 활성 성분만 바꾼다.
2.2 다자유도 다리의 여자유도 변수와 운용집합
i번째 다리의 작업 좌표는 몸통에 대한 발끝 위치 pi∈ℝ3와 몸통좌표계의 x-y 평면에 대한 발 링크 x축의 부호 있는 기울기각 θi∈ℝ로 구성한다. 본 논문에서는 이 기울기각을 상대 피치로 정의한다.
| (3) |
여기서 qi, xi 및 Ji는 각각 i번째 다리의 관절좌표, 작업좌표 및 확장 작업 자코비안이다. 발 위치 자코비안의 계수(rank)가 3으로 유지되는 자세에서는 발끝 위치를 변화시키지 않는 영공간 운동이 존재한다. 발 링크 x축의 단위벡터 ai = [ax,iay,iaz,i]T와 몸통 x-y 평면 투영 길이 를 이용하여 상대 피치를 다음과 같이 정의한다.
| (4) |
상대 피치는 몸통 평면 내 방위각에 의존하지 않는 부호 있는 기울기각으로, 일반적인 오일러 피치와 구별된다. 투영 길이가 0인 경우는 발 링크 x축이 몸통 z축과 평행한 자세로서 상대 피치 좌표의 특이점에 해당한다. 상대 피치의 시간미분을 발 링크 각속도 ωi = Jω,iq̇i와 ȧi = ωi × ai의 관계에 대입하면 상대 피치 자코비안은 다음과 같다.
| (5) |
여기서 gi∈ℝ3는 상대 피치를 ai에 대해 미분한 기울기 벡터, Jω,i∈ℝ3×k는 몸통에 대한 발 링크 상대 각속도의 자코비안, Jθ,i∈ℝ1×k는 상대 피치 자코비안이다. 하첨자 p, θ 및 ω는 각각 발 위치, 상대 피치 및 발 링크 각속도에 관한 자코비안을 나타낸다. 식 (5)의 두 번째 관계는 에 스칼라 삼중곱 항등식을 적용하여 얻는다. 식 (5)는 ri > 0인 영역에서 유한하다. 발 위치 자코비안의 영공간 벡터 ni에 대해 상대 피치가 영공간 운동의 국소 매개변수가 되는 조건은 다음과 같다.
| (6) |
식 (6)이 충족되면 확장 자코비안이 정칙이 되어 상대 피치로 발끝 위치를 변화시키지 않는 영공간 운동을 구분할 수 있다. 지지점 배치와 지형 변화에 따른 다리 자세의 적응을 허용하면서 과도한 기울기로 인한 인접 다리 간 간섭 가능성을 줄이기 위해, 상대 피치의 설계 운용 범위를 [θmin, θmax] = [−0.3, 0.3] rad로 설정하고 다음과 같이 운용 집합을 정의한다.
| (7) |
Ci는 θi가 관절좌표 qi에만 의존하므로 qi에 대해 정의하며, 상대차수 2의 CBF 전방 불변 조건(제3.4절)은 이 집합 위에서의 상태 (qi, q̇i) 궤적 유지에 대응한다. 식 (7)의 운용 범위는 링크 간 최소 거리를 직접 제한하지 않는 대리(surrogate) 제약이다. 단위벡터 ai에 대해 |θi| ≤ 0.3이면 ri = cos(θi) ≥ cos(0.3) ≈ 0.955이므로 설정 범위는 상대 피치 좌표의 특이점인 ri = 0과 분리된다. 확장 자코비안의 계수 조건은 식 (6)의 해석적 조건으로 제시하고, 기준 기립 자세의 발끝 위치를 고정한 수치 분석은 제6장에서 다룬다. 구현에서는 로 특이점에 수치적으로 근접하는 경우 상대 피치 자코비안 행을 0으로 대체하여 수치 발산을 방지한다. 이 처리는 설계 운용 범위(ri ≥ cos(0.3) ≈ 0.955)를 크게 벗어난 예외 상황에 대비한 수치적 보호 장치이며, 계수 저하를 감지하여 CBF 제약을 완화하는 절차는 포함하지 않는다.
2.3 점접촉과 마찰 제약
각 발의 접촉 변수는 λi = [fx,ify,ifz,imθ,i]T로 정의한다. 점접촉에서는 피치 모멘트를 전달할 수 없으므로 mθ,i = 0을 부과하고, 지지 발의 접촉력에는 선형화된 마찰 피라미드와 단방향 법선력 조건을 적용한다.
| (8) |
2.4 제어 목표와 가정
제어 목표는 몸통과 발 작업을 추종하면서 지지 다리의 상대 피치를 특정 기준각으로 수렴시키지 않고 운용 범위 내에서 결정되도록 하되, 과도한 기울기만 제한하는 것이다. 이를 통해 정상 운용 조건에서는 속도 감쇠형 WBC의 해를 유지하고, 경계 접근 또는 허용 구간 외부를 향하는 영공간 운동이 발생할 때에는 CBF를 통해 운용 범위 위반을 억제한다. 본 연구에서는 강체 로봇, 점접촉, 기지의 명목 마찰계수 및 정확한 관절 상태를 가정한다. CBF의 연속시간 전방 불변성은 초기 고차 장벽 조건이 충족되고 각 제어 주기에서 QP의 실행 가능성이 유지되며 모델 오차와 이산화 영향이 충분히 작다는 조건에서 성립한다.
3. CBF 기반 전신 역동역학 자세 제어기
3.1 몸통 및 발 작업 참조가속도
몸통의 병진 참조가속도는 위치 및 선속도 오차에 대한 이득행렬 Kp, Kv를 갖는 표준 PD 피드포워드 형태로 생성한다. 회전 참조가속도는 현재 및 목표 회전행렬 R, Rd에 대한 SO(3) 자세 오차를 이용한 기하학적 추종 법칙으로 생성한다[15].
| (9) |
식 (9)에서 벡터화 연산자(vee operator) (·)∨는 반대칭행렬을 대응하는 3차원 벡터로 변환하며, eR과 eω는 각각 몸통의 자세 오차와 각속도 오차를 나타낸다.
| (10) |
여기서 KR과 Kω는 자세 및 각속도 오차에 대한 이득행렬이다. 지지 발의 몸통 상대 3차원 위치 작업에는 명목가속도 0을 부여하여 QP의 연성 비용항으로 안정화한다. 이는 전역좌표 기준 접촉점 가속도를 0으로 강제하는 무미끄럼 접촉 운동학 등식과는 다르다. 속도 감쇠형 비교군과 CBF 제약형 비교군에는 다음의 상대 피치 명목가속도를 동일하게 적용한다.
| (11) |
여기서 kd,θ는 상대 피치 속도 감쇠 이득, 는 명목가속도의 절댓값 상한이며, sat( · )는 지정된 상한과 하한으로 입력을 제한하는 포화함수이다. 상대 피치 속도가 0이면 식 (11)의 명목가속도도 현재 상대 피치와 무관하게 0이므로 특정 기준각에 대한 복원작용이 발생하지 않는다. 지지 다리에는 식 (11)의 속도 감쇠를 적용하고, 스윙 다리의 명목 피치가속도는 0으로 설정한다. 피치 작업 행은 모든 다리에 대해 목적함수에 유지한다. 반면 발끝 위치 작업 행의 목적함수 가중치는 지지 다리와 스윙 다리에 대해 다르게 설정하며, 그 근거는 제3.2절에서 설명한다. 속도 감쇠만 적용한 제어기를 WBC-D로 정의하며, WBC-CBF에는 동일한 비용항과 지지 다리 CBF 제약을 적용한다. WBC-0에서는 상대 피치 기준가속도, 속도 감쇠 및 CBF를 제외하고 수치적 퇴화를 방지하기 위한 10−3의 최소 피치 행 가중치만 유지한다.
3.2 QP 결정변수와 목적함수
일반화 가속도와 모든 발의 접촉 변수를 QP 결정변수로 사용한다.
| (12) |
몸통 작업은 일반화 속도의 앞 6성분에 직접 대응하고 각 다리의 작업은 해당 다리의 관절에만 의존하므로, 전체 작업 자코비안은 다음의 블록 구조를 갖는다.
| (13) |
여기서 Ji는 식 (3)의 몸통 상대 확장 작업 자코비안이다. JT는 몸통 작업과 각 다리의 상대 작업을 분리한 블록 대각 형태이며, 모든 다리의 확장 자코비안이 가역인 자세에서 JT도 가역이다. 다만 JT는 전역좌표 접촉점의 부유기저 자코비안이 아니며, 그 가역성은 각 다리의 국소 상대 작업이 수치적으로 퇴화하지 않는 조건을 나타낸다. 목적함수는 다음과 같다.
| (14) |
첫 번째 항은 몸통과 다리 작업의 명목가속도 추종 오차를 대각 가중치 행렬 WT로 최소화한다. 몸통 6자유도 행, 모든 다리의 피치 행 및 지지 다리의 몸통 상대 발끝 위치 행에는 가중치 1을 부여한다. 스윙 발끝 추종은 QP 이전에 산출되는 작업공간 PD 토크 τsw가 담당하므로 스윙 위치 행에는 0.05의 낮은 가중치를 부여한다. 접촉력 정규화 행렬 Wλ의 대각 성분은 접선력에 10−5, 법선력에 10−6을 적용하며 점접촉 모멘트는 등식으로 0에 고정한다. QP의 일반화 가속도와 접촉력은 역동역학 토크 복원에 사용되는 명목 최적화 변수이다.
| (15) |
여기서 A = [JT 0]이고 이다. H는 접촉력 정규화 항에 의해 양의 준정부호를 유지하며, 수치적 조건수 개선을 위한 대각 정규화는 제5.1절에 기술한다.
3.3 부유기저 동역학, 접촉력 및 최종 토크 제약
식 (2)의 부유기저에 해당하는 6개 행에는 관절토크가 직접 나타나지 않으므로 다음의 동역학 등식 제약을 적용한다. 관절 방향 행은 QP 등식으로 추가하지 않고 식 (24)의 역동역학 토크 복원에 사용한다.
| (16) |
식 (16)의 접촉항은 QP가 배분한 지지 발 접촉력이 몸통에 전달하는 명목 합력과 모멘트이며, 몸통좌표계에서 다음과 같이 표현된다.
| (17) |
여기서 ri는 몸통좌표계에서 표현한 i번째 발의 접촉점 위치, [·]×는 외적 행렬, fi = [fx,ify,ifz,i]T는 접촉력이다. 모든 발의 점접촉 피치 모멘트 mθ,i = 0을 발마다 하나의 등식으로 부과한다. 스윙 발에는 별도의 접촉력 등식을 추가하지 않고 fz,i의 상한을 0으로 설정하며, 다음의 단방향 법선력 및 마찰 피라미드 부등식을 통해 fx,i = fy,i = fz,i = 0이 되도록 한다. 지지 집합의 변화는 고정된 행렬 크기에서 접촉력 상한과 몸통 렌치 매핑을 활성화하거나 비활성화한다.
| (18) |
식 (18)은 발마다 6개의 부등식 행으로 구성한다. QP는 접촉력의 단방향 및 마찰 허용조건을 적용하지만, 지지 발의 전역좌표 무미끄럼 가속도 등식은 포함하지 않는다. 지지 발의 몸통 상대 위치는 연성 비용으로 안정화하고, 시뮬레이션의 실제 지면 접촉은 MuJoCo 접촉 솔버가 결정한다. 따라서 λ는 역동역학 토크 복원에 사용되는 명목 접촉력 분배 변수이다. 최종 명령토크의 상·하한은 다음과 같이 구성한다.
| (19) |
여기서 τsw는 스윙 다리의 작업공간 PD 토크이며 지지 다리 성분은 0이다. 식 (19)는 τsw가 중첩된 최종 명령토크의 상·하한에 대응하는 선형 부등식이다. 다만 τsw는 QP의 동역학 등식이나 결정변수에 포함되지 않으므로, 식 (19)는 최종 명령토크의 상·하한만 제한한다. 본 시뮬레이션에서는 모든 관절에 ±10,000 N·m의 토크 상한을 적용하며, 이는 구동기 사양이 아닌 시뮬레이션 설정값이다. 따라서 본 시뮬레이션에서 식 (19)는 실질적인 구속으로 작용하지 않으며, 실제 구동기의 토크·속도 한계를 반영한 검증은 제6장에서 한계로 논의한다.
3.4 가속도 수준 CBF 기반 상대 피치 운용 범위 제약
상대 피치의 상한과 하한에 대응하는 장벽함수를 다음과 같이 정의한다.
| (20) |
θi는 일반화 가속도에 대해 상대차수 2를 가지므로, 후르비츠(Hurwitz) 특성다항식을 갖는 지수형 CBF 조건을 적용한다.
| (21) |
식 (21)은 지수형 CBF(exponential CBF)의 표준형이다. 보조 함수 he,i = ḣi + α1hi를 정의하면 식 (21)은 ḣe,i + α2he,i ≥ 0의 1차 CBF 조건으로 표현되며[16], 이때 kd,b = α1 + α2, kp,b = α1α2로 [13,16]의 계수와 대응한다. 본 논문에서는 식 (21)의 특성다항식이 서로 다른 두 개의 음의 실근을 갖도록 (α1, α2) = (50, 60)에 대응하는 kp,b = 3000, kd,b = 110을 사용하였다. 이는 보조 함수 he,i가 실수 계수로 정의되어 1차 CBF 조건으로의 분해가 유효하기 위한 조건이다. 초기 조건 hi(0) ≥ 0과 he,i(0) ≥ 0이 충족되고 각 제어 주기에서 QP 실행 가능성이 유지되면, 연속시간에서 {hi ≥ 0}∩{he,i ≥ 0}의 전방 불변성이 보장된다.
i번째 다리의 관절 가속도는 선택행렬 Si∈ℝk×(n+6)을 이용하여 q̈i = Siν̇로 표현된다. 상대 피치는 몸통좌표계를 기준으로 정의되므로 θi는 몸통의 자세에 의존하지 않으며, 이에 따라 에도 몸통 가속도가 나타나지 않는다. 와 를 식 (21)에 대입하면 상한과 하한의 CBF 조건은 QP 결정변수 X에 대한 선형 부등식으로 표현된다.
| (22) |
| (23) |
본 구현에서 CBF 제약은 완화변수 없이 지지 발에만 경성 제약 조건으로 적용한다. WBC-D의 최적해가 모든 CBF 부등식을 비활성 상태로 만족하면 WBC-CBF도 QP 솔버의 허용오차 범위에서 동일한 해를 갖고, 장벽 조건이 활성화될 때에만 제약이 최적해에 영향을 미친다. k × k 다리 작업 자코비안의 시간미분은 방향성 중앙 차분(시간 스텝 10−5)으로 근사하고 그 피치 행을 로 사용하며, 이면 으로 설정한다. 이 유한차분 근사의 오차는 CBF 부등식의 우변(식 (22)-(23))에 직접 반영되므로, 관절속도가 크거나 섭동 스텝 대비 곡률이 큰 자세에서는 장벽함수 조건의 유효성이 저하될 수 있다. 한편 식 (21)의 전방 불변성은 연속시간 조건이므로, 제어 주기마다 영차 유지(zero-order hold)로 토크를 인가하는 이산 구현에서는 각 주기 내부에서 장벽 조건이 정확히 성립하지 않는다. 한 주기 동안 상대 피치 가속도가 일정하다고 보면 장벽함수의 이산화 오차는 제어 주기의 제곱에 비례하므로, 경계 근방에서 O(Δt²) 규모의 잔여 침범이 남을 수 있다. 여기에 상대 피치 자코비안 시간미분의 유한차분 오차와 QP 솔버의 허용오차가 더해지며, 제6장에서 관찰된 미소 위반은 이러한 이산 구현 오차의 누적으로 해석된다. 이는 연속시간 이론의 실패가 아니라 근사 구현의 결과이므로, 제어 주기 단축, 장벽 경계의 여유(backoff) 설정 또는 이산시간 CBF 정식화를 통해 추가로 축소할 수 있다.
3.5 관절토크 산출
최적해 X*를 관절 방향 동역학에 대입하여 전신 역동역학 토크 성분을 계산한다.
| (24) |
최종 관절토크 명령은 τcmd = τWBC + τsw이다. τWBC는 QP의 명목 일반화 가속도와 접촉력에서 복원한 전신 역동역학 성분이고, τsw는 스윙 발 오차를 보상하는 중첩 피드백 성분이다. 제어 성능은 이 합성 제어 구조의 실제 시뮬레이션 응답으로 평가한다.
4. WBC 공통 접촉 및 몸통 상태 추정
본 장의 접촉 및 몸통 상태 추정은 세 비교 제어기에 동일하게 적용되는 공통 구현이다. 추정 지지 집합은 WBC의 접촉력 할당, 스윙 추종 토크 선택 및 상대 피치 CBF의 활성 다리를 함께 결정한다. 세 비교 제어기는 동일한 추정 구조를 사용하므로, 비교 결과는 상대 피치 제약 방식의 차이를 반영한다.
4.1 외력토크 기반 조기 착지 검출
각 다리의 추정기 상태벡터를 로 정의하고, 측정 관절속도와 구동토크를 이용하여 외력토크를 랜덤워크 모델로 추정한다[17]. 단일 제어 주기의 이산시간 모델은 다음과 같다.
| (25) |
| (26) |
칼만 필터(Kalman filter)로 추정한 외력토크의 단위시간당 변화량의 2-노름을 착지 점수로 정의한다.
| (27) |
각 다리의 명목 보행 위상은 지지, 스윙 상승 및 스윙 하강으로 구분한다. 스윙 상승 구간에서는 필터만 갱신하고, 스윙 하강 구간에서 착지 점수 si,k가 연속 Nland개 표본 동안 임계값 γland를 초과하면 착지로 판정한다. 착지 검출 상태는 해당 스윙 하강 구간이 종료될 때까지 유지하며, 다음 보행 주기에서 초기화한다.
4.2 지지 집합과 제어기 전환
명목 지지 집합 과 스윙 하강 구간에서 조기 착지가 검출된 다리의 집합 의 합집합으로 추정 지지 집합 를 구성한다. 제안한 제어 구조에서는 Sc,k를 WBC의 접촉력 할당, 상대 피치 CBF 활성화 및 스윙 추종 토크 선택에 공통으로 사용한다. 조기 착지가 검출된 발에는 다음 제어 주기부터 접촉력을 할당하고, 해당 다리의 τsw,i를 τsw에서 제외하여 식 (19)의 토크 제약을 구성한다. 본 검출기는 착지 시점만 판정하며 접촉 해제, 반발 및 미끄럼 상태는 추정하지 않는다. 따라서 보행 위상에 따라 검출 구간이 제한된 조기 착지 검출기로 사용한다.
4.3 접촉 기반 몸통 속도 추정
몸통 속도는 관성측정장치(inertial measurement unit, IMU)의 가속도 적분으로 예측하고, 신뢰 가능한 지지 발의 기구학 관측 값으로 보정한다[18]. 접촉 직후에는 충격과 순간 미끄럼의 영향을 줄이기 위해 20개 제어 주기(500 Hz 기준 40 ms) 동안 해당 발의 속도 관측을 제외한다. 이후 측정 잔차의 마할라노비스 거리의 제곱이 자유도 3인 카이제곱 분포의 95% 신뢰수준 임계값 7.81을 초과하면 측정 공분산을 최대 100배까지 연속적으로 증가시키는 연성 게이팅(soft gating)을 적용한다. 몸통 높이는 지지 발 높이의 평균에 발끝 반지름을 보정한 후 25 Hz 저역 통과 필터를 적용한다.
5. 시뮬레이션 검증 방법
5.1 시뮬레이션 환경
시뮬레이션은 ROS 2 기반 제어기와 MuJoCo[19]로 구성한다. 물리 적분 주기는 0.001 s, 제어 주기는 0.002 s(500 Hz)이다. 세 비교군에는 동일한 로봇 모델, 초기 상태, 지지 다리를 순차적으로 전환하는 보행, 몸통 제어 이득, 접촉 추정기 및 QP 설정을 적용하며 별도의 확률적 센서 잡음은 주입하지 않는다. 명목 마찰계수는 μ = 0.6, 법선력 상한은 5,000 N으로 설정하고 몸통 z축을 명목 접촉 법선으로 사용한다. QP의 등식 제약은 부유기저 동역학 6개와 모든 발의 점접촉 모멘트 mθ,i = 0 조건으로 구성한다. 스윙 발은 fz,i의 상한을 0으로 설정하고 마찰 부등식을 통해 3축 접촉력을 0으로 만든다. 활성 QP의 부등식은 마찰 제약, 지지 다리 상대 피치 CBF 및 최종 관절토크 제약으로 구성한다. WBC-0과 WBC-D에서는 CBF 행이 필요하지 않으나, 고정 크기 QP 구성을 위해 해당 행을 이미 0으로 고정된 점접촉 모멘트의 느슨한 중복 제약으로 대체하여 솔버에는 동일한 크기의 문제를 전달한다. 헤시안에는 최대 대각 성분의 10−9에 해당하는 대각 정규화를 적용한다. qpSWIFT[20]의 최대 반복 횟수와 상대·절대 허용오차는 각각 30회와 10−3이다. 솔버가 최적해로 종료된 해만 수용하며, 정규화된 등식 잔차 또는 부등식 위반이 5 × 10⁻³을 초과하거나 최종 토크 사후 검사를 통과하지 못하면 해당 주기를 실패로 기록한다. 연속 실패가 10주기 이내이면 직전 유효 해를 유지하고, 이를 초과하면 모든 관절토크를 0으로 설정한 뒤 안전정지로 전환한다. 제어 및 QP 파라미터는 [Table 1]과 같다.

Control and QP parameters
5.2 비교 제어기
여자유도 처리 방식과 명시적 집합 제약의 효과를 구분하기 위해 WBC-0, WBC-D 및 WBC-CBF를 비교군으로 설정한다 [Table 2].
Controllers used for comparison
WBC-0은 상대 피치 기준가속도, 속도 감쇠 및 CBF를 적용하지 않고 헤시안의 수치적 퇴화를 방지하기 위한 10−3의 최소 피치 행 가중치만 유지한다. WBC-D는 특정 기준각 없이 상대 피치 속도 감쇠를 유한 가중치의 QP 비용항으로 적용한다. WBC-CBF는 WBC-D와 동일한 목적함수와 공통 제약을 사용하고 식 (22)-(23)의 지지 다리 CBF만 추가한다. 세 제어기는 몸통 및 발 위치 작업, 접촉력 정규화, 마찰 제약, 최종 관절토크 제약, QP 설정과 명목 위상·조기 착지 검출로 구성된 공통 지지 집합을 동일하게 사용한다. 또한 동일한 τWBC + τsw 합성 구조와 MuJoCo 접촉 모델을 사용하므로, 비교 결과는 이 공통 구조 안에서 상대 피치 처리 방식의 차이로 한정한다.
5.3 시뮬레이션 시나리오
확장 자코비안의 계수 조건은 기준 기립 자세의 발끝 위치를 고정하고 상대 피치 목표를 ±0.5 rad 범위에서 변화시키며, 감쇠최소제곱 역기구학으로 각 다리의 관절해를 구하고, 발 위치 자코비안의 계수와 확장 자코비안의 최소특이값 및 상대 피치 방향 성분의 정렬도를 평가하는 수치 해석으로 검증한다.
WBC-0은 외란 없이 공칭 기립 및 보행 전환을 수행하여 명시적 상대 피치 조절이 없을 때의 드리프트를 질적으로 확인한다. 경계 활성화 비교는 WBC-D와 WBC-CBF에 대해 각각 1회 수행한다. 두 시행 모두 상대 피치를 운용 범위 내부에서 초기화하고 평지 보행을 시작한 뒤, 정상 보행 단계 진입 20 s 후부터 3 s 동안 특정 지지 다리 하나의 발 위치 자코비안 영공간 방향으로 80 N·m의 보조 관절토크를 인가한다. 외란은 설정 시간창에서 해당 다리가 추정 지지 상태일 때만 활성화된다. WBC-D와 WBC-CBF의 정량 통계는 정상 보행 단계 진입 이후 동일한 46 s 구간에서 QP가 최적해로 종료된 표본만으로 산출한다. 각 조건은 단일 대표 시행으로 수행한다. 따라서 본 검증의 범위는 평지·강체 지면에서의 대표 시행으로 한정되며, 계단·경사·불규칙 지형과 연성 지반, 외란의 크기·방향·작용 다리를 변화시킨 반복 시행 및 운용 범위 민감도 분석은 향후 연구로 남긴다.
5.4 평가 지표
상대 피치 위반량은 식 (28)로 정의한다. 최대 위반량은 평가 구간의 모든 지지 다리 표본에서 계산하고, 지지 다리 표본 위반률은 지지 상태로 표시된 다리×시각 표본 중 vθ,i > 0인 표본의 비율로 정의한다. 이는 어느 한 다리라도 위반한 제어 주기의 비율과는 다르다. 몸통 자세 추종 성능은 롤·피치 결합 제곱평균제곱근 오차(root mean square error, RMSE) 식 (29)를 사용한다.
| (28) |
| (29) |
추가 지표로 전 관절 명령토크의 RMS와 절댓값 최댓값을 사용한다. 계산 부하는 QP 행렬 구성 이후의 솔버 설정·호출 및 잔차 검사에 소요된 시간의 99백분위수와 2 ms 초과율로 평가한다. 이 시간에는 상태 추정, QP 행렬 구성 및 최종 토크 사후 검사는 포함되지 않는다.
6. 결과 및 고찰
[Fig. 2]는 WBC-CBF를 적용한 평지 전진 보행의 연속 장면을 나타낸다. 보행 위상에 따라 지지 집합이 전환되는 동안 몸통 및 발 작업을 수행하고, 추정 지지 다리에 상대 피치 CBF 제약을 적용하였다. 명시적 상대 피치 조절의 유무에 따른 기립 자세의 차이는 [Fig. 3]에 나타내었다. WBC-0에서는 기립 과정에서 발 위치 영공간의 운동이 누적되어 발 링크가 과도하게 기울어진 반면, WBC-CBF에서는 지지 다리의 상대 피치 운용 범위 제약을 통해 이러한 기울기가 억제되었다.
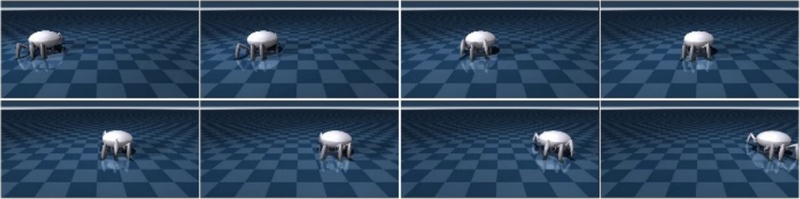
MuJoCo simulation of forward walking with WBC-CBF
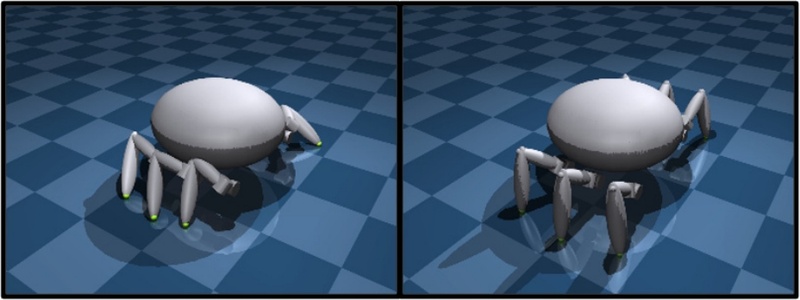
WBC-0 stance (left) and WBC-CBF stance (right)
기준 기립 자세의 발끝 위치를 고정한 상태에서 상대 피치 목표를 ±0.5 rad 범위로 변화시키며 확장 자코비안의 계수 조건을 분석하였다. 모든 다리에서 발 위치 자코비안 Jp,i의 계수는 3으로 유지되었으며, 감쇠 최소 제곱법을 이용한 역기구학은 전체 평가 표본에서 수렴하였다. 해당 자세 단면에서 확장 자코비안의 최소특이값 σmin(Ji)는 0.417 이상이었고, 상대 피치의 영공간 성분 |Jθ,ini|는 0.886 이상으로 나타났다[Fig. 4]. 따라서 기준 발끝 위치와 설정한 상대 피치 범위에서 확장 자코비안이 수치적으로 퇴화하지 않으며, 상대 피치를 발 위치 영공간 운동의 국소 매개변수로 사용할 수 있음을 확인하였다. 다만 이 결과는 기준 발끝 위치에서 생성한 자세 단면에 대한 검증이므로, 보행 궤적 전반에서의 유효성을 확인하기 위하여 제5.3절의 WBC-CBF의 보행 구간 전체에 대해 매 제어 주기마다 지지 다리의 확장 자코비안을 함께 평가하였다. 해당 구간에서 발 위치 자코비안의 계수는 3으로 유지되었고, 확장 자코비안의 최소특이값은 0.413 이상, 상대 피치 방향 정렬도는 0.703 이상으로 유지되어 식 (6)의 조건이 보행 전반에서 성립함을 확인하였다.
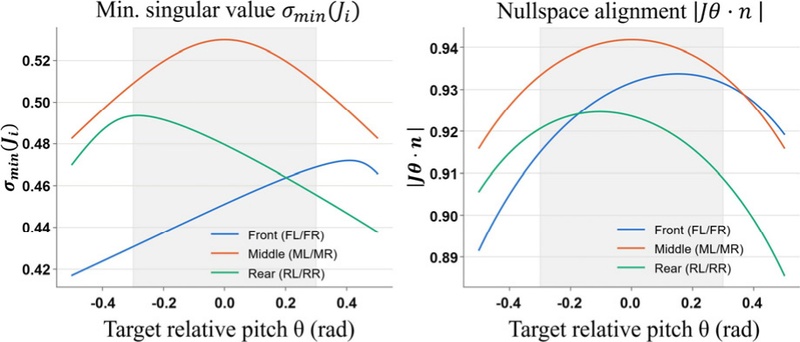
Conditioning of the extended Jacobian with respect to the relative-pitch target (left: minimum singular value σmin(Ji), right: relative-pitch alignment |Jθ·n|)
WBC-0은 정상 보행 단계에 진입하기 전에 상대 피치 운용 범위를 이탈하여 WBC-D 및 WBC-CBF와 동일한 초기 안전집합 조건을 만족하지 못하였다. 따라서 WBC-0은 명시적 상대 피치 조절이 없는 경우의 공칭 드리프트를 나타내는 질적 기준 사례로 사용하고, 동일한 46 s 보행 구간의 정량 비교에서는 제외하였다. 정량 비교는 정상 보행 단계 진입 이후 WBC-D와 WBC-CBF에서 획득한 동일한 46 s 구간을 대상으로 수행하였다. 두 제어기에는 동일한 로봇 모델, 초기 상태, 보행 패턴, 외란 조건, 상태 추정기, 전신 역동역학 및 스윙 발 작업공간 PD 토크 합성 구조를 적용하였다. WBC-CBF는 WBC-D와 동일한 속도 감쇠 비용항과 공통 제약을 사용하고 지지 다리의 상대 피치 CBF 제약만 추가한다. 모든 통계에는 QP가 최적해로 종료된 유효 표본만 포함하였으며, 상대 피치 운용 범위 위반, 몸통 자세 추종, 관절 명령토크 및 QP 계산시간에 대한 결과를 [Table 3]에 정리하였다.
Quantitative comparison of WBC-D and WBC-CBF
WBC-0은 외란이 없는 공칭 WBC 기립 과정에서 기록 시작 후 약 14.12 s에 상대 피치 경계를 처음 초과하였으며, 이는 정상 보행 단계 진입 시점인 약 17 s보다 이르다. 기록 시작 후 19 s까지 모든 지지 다리 표본에서 계산한 최대 위반량은 0.62 rad였다. [Fig. 5]는 대표 지지 다리 하나의 상대 피치 궤적으로, 해당 다리는 약 15.2 s에 경계를 초과하였다. 이 결과는 명시적 상대 피치 조절이 없는 기준군에서 공칭 기립 및 보행 전환 중 영공간 운동이 누적되어 운용 범위를 이탈한 사례를 보여준다.
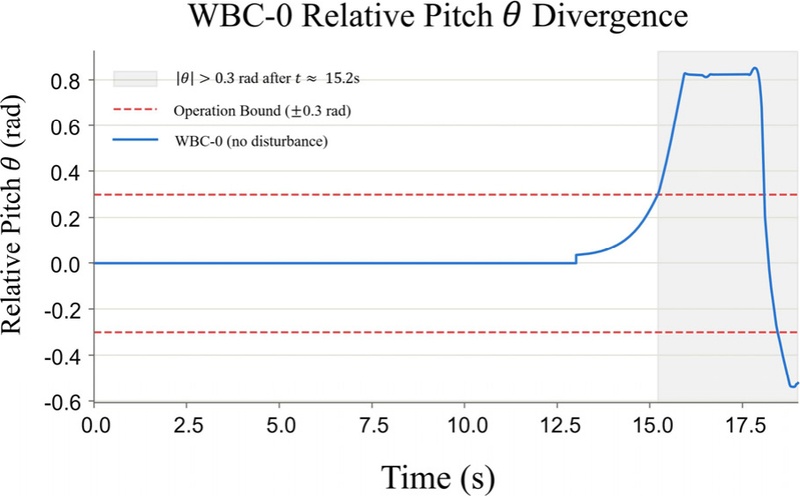
Relative-pitch drift of WBC-0 during nominal standing and walking transition (θ, representative support leg, no disturbance)
WBC-D는 경계 활성화 시나리오에서 최대 0.519 rad의 상대 피치 위반을 보였으며, 지지 다리 표본 위반률은 0.858%였다. 속도 감쇠 항은 유한 가중치의 연성 비용항이므로, 외란에 의해 운용 범위 외측을 향하는 영공간 운동이 유도될 때 범위 위반의 크기를 경성 제약처럼 제한하지 못하였다.
WBC-CBF의 최대 위반량은 동일한 설정에서 0.005 rad로 감소하였으며, 지지 다리 표본 위반률도 WBC-D의 0.858%에서 0.555%로 감소하였다. 특히 최대 위반량은 WBC-D 대비 약 1/100 수준으로 제한되어 CBF가 운용 범위 외측으로의 상대 피치 운동을 효과적으로 억제함을 확인하였다. 몸통 롤·피치 RMSE는 WBC-D와 WBC-CBF에서 각각 0.0521°와 0.0379°로 WBC-CBF에서 더 낮았으며, 관절토크 RMS는 각각 165.0 N·m와 162.3 N·m로 유사하였다. 관절토크 최댓값은 각각 8,180 N·m와 2,305 N·m로 WBC-CBF에서 더 낮았다. QP 시간 99백분위수는 각각 639 μs와 670 μs였으며, 두 제어기 모두 2 ms 초과 표본과 유효 평가 구간의 비최적 종료는 관찰되지 않았다. 잔여 위반이 완전히 제거되지 않은 것은 연속시간 CBF 조건을 유한한 제어 주기로 이산화한 결과이며, 제3.4절에서 기술한 바와 같이 제어 주기 단축 또는 장벽 경계 여유 설정으로 추가 감소가 가능하다[Fig. 6].
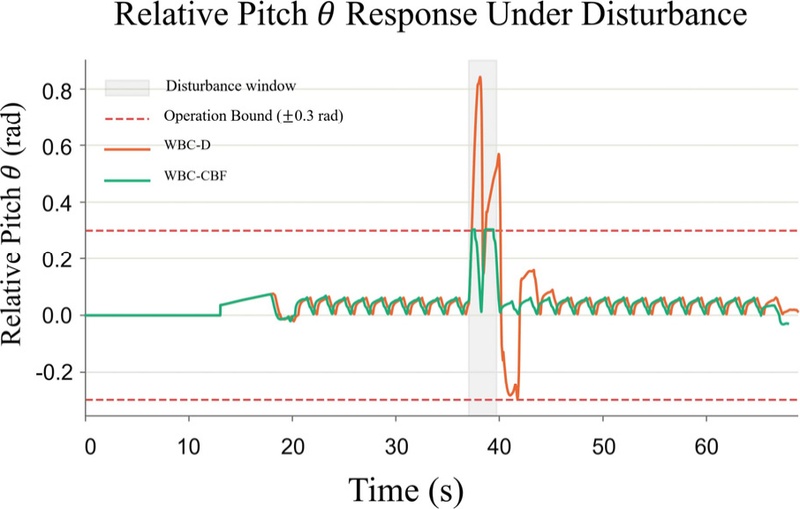
Relative-pitch responses (θ, representative support leg) under the null-space disturbance: WBC-D vs. WBC-CBF
본 결과는 제어기당 1회의 강체 지면 시뮬레이션에 기반하므로 외란, 초기 조건 및 지형에 대한 통계적 일반화에는 한계가 있다. 실제 시스템의 센서 잡음·백래시·지연과 연성 지반, 경사 지형에 따른 접촉 법선 변화는 반영하지 않았다. 또한 본 시뮬레이션에서는 모든 관절에 ±10,000 N·m의 토크 상한을 적용하였으므로 식 (19)의 토크 제약은 실질적으로 활성화되지 않았다. 실제 구동기의 연속·순시 토크 한계와 관절속도 한계, 감속기의 마찰 및 제어 대역폭을 반영하면 WBC-D에서 관찰된 수천 N·m 규모의 순시 토크는 포화되며, 이 경우 CBF가 요구하는 관절 가속도를 생성하지 못하여 범위 위반이 증가할 수 있다. 따라서 실제 구동기 사양을 반영한 검증에서는 CBF 제약의 실행 가능성을 확보하기 위한 완화변수 도입과 토크 한계를 고려한 장벽 경계 재설정이 함께 요구된다. 또한 상대 피치 CBF는 링크 간 거리를 직접 제한하지 않으므로 충돌 회피에는 별도의 거리 기반 제약이 요구되며, 접촉 추정기의 정확도와 관절 한계, 자코비안 계수 및 QP 실패 처리는 추가 검증이 필요하다.
실제로 WBC-D 경계 활성화 시행에서는 외란으로 상대 피치가 설계 운용 범위를 크게 벗어난 구간(θ ≈ 0.82 rad)에서 확장 자코비안의 최소특이값과 상대 피치 영공간 정렬도가 각각 약 0.037, 0.064까지 감소하여, WBC-CBF 시행 전 구간의 값(0.413/0.703 이상)보다 한 자릿수 낮게 나타났다. 이는 지지 다리 CBF로 상대 피치를 설계 운용 범위 내로 유지하는 것이 확장 자코비안의 수치적 조건을 양호하게 유지하는 데도 기여함을 시사한다. 끝으로 본 논문의 검증 범위는 평지 보행의 대표 시행이며, 계단·경사·불규칙 지형과 외란 조건을 변화시킨 반복 시행, 운용 범위 민감도 분석 및 실제 로봇 실험으로의 확장이 남아 있다.
7. 결 론
본 연구에서는 다자유도 다리의 점접촉 여자유도에 대해 상대 피치 운용 범위 CBF를 통합한 다족 보행로봇 전신 역동역학 제어 구조를 제안하였다. 몸통 x-y 평면에 대한 발 링크 x축의 기울기각을 영공간 운동의 국소 매개변수로 정의하고, 기준각 없는 속도 감쇠 비용항과 지지 다리용 상대차수 2 CBF를 부유기저 동역학, 접촉력 허용조건 및 토크 제약과 함께 단일 QP에 통합하였다.
기준 기립 자세의 발끝 위치를 고정한 ±0.5 rad 수치 해석에서 상대 피치의 국소 자코비안 조건을 확인하였다. 동일한 46 s 단일 보행 시행에서 WBC-CBF는 WBC-D의 최대 위반량을 0.519 rad에서 0.005 rad로 감소시키면서 몸통 자세 추종 성능과 관절토크 RMS를 유사하거나 개선된 수준으로 유지하였다. WBC-0은 명시적 상대 피치 조절이 없을 때의 공칭 드리프트를 보이는 질적 사례로 확인하였다. 향후에는 직접적인 충돌 CBF와 관절 한계·자코비안 조건, 실제 접촉면 추정 및 완화변수를 통합하고, 반복·민감도 분석과 실제 로봇 실험으로 검증할 예정이다. 또한 스윙 목표가속도를 QP 작업에 직접 통합하는 구조와 전역좌표 접촉 운동학 등식을 추가한 구조를 비교하여 명목 QP 변수와 실제 폐루프 응답의 일치성을 정량화할 예정이다. 다만 본 결과는 평지·강체 지면에서의 단일 대표 시행과 시뮬레이션 설정값 수준의 토크 한계에 기반하므로, 실제 구동기의 토크·속도 한계와 다양한 지형·외란 조건을 반영한 검증이 함께 필요하다.
Acknowledgments
This work was supported by the Korea Research Institute for Defense Technology Planning and Advancement (KRIT) grant funded by the Defense Acquisition Program Administration (DAPA) in 2022 (KRIT-CT-22-066).
References
-
M. Hutter et al., “ANYmal—A highly mobile and dynamic quadrupedal robot,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Daejeon, Korea, pp. 38-44, 2016.
[https://doi.org/10.1109/IROS.2016.7758092]

-
C. D. Bellicoso et al., “ALMA—Articulated locomotion and manipulation for a torque-controllable robot,” IEEE International Conference on Robotics and Automation (ICRA), Montreal, Canada, pp. 8477-8483, 2019.
[https://doi.org/10.1109/ICRA.2019.8794273]
-
L. Sentis, J. Park, and O. Khatib, “Compliant control of multi-contact and center-of-mass behaviors in humanoid robots,” IEEE Transactions on Robotics, vol. 26, no. 3, pp. 483-501, 2010.
[https://doi.org/10.1109/TRO.2010.2043757]
-
L. Righetti and S. Schaal, “Quadratic programming for inverse dynamics with optimal distribution of contact forces,” IEEE-RAS International Conference on Humanoid Robots (Humanoids), Osaka, Japan, pp. 538-543, 2012.
[https://doi.org/10.1109/HUMANOIDS.2012.6651572]
-
S. Feng, E. Whitman, X. Xinjilefu, and C. G. Atkeson, “Optimization-based full body control for the DARPA Robotics Challenge,” Journal of Field Robotics, vol. 32, no. 2, pp. 293-312, 2015.
[https://doi.org/10.1002/rob.21559]
-
A. Herzog, N. Rotella, S. Mason, F. Grimminger, S. Schaal, and L. Righetti, “Momentum control with hierarchical inverse dynamics on a torque-controlled humanoid,” Autonomous Robots, vol. 40, no. 3, pp. 473-491, 2016.
[https://doi.org/10.1007/s10514-015-9476-6]
-
M. Mistry, J. Buchli, and S. Schaal, “Inverse dynamics control of floating base systems using orthogonal decomposition,” IEEE International Conference on Robotics and Automation (ICRA), Anchorage, AK, USA, pp. 3406-3412, 2010.
[https://doi.org/10.1109/ROBOT.2010.5509646]
-
A. Shkolnik and R. Tedrake, “Inverse kinematics for a point-foot quadruped robot with dynamic redundancy resolution,” IEEE International Conference on Robotics and Automation (ICRA), Roma, Italy, pp. 4331-4336, 2007.
[https://doi.org/10.1109/ROBOT.2007.364146]
-
T. Zhang, H. An, and H. Ma, “Joint torque and velocity optimization for a redundant leg of quadruped robot,” International Journal of Advanced Robotic Systems, vol. 14, no. 5, pp. 1-12, 2017.
[https://doi.org/10.1177/1729881417731897]
-
A. D. Ames, X. Xu, J. W. Grizzle, and P. Tabuada, “Control barrier function based quadratic programs for safety critical systems,” IEEE Transactions on Automatic Control, vol. 62, no. 8, pp. 3861-3876, 2017.
[https://doi.org/10.1109/TAC.2016.2638961]
-
M. Rauscher, M. Kimmel, and S. Hirche, “Constrained robot control using control barrier functions,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Daejeon, Korea, pp. 279-285, 2016.
[https://doi.org/10.1109/IROS.2016.7759067]
-
E. A. Basso and K. Y. Pettersen, “Task-priority control of redundant robotic systems using control Lyapunov and control barrier function based quadratic programs,” IFAC-PapersOnLine, vol. 53, no. 2, pp. 9037-9044, 2020.
[https://doi.org/10.1016/j.ifacol.2020.12.2024]
-
C. Khazoom, D. Gonzalez-Diaz, Y. Ding, and S. Kim, “Humanoid self-collision avoidance using whole-body control with control barrier functions,” IEEE-RAS International Conference on Humanoid Robots (Humanoids), Ginowan, Japan, pp. 558-565, 2022.
[https://doi.org/10.1109/Humanoids53995.2022.10000235]
-
V. C. Paredes and A. Hereid, “Safe whole-body task space control for humanoid robots,” American Control Conference (ACC), Toronto, Canada, pp. 949-956, 2024.
[https://doi.org/10.23919/ACC60939.2024.10644227]
-
T. Lee, M. Leok, and N. H. McClamroch, “Geometric tracking control of a quadrotor UAV on SE(3),” 49th IEEE Conference on Decision and Control (CDC), Atlanta, GA, USA, pp. 5420-5425, 2010.
[https://doi.org/10.1109/CDC.2010.5717652]
-
Q. Nguyen and K. Sreenath, “Exponential control barrier functions for enforcing high relative-degree safety-critical constraints,” American Control Conference (ACC), Boston, MA, USA, pp. 322-328, 2016.
[https://doi.org/10.1109/ACC.2016.7524935]
-
M. Camurri et al., “Probabilistic contact estimation and impact detection for state estimation of quadruped robots,” IEEE Robotics and Automation Letters, vol. 2, no. 2, pp. 1023-1030, 2017.
[https://doi.org/10.1109/LRA.2017.2652491]
-
M. Bloesch et al., “State estimation for legged robots—Consistent fusion of leg kinematics and IMU,” Robotics: Science and Systems VIII, Sydney, Australia, 2012.
[https://doi.org/10.15607/RSS.2012.VIII.003]
-
E. Todorov, T. Erez, and Y. Tassa, “MuJoCo: A physics engine for model-based control,” IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), Vilamoura-Algarve, Portugal, pp. 5026-5033, 2012.
[https://doi.org/10.1109/IROS.2012.6386109]
-
A. G. Pandala, Y. Ding, and H.-W. Park, “qpSWIFT: A real-time sparse quadratic program solver for robotic applications,” IEEE Robotics and Automation Letters, vol. 4, no. 4, pp. 3355-3362, 2019.
[https://doi.org/10.1109/LRA.2019.2926664]
2025 서울과학기술대학교 기계시스템디자인공학과(학사)
2025~현재 서울과학기술대학교 기계설계로봇공학과 석사과정
관심분야: 보행 로봇
1999 인하대학교 기계공학과(학사)
2001 인하대학교 기계공학과(석사)
2006 한국과학기술원 기계공학과(박사)
2006 한국과학기술원 휴보연구실 박사후연구원
2007 카네기멜론대학교 로보틱스연구소 박사후연구원
2008 국방과학연구소 선임연구원
2008~현재 서울과학기술대학교 기계시스템공학부 교수
관심분야: 보행 로봇 개발 및 동역학 모델 및 강화 학습 모델 제어