하이브리드 메커니즘 기반 3-자유도 생체모방 휴머노이드 목 설계

CopyrightⓒKROS
Abstract
This paper presents a 3-degree-of-freedom humanoid neck mechanism that mimics human cervical motion using a differential gearbox and a linear actuator (LA). The system divides the neck into upper and lower segments to reflect the anatomical transition of rotation centers. A differential gearbox provides coupled or independent roll–yaw control around the atlas (C1), distributing load between two motors. Pitch motion is realized by an LA-based parallel mechanism with a passive magnetic locking structure that shifts the rotation axis between the C7 and C1 cervical regions according to LA length. The mechanism was controlled in real time via a VR headset and RS-485-based teleoperation system. The proposed mechanism achieved rotational ranges of Roll ±65°, Yaw ±90°, and Pitch −55° to +75°, 144.8%, 126.1%, and 92.9%/115.4% (flexion/extension) of the average Korean adult cervical range of motion. In teleoperation tests, the mean absolute errors for Roll, Yaw, and Pitch were 3.10°, 4.44°, and 5.13°, respectively, with all three axes achieving a range ratio of 95% or above. These results demonstrate high anatomical fidelity and stable mechanical behavior suitable for real-time teleoperation.
Keywords:
Humanoid Neck, Biomimetic Design, Human-Robot Interaction1. 서 론
휴머노이드 로봇의 목 기구는 카메라 비전 시스템의 시야 전반을 결정하는 핵심 요소로, 가사 지원을 비롯한 실내 작업에서 환경 인식과 물체 탐지의 성공률에 직접적인 영향을 미친다. 특히 텔레오퍼레이션 환경에서는 조작자가 VR 기기를 통해 자신의 머리 움직임을 로봇 시야에 실시간으로 반영하므로, 목 기구의 운동 범위(ROM)와 인간 유사 궤적 재현성이 작업 수행 전반의 성공률을 결정한다[1]. 그러나 회전축이 고정된 구조는 굴곡·신전 구간에 따라 주 회전축이 전환되는 인간 목의 운동 특성을 재현하지 못한다. 이로 인해 텔레오퍼레이션 시 조작자의 시야를 완전히 추종하지 못하며, 목표 시선 방향과 로봇의 실제 시선 방향 사이에 차이가 발생한다. 이러한 차이는 조작자의 의도를 온전히 반영하지 못하는 결과로 이어지며, 안정적인 시각 정보의 취득을 방해한다. 따라서 인간 목의 ROM 및 회전축 전환 특성을 재현하여 안정적으로 카메라 비전을 확보할 수 있는 목 기구 설계가 필요하다.
선행 연구에서는 인체를 모방하는 목 구조를 만들기 위해 신체운동학 관점에서 머리 움직임을 재현하거나 인간의 목의 구조를 형상화한 구조가 제안되어 왔다. 기존 논문에서 제안된 휴머노이드 목 구조는 크게 직렬 구조, 병렬 구조, 케이블 구동 구조로 분류된다. Beira et al.이 제안한 I-Cub과 Ludovico et al.이 제안한 구조와 같은 직렬 메커니즘은 모듈화가 용이하여 조립 및 유지보수가 간단하고, 제어 구조가 직관적이어서 높은 제어 정밀도와 우수한 동적 응답성을 갖는다[2,3]. 또한 각 링크가 순차적으로 연결된 구조로 넓은 운동 범위를 확보할 수 있다. 그러나 링크 간의 간섭이 발생할 수 있고 항중력 방향 하중을 지지하는 경우, 진동이나 미세한 위치 변위가 발생할 수 있으며, 이는 자세 안정성을 저하시키고 장착된 카메라에 진동을 전할 수 있다. Yahnian et al.이 제안한 구조와 Faraj et al.이 제안한 구조와 같은 병렬 메커니즘은 다수의 링크와 구동기가 폐루프 형태로 결합된 구조로, 높은 구조 강성과 응답성을 확보할 수 있다[4,5]. 또한 낮은 토크 요구량과 진동 감소의 장점을 가진다. 그러나 링크 간의 제약 조건이 많아, 운동 범위가 제한되는 단점이 있다. Nori et al.과 Gao et al.이 제안한 구조와 같은 케이블 구동 구조는 유연한 케이블과 탄성 재질을 이용하여 경량화와 높은 순응성을 확보함으로써, 충돌 시 안전성을 보장할 수 있다는 장점을 가진다[6,7]. 그러나 이러한 구조는 케이블만으로는 Yaw 축 운동을 구현하기 어려워 별도의 액추에이터를 추가로 요구되며, 케이블 장력의 비선형성으로 인해 제어가 복잡해지므로 정밀 제어에 어려움이 발생한다.
본 연구는 사람 목의 움직임을 구현하기 위해 Roll, Yaw 그리고 Pitch 축별 동작범위를 만족하며 목의 움직임을 상/하부로 나누어 인체와 유사한 로봇 목을 설계했다. 이를 위해 Roll과 Yaw 축을 통합한 차동 기어 박스 구조와 리니어 액추에이터의 가동 길이에 따라 Pitch 회전축이 전환되는 병렬 링크 구조를 결합한 하이브리드 3자유도 목기구를 제안하였다. 해부학적 회전축 전환을 자석 기반 수동 잠금 메커니즘을 통해 구현하고, 폐형식 기구학 해를 통해 목표 Pitch 각도에 대응하는 리니어 액추에이터의 tick 값을 사전 산출하여 참조 테이블을 구성하였다. 최종적으로 텔레오퍼레이션 실험을 수행하여 제안한 구조의 동작 범위가 한국 성인 목의 평균 ROM을 상회함을 검증하였다.
2. 설 계
2.1 사람 목의 해부학적 구조
사람의 목은 [Fig. 1(a)]와 같이 제1경추 (C1, Atlas)부터 제7경추(C7)까지 총 7개의 경추로 이루어져 있으며, Pitch 방향의 전방 굴곡·신전, Roll 방향의 측방 굴곡, Yaw 방향의 회전 등 3자유도로 움직인다[8]. 이러한 움직임은 머리의 무게를 지지하면서도 넓은 운동 범위를 통해 시야를 조절한다. 각 움직임은 특정 관절 구간을 중심으로 발생하는데, Roll과 Yaw 방향의 회전은 주로 C1 (Atlas) 관절에서 이루어진다. 반면, 전방 굴곡·신전 운동은 단일 관절에 국한되지 않고, 전방 굴곡 시 C7 하부 경추 중심으로, 신전 시 C1 중심 으로 움직인다[9]. 또한 [Fig. 1(b)]와 같이 사람의 전방 굴곡과 신전 운동에 주요하게 작용하는 근육인 흉쇄유돌근은 쇄골을 기저점으로 하며, C7과 해부학적인 단차를 가진다[10].
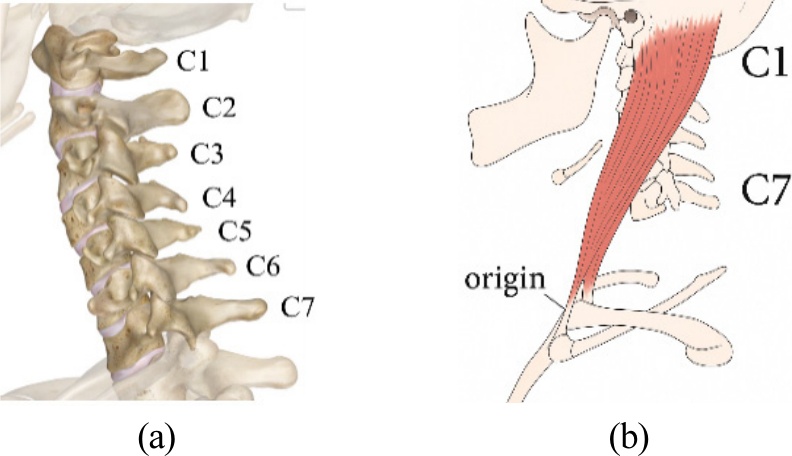
(a) Configuration of the cervical vertebrae[8] (b) Sternocleidomastoid
평균적인 한국의 20대 성인의 목의 ROM은 측방 굴곡 ±45°, 회전 ±70°, 그리고 전방 굴곡/신전 -53/+71°로 조사되었다[11]. 본 연구에서 제안한 휴머노이드 목 구조는 이러한 해부학적 운동 범위를 충족하도록 설계되었다.
2.2 목 기구 설계
제안된 휴머노이드 목 기구 구조는 [Fig. 2]와 같이 인간의 해부학적 목 움직임을 기계적으로 재현하기 위해 목의 회전 축을 상부와 하부로 분리하여 설계되었으며, 차동 기어박스 구조와 병렬 링크 구조를 결합한 하이브리드 구조이다. 상부는 측방 굴곡과 회전 운동을 담당하는 차동 기어박스 기반의 병렬 구동 구조로, 두 모터의 출력을 기어를 통해 결합하여 복합 회전을 구현한다. 하부는 전방 굴곡·신전운동을 구현하는 리니어 액추에이터 기반의 병렬 링크 구조로 설계되었다.
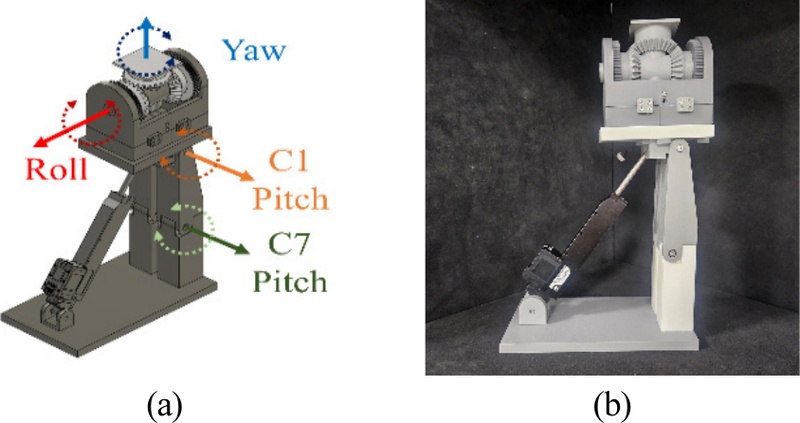
(a) Modeling of the proposed mechanism (b) Prototype of the proposed mechanism
2.3 차동 기어박스
사람 목의 측방 굴곡과 회전 움직임은 주로 C1을 중심으로 이루어진다. 이 움직임을 구현하기 위해 차동 기어 박스 기반의 2 자유도 메커니즘을 설계하였다. 설계된 차동 기어박스의 구조 및 입력 변수와 그에 따른 출력 변수는 [Fig. 3]와 같다.
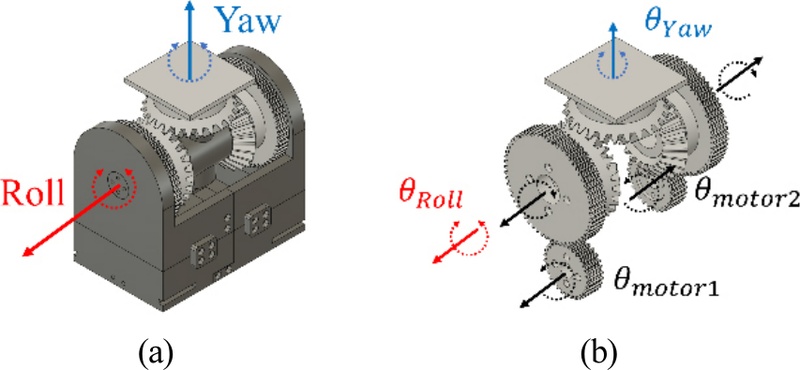
(a) Modeling of the differential mechanism (b) Kinematic variables of the differential gearbox
차동 기어박스의 작동 원리에 따라 두 모터의 회전 방향을 통해 Roll과 Yaw의 독립 제어 및 복합 운동을 구현할 수 있다[12]. 각 변수의 정의는 [Fig. 3(b)]와 같으며, 두 모터의 목표 각도와 Roll 및 Yaw 회전 각도의 관계는 식 (1), (2)와 같다.
| (1) |
| (2) |
본 차동 기어박스는 두 모터가 하중을 분산하여 단일 모터 구동 대비 안정적이고, 한국 성인의 평균 목 ROM인 측방 굴곡 ±45°, 회전 ±70°를 상회하는 측방 굴곡 ±65°, 회전 ±90°로 구동되도록 설계되었다.
2.4 리니어 액추에이터 기반 잠금 메커니즘
제안된 Pitch 구동부는 리니어 액추에이터의 길이 변화에 따라 목 구조가 전방 굴곡과 신전 움직임을 수행하도록 설계되었다. 사람의 목에서 전방 굴곡·신전 방향 운동을 C7 중심의 굴곡과 C1 중심의 신전으로 단순화하여 모델링하였다. 인체 목은 해부학적으로 다자유도를 갖으나, 본 연구에서는 일상적인 목적 지향적 pitch 동작에서 C1과 C7이 하나의 조율된 운동으로 수행된다고 전제하고, 헤드 말단부의 순수 pitch 궤적을 모방 대상으로 하는 1자유도 구조를 채택하였다. 또한 쇄골과 C7의 해부학적인 단차를 반영하여 리니어 액추에이터와 C7 Pitch 축 사이에 단차를 두었고, 이를 통해 리니어 액추에이터(구동 최소 길이 175.1 mm, 최대 길이 254.1 mm)의 최대-최소 길이비 약 1.43으로 목표 Pitch 동작 범위인 −55° − +75° 전 구간을 구현하였다.
본 메커니즘은 [Fig. 4]와 같이 자석을 이용한 수동 잠금 방식을 채택하여, 리니어 액추에이터 길이 변화에 따라 각 축에서의 자석에 의한 고정 및 해제가 전환된다. 이때, C1, C7 관절부에 사용된 네오디뮴 자석이 각 축당 4개씩 사용되었으며, 이에 따른 체결력은 각각 9.404 kgf와 22.488 kgf이다. [Fig. 5]는 리니어 액추에이터 길이에 따른 Pitch 각도 변화와 회전축 전환 과정을 단계적으로 나타낸 것이다. 리니어 액추에이터 길이가 최단일 때는 [Fig. 5(a)]와 같이 C1 관절부에 위치한 자석이 체결 상태를 유지하여 C1 축의 각도를 60°로 고정한다. 이 구간에서 리니어 액추에이터 길이 변화에 따라 C7을 유일한 회전축으로 하는 굴곡/신전 동작이 수행된다. 리니어 액추에이터 길이가 증가하여 C7 축의 최대 회전 각도에 도달하면 [Fig. 5(b)]와 같이 C7 관절부의 자석이 체결되어 C7 축이 고정됨과 동시에 C1 자석의 체결력을 초과하여 C1 자석이 이탈하고, [Fig. 5(c)], [Fig. 5(d)]와 같이 C1이 유일한 회전축으로 전환되어 신전 동작이 수행된다. C7축에서 C1축으로 전환 시 리니어 액추에이터는 C1축 자석을 이탈시키고 이때 약 105.8 N의 힘이 필요하며, C1축에서 C7축으로 전환 시 리니어 액추에이터는 C7축 고정 자석을 이탈시키고 이때 약 37.5 N의 힘이 필요하다. 이와 같이 모든 리니어 액추에이터 길이 구간에서 자석에 의해 어느 한 축이 반드시 고정되므로, 특정 리니어 액추에이터 길이에 대해 기구 구조의 Pitch 각도가 유일하게 결정된다.
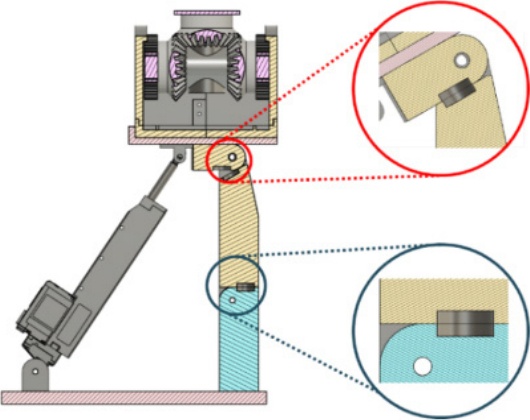
Cross-sectional view of the passive magnetic locking mechanism at the C7 and C1 joints
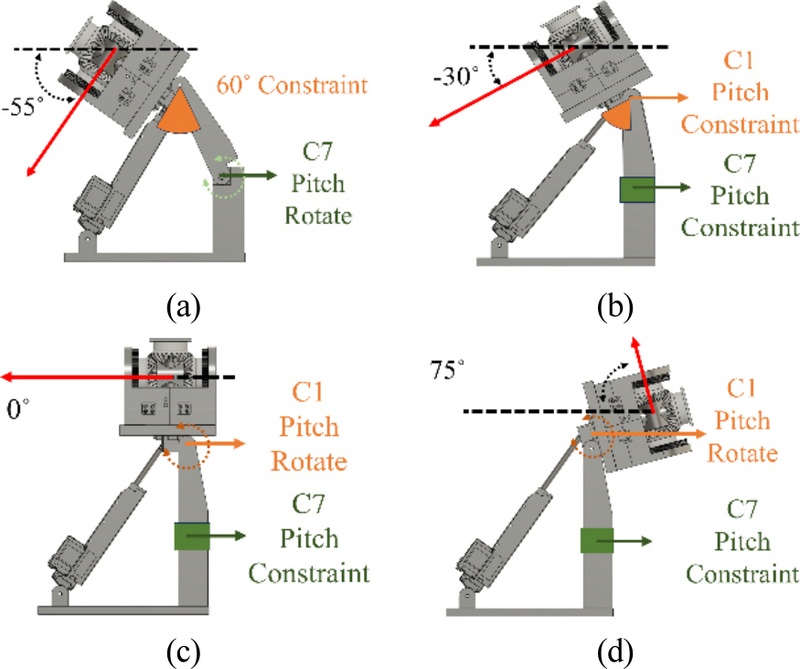
Sequential transition of the pitch rotation axis according to LA length: (a) maximum flexion configuration around C7 with C1 joint locked at 60°, (b) transition phase where C7 joint is locked at maximum flexion and C1 rotation begins, (c) neutral configuration (0°) after axis transition to C1, (d) maximum extension configuration with full LA extension
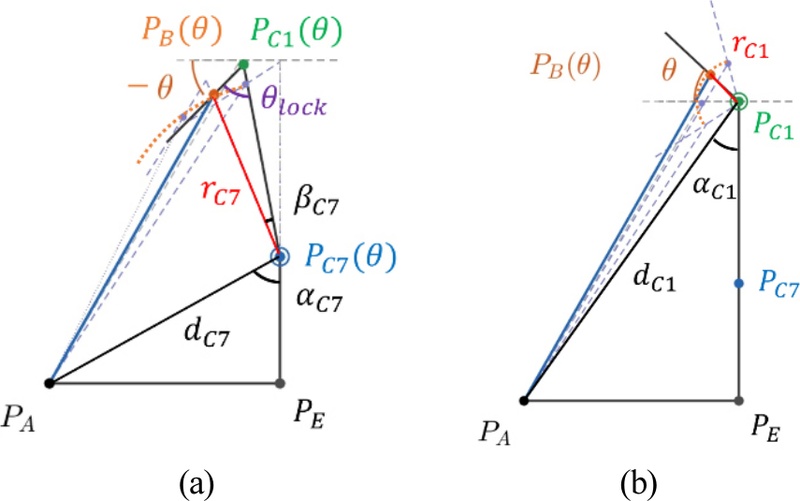
설계된 Pitch 구동부의 리니어 액추에이터의 길이 LA(θ)는 [Fig. 6]에 정의된 점 PA, PB(θ), PC1, PC7, PE를 이용하여 식 (3)과 같이 산출된다. Pitch 각도 θ는 정면 응시 방향인 수평 기준선을 0°로 정의하며, 기구 구조의 정면 방향을 나타내는 선분 이 수평 기준선과 이루는 각으로 정의한다. θ의 범위는 목표 Pitch 동작 범위인 −55° ≤ θ ≤ +75°이다. [Fig. 6]에 정의된 설계 변수와 이로부터 산출된 상수는 [Table 1]와 같다.
| (3) |
Geometric configuration for (a) C7-centered rotation range and (b) C1-centered rotation range

Geometric parameters for the Pitch kinematics
Pitch 각도 θ가 −55° ≤ θ ≤ −30°인 경우, 점 PB(θ)와 PC1(θ)는 점 PC7을 기준으로 회전한다. 이 때, C1 관절부의 자석의 체결로 인해 C1 잠금 각도 θlock는 60°로 고정된다. 이로 인해 이 구간에서의 상수는 식 (4)와 같이 산출된다.
| (4a) |
| (4b) |
| (4c) |
| (4d) |
Pitch 각도 θ가 −30° ≤ θ ≤ +75°인 경우, 점 PB(θ)는 PC1 점 을 기준으로 회전한다. 이 때, C7 관절부의 자석의 체결로 인해 링크가 고정되어 ∠PC1PC7PE는 180°로 유지된다. 이로 인해 이 구간에서의 상수는 식 (5)와 같이 산출된다.
| (5a) |
| (5b) |
| (5c) |
이에 의해 각 γ(θ)의 각도는 식 (6)과 같이 정의된다.
| (6) |
특정 리니어 액추에이터 길이와 Pitch의 대응하는 관계를 사전에 계산하여 룩업 테이블로 구성하였다. θ를 −55°부터 75°까지 0.1° 간격으로 이산화하여 대응하는 LA(θ)를 식 (3)–(6)에 따라 산출한 후, 사용된 리니어 액추에이터의 최소·최대 길이를 기준으로 식 (7)에 따라 0-10000 tick 범위의 위치값으로 변환하였다.
| (7) |
[Fig. 7(a)]는 Pitch 각도 θ에 대응하는 리니어 액추에이터 길이, [Fig. 7(b)]은 식 (7)을 활용하여 리니어 액추에이터 길이에 대응하는 길이값을 길이 tick으로 변환한 그래프를 나타낸다. C7 중심 회전 구간에서는 Pitch 각도 θ가 -55°에서 -30°로 변화함에 따라, 길이 tick은 171 tick에서 4937 tick으로 평균 약 191 tick/deg의 변화율을 보인다. -30°에서 회전축이 C1으로 전환된 이후 구간에서는 pitch 각도 θ가 -30°에서 +75°로 변화함에 따라, 길이 tick은 4937에서 9793으로 평균 약 46 tick/deg의 변화율을 보인다. 두 구간 간 평균 변화율의 차이는 회전 반경(rC7, rC7)의 차이에 기인하며, 구간 내에서도 tick 변화율이 θ에 따라 변화하는 비선형성을 갖는다. [Fig. 8]은 Pitch 각도에 따른 전달비()의 변화를 나타낸 그래프이다. 제어 시 해당 룩업 테이블을 참조하여 목표 Pitch 각도에 대응하는 길이 tick을 출력한다.
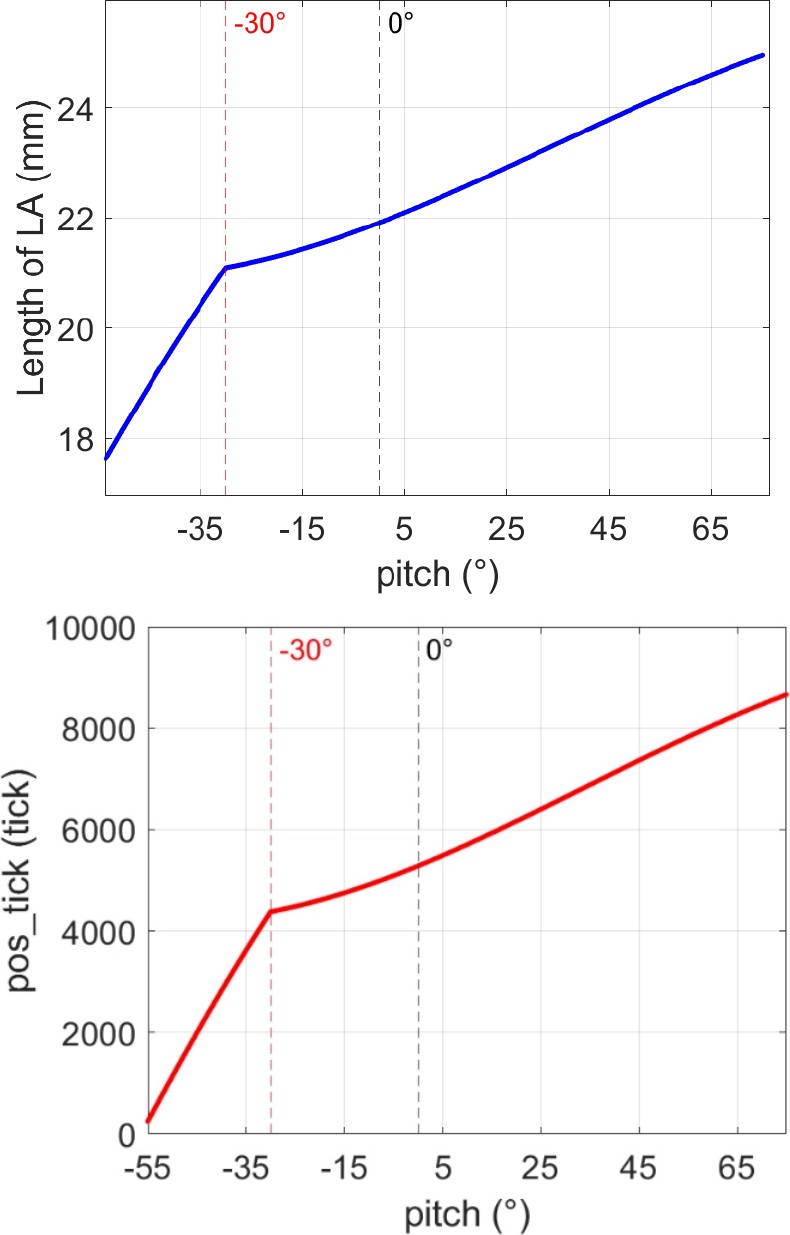
Lookup table for pitch angle to LA control (a) corresponding LA length (mm) as a function of pitch angle, (b) converted LA position (pos_tick) as a function of pitch angle. The slope change near −30° indicates the rotation axis transition from C7 to C1. Dashed vertical line indicates the transition position (-30°) and the neutral position (0°)
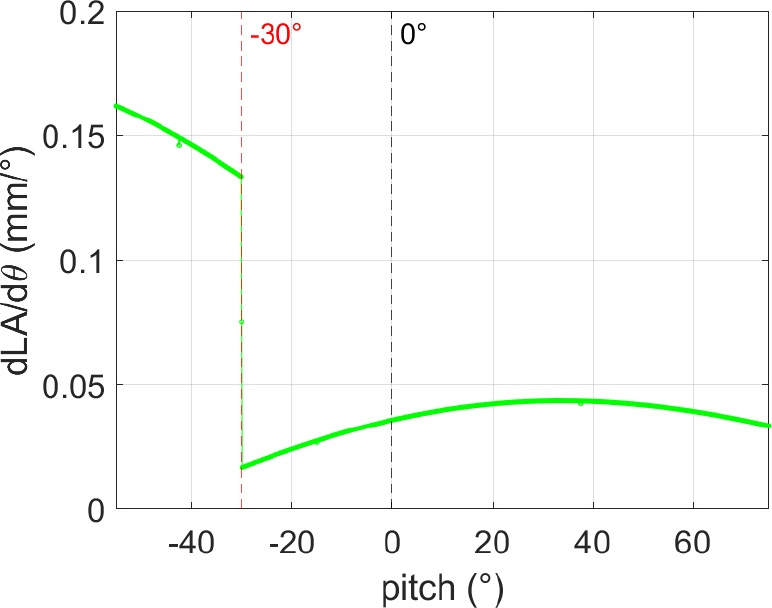
Transmission ratio as a function of pitch angle. The discontinuity at −30° corresponds to the rotation axis transition from C7 to C1, and the ratio varies nonlinearly within each segment, peaking near θ = 30°. Dashed vertical lines indicate the transition position (−30°) and the neutral position (0°)
제안된 Pitch 구동부는 인간 목의 생체적 운동 특성을 기계적으로 모사할 수 있으며, 병렬 링크 구조를 활용함으로써 직렬 구조에 비해 더 높은 강성과 안정성을 확보할 수 있다.
3. 실 험
3.1 시스템 구성
텔레오퍼레이션 환경을 구현하기 위해 [Fig. 9]와 같이 VR 기기 (PICO Neo 3)와 제안된 기구를 연동하였다. VR 기기로부터 Head-Mounted Display (HMD)의 RPY 데이터를 Android Debug Bridge (ADB) 기반으로 수집하고, 먼저 Unity 엔진에서 로봇의 모델링을 통해 데이터를 시각화하였다. 이후 Unity에서는 Roll·Yaw 축에 대한 역기구학을 계산하여 차동 기어 박스의 각 모터 목표값을 산출하고, Pitch 각도값과 함께 UDP 통신을 통해 PC로 전송한다.
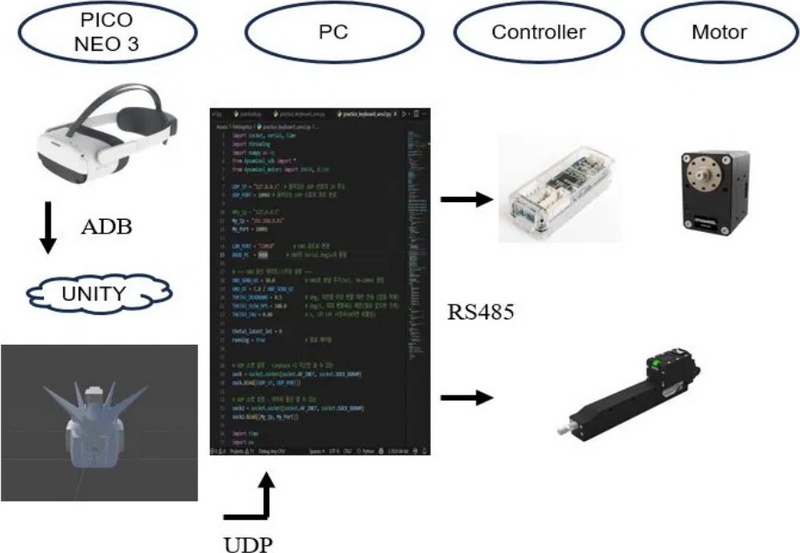
Overview of the VR-based teleoperation system
PC에서는 Python 스크립트가 UDP 패킷을 수신하여 두 경로로 분기한다. Roll·Yaw 모터값은 Dynamixel 제어기를 통해 해당 모터로 직접 전달되고, Pitch 각도값은 사전에 구성된 룩업 테이블을 참조하여 리니어 액추에이터의 길이값이 tick으로 변환된 후 전달된다. 두 경로 모두 센서 피드백 없이 open-loop 방식으로 구동된다.
3.2 최대 ROM 구동 실험
설계된 휴머노이드 목 구조의 ROM를 측정하기 위해 IMU 센서(Lord MicroStrain 3DM-GX4-25)를 이용한 실험을 수행하였다. IMU 센서는 목 기구의 회전을 직접 반영하는 차동 기어 박스 상단 플레이트에 부착하여 Roll, Yaw, Pitch 세 축의 각도를 측정하였다. 실험은 각 축에 대해 기구 구조의 실제 회전 범위를 측정하고, 설정된 목표 각도와 비교하는 방식으로 진행되었다. 먼저 Roll과 Yaw 방향은 차동 기어박스에 최대 구동 각도를 입력하여 구동 가능한 최대 회전각을 측정하였다. 이어 Pitch 방향은 리니어 액추에이터의 스트로크 전 구간을 구동하여 해당 축의 최대 굴곡·신전 각도를 측정하였다. 마지막으로 각 축별로 획득된 IMU 데이터를 바탕으로, 입력 각도와 실제 기구의 회전 각도를 비교하고 사람의 목의 ROM을 어느 정도까지 구현할 수 있는지 평가하였다.
그 결과, [Fig. 10]과 같이 설계된 메커니즘은 Roll 방향에서 입력 각도 [-65°, 65°]에 대하여 [−65.38°, 64.90°], Yaw 방향에서 [-90°, 90°]에 대하여 [−89.66°, 86.89°], Pitch 방향에서 입력 각도 [-55°, 75°]에 대하여 [−49.25°, 81.91°] 범위에서 작동하였다. 이는 평균적인 한국의 20대 성인의 사람 목의 ROM 대비 각각 144.8%, 126.1%, 전방 굴곡 92.9%, 신전 115.4%에 대응한다. 이때, Roll과 Yaw 실험에서 차동 기어박스의 베벨 기어의 백래시로 인해 방향 전환 시 오차가 한쪽 방향으로 지속되는 비대칭 패턴이 나타났다. Pitch 축의 오차 원인을 검토하기 위해, 조립 공차로 예상되는 C1 잠금 각도 θlock의 편차, C7축 결합부 의 유격, 목 링크 변형으로 인한 ∠PC1PC7PE의 각도 오차를 실측하여 Pitch 각도 θ에 발생한 오차를 계산하였다. C1 잠금 각도 θlock는 설계값 60° 대비 62°로, 유격으로 인한 C7축 단차 높이 은 설계값 70mm 대비 69mm로, C1-C7축 링크의 변형으로 인한 ∠PC1PC7PE는 180° 대비 181.8°로 각각 조립 공차가 존재하였다. [Table 2]에서 정리한 바와 같이 세 요인으로 인해 θ=−55°에서 +2.37°, θ=+75°에서 +5.17°의 오차가 계산되었다.
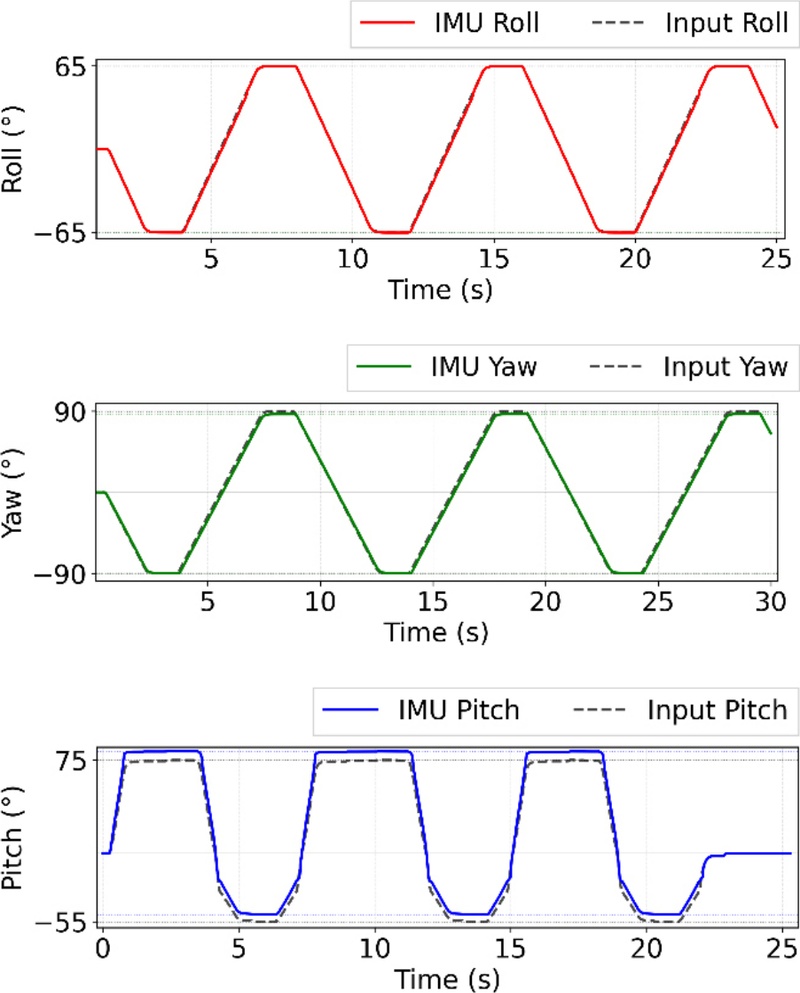
Comparison of roll, yaw & pitch (Input vs. IMU)
Assembly tolerance factors and their contribution to the Pitch angle offset
3.3 텔레오퍼레이션 추적 실험
텔레오퍼레이션 추적 실험은 [Fig. 11]과 같이 사용자가 VR 기기를 착용한 상태에서 Roll, Yaw, Pitch 축 순서로 각 축 방향의 왕복 운동을 수행하며 HMD로부터 실시간으로 수신한 RPY 값을 이용하여 제안된 기구 구조를 구동하고, IMU 센서로 측정한 실제 목 기구의 각도값과 비교하는 방식으로 진행되었다. 텔레오퍼레이션 추적 실험 결과, [Fig. 12]와 같이 Roll/Yaw/Pitch 축의 평균 절대 오차(MAE)는 각각 3.10°, 4.44°, 5.13°로 나타났으며, HMD 입력 대비 메커니즘 응답 지연은 각각 0.20s, 0.31s, 0.48s로 측정되었다. 세 축 모두 범위비가 95% 이상으로 나타나 명령 범위를 충분히 추종함을 확인하였다. Roll과 Yaw 축은 추종 성능이 양호하게 나타난 반면, Pitch 축에서는 타 축 대비 상대적으로 높은 응답 지연이 발생하였다. 먼저 Roll/Yaw 축은 모터의 회전이 곧바로 관절의 회전 운동으로 전달되는 반면, Pitch 축의 리니어 액추에이터는 모터 회전을 리드스크류를 통해 직선 운동으로 변환하는 구조로, 스크류 리드에 의한 감속으로 동일 모터 회전속도 대비 출력 선속도가 낮다. 또한 Pitch 축은 명령 송신 후 응답을 대기하는 Modbus RTU 방식으로 구동되는데, 이 대기 시간 동안 도착한 중간 목표값이 갱신되지 못하고 유실되어 실질적인 명령 반영 주기가 길어졌다. 여기에 액추에이터가 목표 위치 변화량과 무관하게 고정 속도로 등속 구동되므로, 전달비가 큰 구간에서는 요구 속도가 정격을 초과하여 지연이 발생하였다.
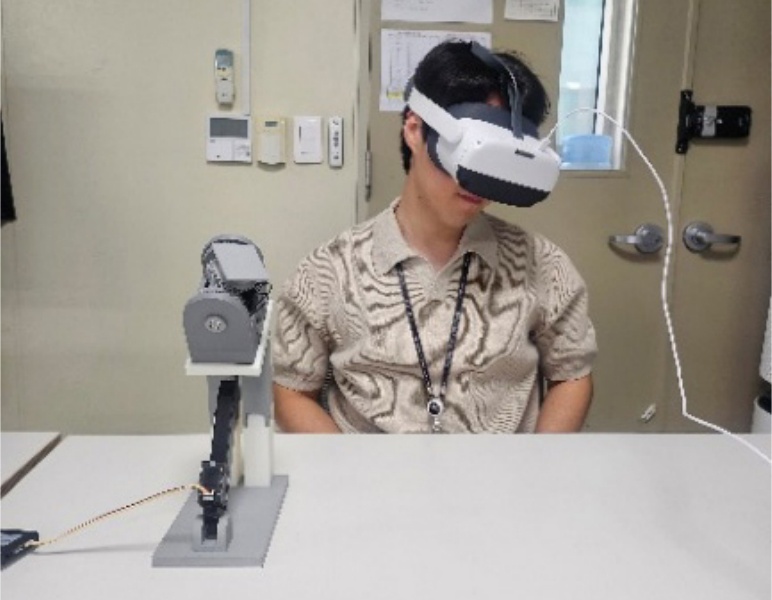
Teleoperation experiment of HMD-based head motion
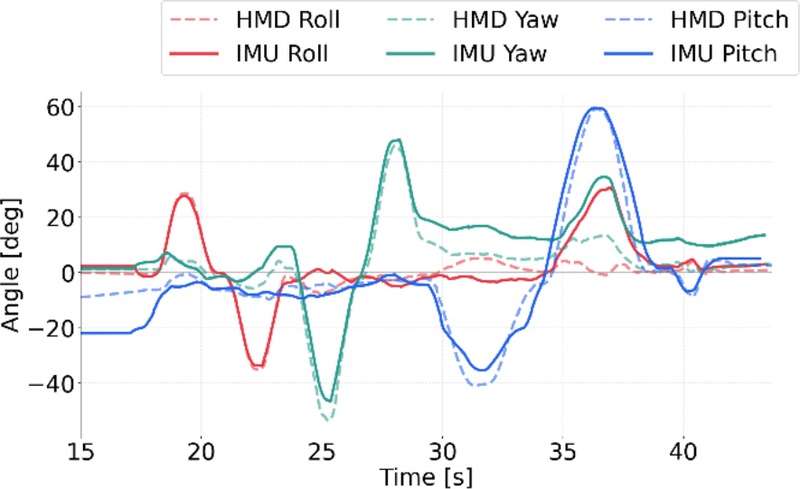
Comparison of HMD and robot angular motions in roll, pitch, and yaw axes
4. 결 론
본 연구에서는 사람 목의 해부학적 운동 특성을 반영한 3자유도 휴머노이드 목 기구 구조를 제안하였다. Roll과 Yaw 운동은 C1 중심의 회전 원리를 기반으로 한 차동 기어박스로 2자유도를 구현하였다. Pitch 운동은 축 이동 특성을 반영하여 C7 중심과 C1 중심의 두 구간으로 구분하고, 리니어 액추에이터 기반 병렬 링크 구조를 통해 축 전환이 이루어지도록 설계하였다.
제안된 메커니즘은 한국 성인의 목 ROM을 상회하는 측방 굴곡 ±65°, 회전 ±90°, 전방 굴곡·신전 −55°/+75°의 동작 범위를 구현하였다. 또한 텔레오퍼레이션 추적 실험을 통해 Roll/Yaw/Pitch 축의 MAE가 각각 3.10°, 4.44°, 5.13°로 측정되었으며, 세 축 모두 범위비 95% 이상으로 명령 범위를 충분히 추종함을 확인하였다. 한편 Pitch 축에서 타 축 대비 상대적으로 높은 응답 지연이 관찰되었는데, 참조 테이블은 인덱스 기반으로 접근되어 탐색에 의한 지연은 무시할 수준이며, 이 지연은 리드스크류 기반 구동 특성에 따른 낮은 출력 선속도, Roll/Yaw 대비 낮은 통신 속도, 그리고 고정 속도로 등속 구동되는 액추에이터가 구간별 전달비 차이로 인해 정격 속도를 초과하는 속도 포화에 기인하는 것으로 분석되었다.
본 연구는 인간 목의 궤적 재현성 검증에 중점을 두어 무부하 조건에서 실험을 수행하였다. 향후 연구에서는 회전 반경 및 고정각 조정을 통한 구간별 전달비 편차 최소화, 전달비에 따른 가변 속도·가속도 제어 기법 도입, 비동기 명령 전달 방식 적용을 통해 Pitch 축의 추종 성능을 개선하고, 실사용 환경에서 요구되는 카메라·라이다 등의 페이로드 조건에서 자석 체결 유지력, ROM, 추종 성능에 대한 검증을 수행할 계획이다.
Acknowledgments
This work was supported by the National Research Foundation of Korea (NRF) grant funded by the Korea government (MSIT) (No. RS-2024-00461583) and by the Technology Innovation Program funded by the Ministry of Trade, Industry & Energy (MOTIE) (No. RS-2024-00423940).
References
-
Y. Chen et al., “Enhanced Visual Feedback with Decoupled Viewpoint Control in Immersive Humanoid Robot Teleoperation using SLAM,” in 2022 IEEE-RAS 21st International Conference on Humanoid Robots (Humanoids), Ginowan, Japan, pp. 306-313, 2022.
[https://doi.org/10.1109/Humanoids53995.2022.9999740]

-
R. Beira et al., “Design of the robot-cub (iCub) head,” in Proceedings 2006 IEEE International Conference on Robotics and Automation, ICRA 2006, Orlando, FL, USA, pp. 94-100, 2006.
[https://doi.org/10.1109/ROBOT.2006.1641167]
-
D. Ludovico, A. Pistone, I. Longinotti, P. Guardiani, R. Gagliardi, and M. T. Settino, “Novel Method for the Optimal Design of a Robotic Neck Mechanism to Mimic Human Neck Motion: a Data-Driven Approach,” in 2024 20th IEEE/ASME International Conference on Mechatronic and Embedded Systems and Applications (MESA), Genova, Italy, pp. 1-8, 2024.
[https://doi.org/10.1109/MESA61532.2024.10704883]
-
S. Yahnian, M. Sleiman, N. A. Oufroukh, H. Su, and S. AlFayad, “Mechanical Design of a Humanoid Robotic Head for Human Robot Interaction,” in 2024 WRC Symposium on Advanced Robotics and Automation (WRC SARA), Beijing, China, pp. 153-157, 2024.
[https://doi.org/10.1109/WRCSARA64167.2024.10685778]
-
Z. Faraj et al., “Facially expressive humanoid robotic face,” HardwareX, vol. 9, p. e00117.
[https://doi.org/10.1016/j.ohx.2020.e00117]
-
F. Nori, L. Jamone, G. Sandini, and G. Metta, “Accurate control of a human-like tendon-driven neck,” in 2007 7th IEEE-RAS International Conference on Humanoid Robots, Pittsburgh, PA, USA, pp. 371-378, 2007.
[https://doi.org/10.1109/ICHR.2007.4813896]
-
B. Gao, N. Xi, Y. Shen, J. Zhao, and R. Yang, “Development of a low motion-noise humanoid neck: Statics analysis and experimental validation,” in 2010 IEEE International Conference on Robotics and Automation, Anchorage, AK, USA, pp. 1203-1208, 2010.
[https://doi.org/10.1109/ROBOT.2010.5509551]
- T. Taylor, Cervical vertebrae, [Online], http://www.innerbody.com/anatomy/skeletal/cervical-vertebrae-lateral, , Accessed: May 28, 2026.
-
F. Galbusera, C. M. Bellini, M. T. Raimondi, M. Fornari, and R. Assietti, “Cervical spine biomechanics following implantation of a disc prosthesis,” Medical Engineering & Physics, vol. 30, no. 9, pp. 1127-1133.
[https://doi.org/10.1016/j.medengphy.2008.02.002]
- B. Bordoni, F. Jozsa, and M. A. Varacallo, Anatomy, Head and Neck, Sternocleidomastoid Muscle, [Online], https://www.ncbi.nlm.nih.gov/books/NBK532881/, , Accessed: May 28, 2026.
- W. Gong, S. Lee, and Y. Lee, “The effects of cervical ROM and muscle endurance on cervical joint mobilization of normal adults,” Journal of the Korean Society of Physical Medicine, vol. 5, no. 1, pp. 7-13, 2010, [Online], https://koreascience.kr/article/JAKO201030159710594.page, , Accessed: May 28, 2026.
-
D. M. Brouwer, J. Bennik, J. Leideman, H. M. J. R. Soemers, and S. Stramigioli, “Mechatronic design of a fast and long range 4 degrees of freedom humanoid neck,” in 2009 IEEE International Conference on Robotics and Automation, Kobe, Japan, pp. 574-579, 2009.
[https://doi.org/10.1109/ROBOT.2009.5152585]
2025 한양대학교 기계공학과(학사)
2026~현재 UST KIST 스쿨 AI-로봇 전공 석사 과정
관심분야: Soft actuators, Origami structures, Humanoid devices Humanoid Design
2022 고려대학교 기계공학부(학사)
2022~현재 서울대학교 지능정보융합학과 석사, 박사 통합과정
관심분야: Power Transmission Mechanism, Humanoid design
2022 서울대학교 건축공학 & 기계공학 복수전공(학사)
2022~현재 서울대학교 지능정보융합학과 석사, 박사 통합과정
관심분야: Haptic device
2019 고려대학교 기계공학부(학사)
2019~현재 서울대학교 지능정보융합학과 석사, 박사 통합과정
관심분야: Robotic Hand, Haptic
2014 포항공과대학교 기계공학과(학사)
2022 서울대학교 기계공학과(박사)
2022~현재 한국과학기술연구원 선임연구원
관심분야: Soft actuators, Origami structures, Humanoid devices
1995 서울대학교 항공우주공학과(공학사)
1997 서울대학교 항공우주공학과(공학석사)
2006 Stanford University Aero/Astro. (공학박사)
2009~현재 서울대학교융합과학기술대학원교수
관심분야: Robot-environment Interaction, Multi Contact Control, Whole body Control