정전기 클러치를 이용한 독립 3-DOF 굽힘 역감 제시 햅틱 인터페이스 설계

CopyrightⓒKROS
Abstract
This study presents a kinesthetic haptic interface capable of independently constraining 3-DOF finger flexion using miniaturized electrostatic clutches. Conventional interfaces suffer from coupled joint control, where a single actuator constrains multiple joint angles, preventing complex interactions. We overcome this limitation by proposing a clutch-on-a-joint paradigm, placing modules directly on each finger joint. Key innovations enable this approach: (1) module miniaturization achieved via curvature-induced rigidity in the electrode film; (2) skin anchoring challenges resolved through a kinematically modeled rolling joint mechanism; and (3) a passive variable-length structure resolving kinematic overconstraint to restore range of motion. To validate the architecture, we conducted a blind user study using bending sensors. Results confirm the rolling joint successfully suppresses kinematic lash within the human proprioceptive limit (5°–9°). Participants accurately perceived independent joint constraints with up to 76% accuracy. These findings demonstrate this distributed paradigm effectively decouples multi-joint constraints, delivering stable 3-DOF kinesthetic feedback.
Keywords:
Haptic Device, Kinesthetic Feedback, Electrostatic Clutch, Wearable Robot1. 서 론
원격 제어(teleoperation) 및 모방 학습(imitation learning) 분야에서 정밀한 조작 작업을 수행하기 위해, 원격지 또는 가상 환경의 물리적 상호작용을 사용자에게 실시간으로 전달하는 역감(kinesthetic) 햅틱 기술의 중요성이 매우 부각되고 있다[1]. 이 때 기존의 역감 햅틱 인터페이스들은 주로 원격 구동(remote actuation) 방식을 채택하고 있다[2,3]. 이 방식은 손등이나 외부에 부피가 큰 구동기 또는 클러치를 배치하고, 텐던(tendon)을 통해 손끝에 힘, 즉 역감을 제시하는 구조를 취한다 [Fig. 1(a)], [Fig. 1(b)].
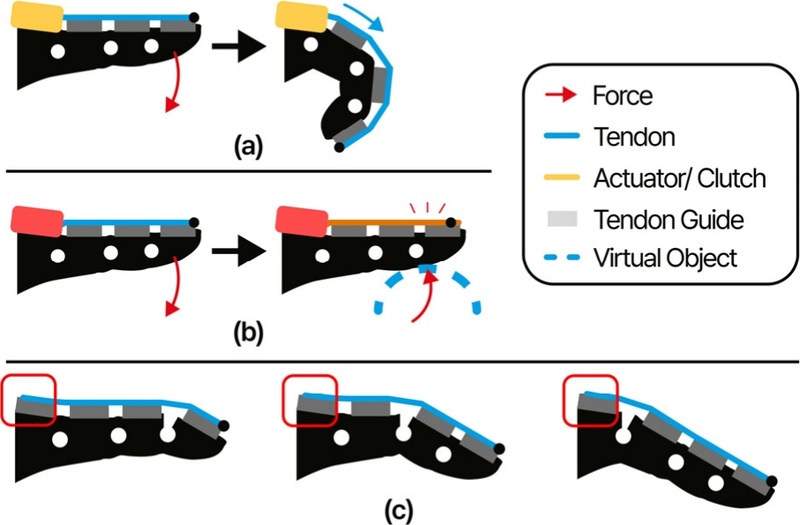
(a) Free motion of finger when the actuator/ clutch is deactivated, (b) Generation of kinesthetic haptic on finger when the actuator/ clutch is activated, (c) Identical tendon excursions from different finger joint configurations
하지만 이러한 원격 텐던 구동 방식은 단순한 움켜쥐기(power grasp) 동작 제시는 가능하나, 물체의 형태감을 느끼거나 복잡한 손 안 조작(in-hand manipulation) 시나리오에서는 한계를 드러낸다[4,5]. 무게와 크기의 제약으로 인해 대다수의 시스템은 손가락당 단일 구동기만을 사용하며, 손가락 세 관절의 3 자유도(3-DOF) 굽힘을 단일 자유도(1-DOF) 역감 제시로만 나타낸다. 또한 하나의 텐던이 중수(MCP), 근위지절(PIP), 원위지절(DIP) 관절을 동시에 가로지르는 구조는 심각한 기구학적 커플링 문제를 야기한다. 구동기가 손가락 전체 변위의 총합만을 제어할 뿐 특정 관절을 독립적으로 격리하여 구속하지 못하기 때문이다. 따라서 서로 완전히 다른 손 모양에서도 동일한 텐던 변위(excursion)가 발생해 [Fig. 1(c)], 한 관절만 자유로운 상황 등 각 관절에 대응하는 역감을 제시하지 못한다.
본 연구는 이러한 기구학적 한계를 극복하기 위해, 손가락 마디마디에 구동기를 직접 배치하는 분산형 클러치 패러다임(clutch-on-a-joint)을 제안한다 [Fig. 2(c)]. 정전기 클러치(electrostatic clutch, ES clutch)는 절연체가 코팅된 전극과 상대 전극으로 이루어진 얇고 가벼우며 유연한 클러치이며 [Fig. 2(a)], 특히 본 연구에서 채택한 PVC-gel 기반 ES clutch는 비교적 낮은 전압에서도 큰 마찰력을 생성할 수 있어 웨어러블 장치에 매우 적합하다. 제안된 아키텍처는 검지 손가락의 PIP 및 DIP 관절에 대응되는 소형 PVC-gel ES clutch 모듈을 독립적으로 부착하고, MCP 관절을 별도의 클러치로 제어함으로써 기구학적 결합이 제거된 독립 3-DOF 굽힘 역감 제시를 달성하고자 한다 [Fig. 2(d)]. 이는 각 마디에 연결된 개별 텐던들을 손등에서 잠그면 경로 상의 모든 관절들이 함께 구속되는 기존 멀티 텐던 방식[3]의 한계를 해결하여, DIP 및 PIP로 얇은 가상 물체를 잡아 고정된 상태에서도 MCP의 독립적인 움직임 등을 가능하게 한다.
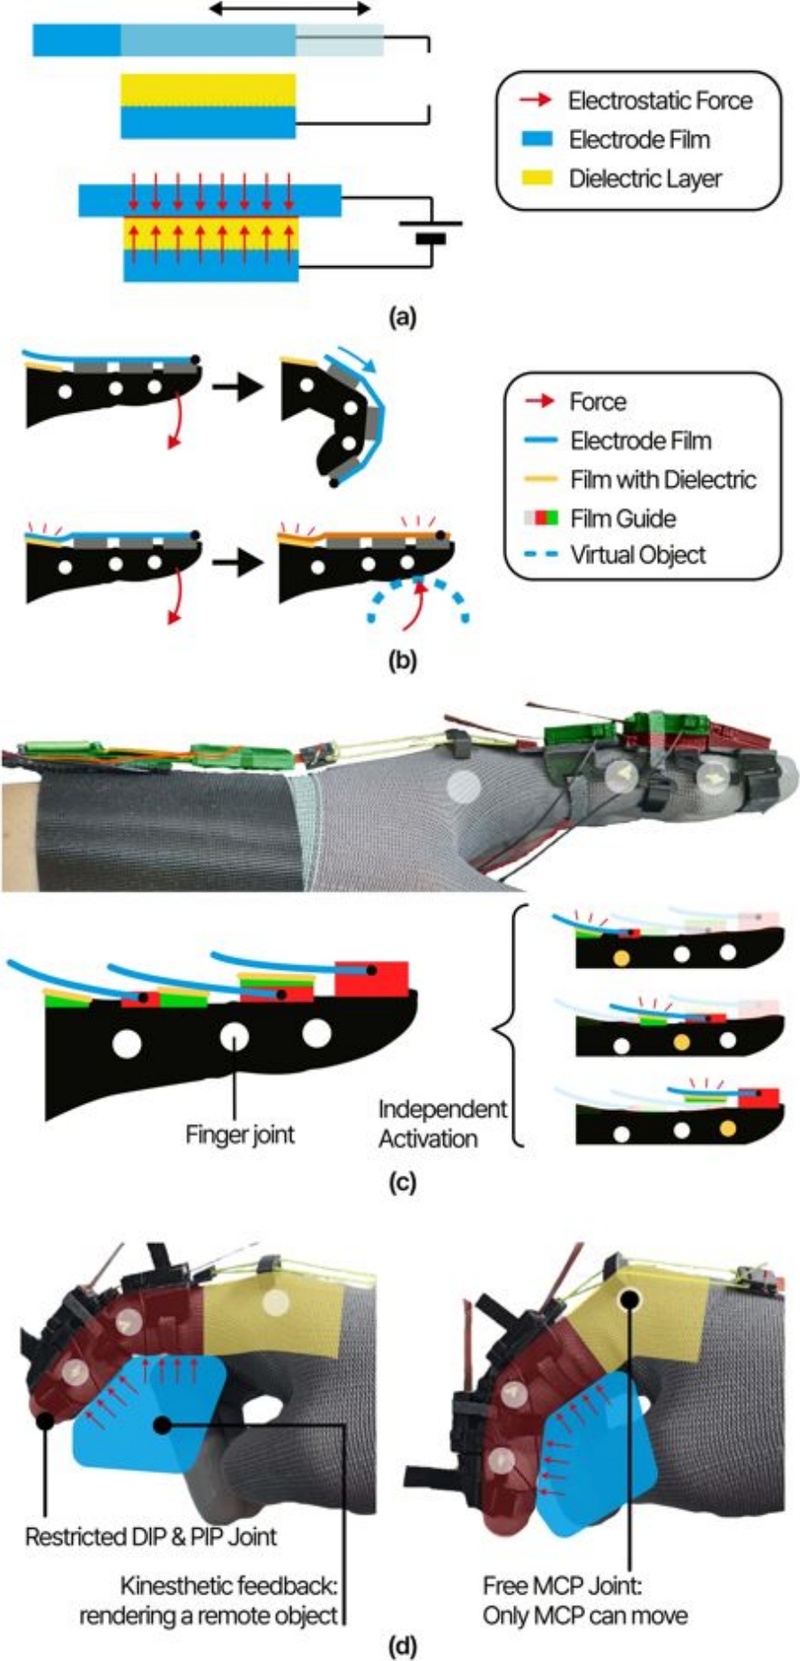
(a) Structure and the mechanism of electrostatic clutch (ES clutch), (b) Suggestion of kinesthetic haptic on a finger through a ES clutch, (c) Device and the schematic diagram of suggested clutch-on-a-joint architecture, (d) Examples requiring independent kinesthetic feedback for individual joints
이러한 독립 역감 제시 인터페이스를 구현하기 위해서는 세 가지 핵심 과제를 해결해야 한다. 첫째, 좁은 손가락 마디 위에 배치할 수 있는 모듈의 소형화가 필요하며, 이는 전극 필름에 너비 방향 곡률을 부여하여 좌굴을 방지하는 곡률 유도 강성(curvature-induced rigidity) 설계를 통해 달성하였다. 둘째, 연성의 피부 조직의 눌림으로 인해 클러치 작동 후에도 관절이 구속되지 않고 움직이는 기구학적 래시(lash)를 해결하기 위해,앵커링 불안정성(anchoring instability)의 기하학적 모델링을 바탕으로 인접 모듈 간의 구름 관절(rolling joint) 메커니즘을 도입하였다. 셋째, 통합 시스템의 기구학적 과잉 구속(overconstraint) 문제를 해결하고 손가락의 자연스러운 가동 범위(ROM)를 보존하기 위해 수동형 가변 길이 구조(passive variable-length structure)를 제안한다.
나아가 본 논문에서는 고정밀 굽힘 센서를 활용한 10명의 피험자 대상 블라인드 사용자 평가를 통해 제안된 하드웨어 설계의 효용성을 정량적으로 검증한다. 실험 결과, 구름 관절 메커니즘이 기구학적 래시를 인간의 절대적인 고유수용성 감각 인지 한계선(5°~9°) 이내로 억제함을 확인하였다. 또한, 사용자들은 제안된 하드웨어가 제공하는 독립된 관절 구속을 최대 76%의 높은 정확도로 명확히 인지하였다. 이러한 검증은 본 연구의 분산형 클러치 패러다임이 기존 텐던 기반의 원격 구동 방식에서의 커플링 한계를 성공적으로 우회하고, 고충실도 역감 렌더링을 안정적이고 유효하게 수행할 수 있음을 입증한다.
2. 독립 3-DOF 굽힘 햅틱 인터페이스 구현
2.1 ES clutch 기반 역감 제시 및 모듈 소형화
역감 제시 장치는 사용자의 신체에 힘 피드백을 가해 가상 물체의 형태나 강성을 전달한다. 모터나 SMA와 같은 액추에이터의 경우 발생한 동력으로 역감을 제시한다[6]. 하지만 ES clutch와 같은 브레이크 장치의 경우 사용자가 장치에 가하는 힘의 반작용으로 역감을 제시한다[7,8]. 예를 들어 가상의 물체를 파지하는 역감을 제시할 때는 모듈을 켜서 굽힘 운동이 불가능한 구속 상태를 만든다. 이 정역학적 평형 상태에서는 사용자가 장치에 힘을 가한 만큼 반작용이 사용자에게 전달되어 역감을 제시한다. 기존 ES clutch 시스템은 비활성 상태에서는 전극 필름이 자유롭게 미끄러져 굽힘 운동이 가능하지만, 활성 상태에서는 유전체에 고정되어 역감을 만들어낸다 [Fig. 2(b)].
본 연구는 PIP 및 DIP 관절 굽힘을 각 관절 양옆 마디(phalanx)에 고정된 모듈로 구속하기 위해 모듈 크기를 최대 두 마디 이내로 제한해야 했다. 이때 손가락 굽힘 후 복원하는 과정에서 생기는 전극 필름의 좌굴(buckling)을 막기 위한 기계적 구조를 소형화하는 것이 가장 큰 목표였다. 본 연구에서는 기존의 부피가 큰 코일 스프링을 제거하고 100 µm 두께의 FCCL 전극 필름에 폭 방향으로 오목한 곡률을 부여하였다.
이 곡률 유도 강성(curvature-induced rigidity)을 통해 별도의 부품 없이도 좌굴을 억제하여 모듈의 결정적인 소형화를 달성하였다 [Fig. 3].
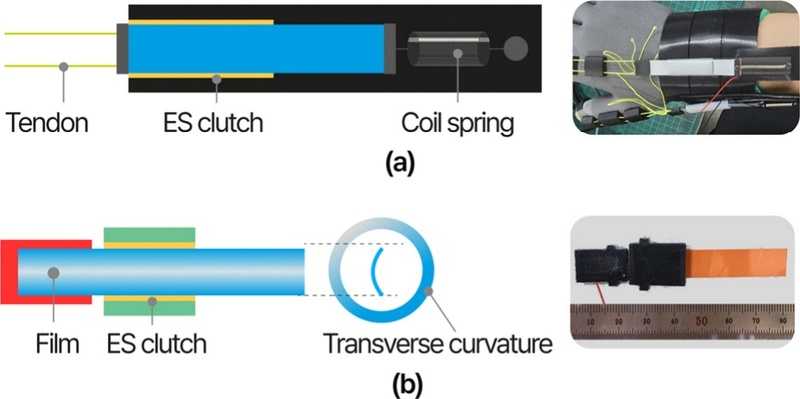
(a) Structure of the ES clutch with a coil spring, (b) Structure of miniaturized ES clutch
2.2 앵커링 불안정성의 기하학적 모델링
소형 모듈을 손가락에 독립적으로 부착할 때 가장 큰 문제는 연성 피부 조직의 변형으로 인한 고정(anchoring) 불안정성이다. 손목과 같이 뼈가 돌출되고 피부 변형이 적은 부위와 달리, 손가락 마디는 고정을 돕는 돌출된 구조가 없고 피부 표면의 인장 및 압축이 크게 가능하다. 따라서 단순한 고정부 설계는 ES clutch 모듈이 작동하여 피부에 반작용이 일어날 때 이를 안정적으로 지지하지 못한다. 결과적으로 클러치가 활성화된 상태에서도 모듈 아래 피부의 압축 한계에 도달할 때 까지[9] 관절이 구속되지 않고 의도치 않은 추가적인 관절 움직임인 래시(lash, θj,diff)를 유발해, 역감 제시 정밀도를 저해한다.
본 연구에서는 이를 기하학적으로 분석하기 위해 모듈의 불안정성을 전단에 의한 원위 방향 미끄러짐(x), 조직 압축에 의한 장측 방향 미끄러짐(y), 축 방향 회전(θ) 세 변수로 정의하여 xy 평면상 2D 수학적 모델링을 수행하였다 [Fig. 4]. 래시(θj,diff)는 초기 관절 각도(θj0)와 관절 각도(θj)를 통해 θj - θj0 로 정의되며, 앞선 세 변수와의 기하학적 관계를 토대로 수학적 모델을 만들 수 있다. 손가락 굽힘 가능 범위를 포함한 초기 각도(θj0 = 180° ~ 60°)와 평균 손가락 길이를 고려해 디자인된 모듈의 치수(w = 10 mm, L = 2 mm, H = 12.5 mm)를 적용한 MATLAB 시뮬레이션 결과, 세 변수 각각이 래시에 큰 영향을 미치므로 모두 독립적으로 통제되어야 함을 확인하였다.
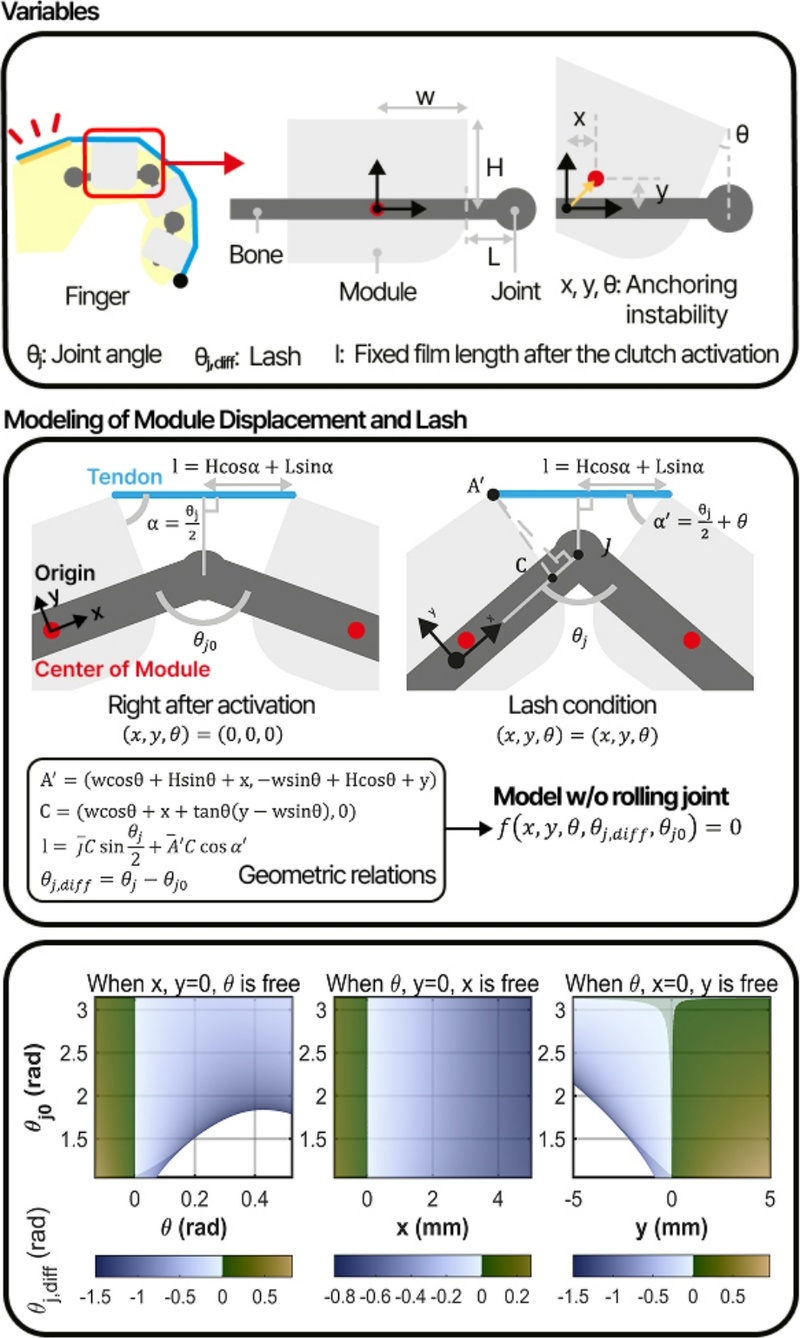
Geometrical modeling of the lash θj,diff (joint angle of the additional flexion to sense kinesthetic feedback) after the ES clutch is activated and the dependencies on each anchoring instability
2.3 구름 관절을 이용한 안정적인 앵커링 구조
모델링의 결과 상, 세 앵커링 불안정성 변수 변화를 0에 가깝게 제한하여야 한다. y와 θ 변위는 조절 가능한 벨크로 버클을 통해 피부를 사전 변형(pre-strain) 상태로 밀착시키고[10], 모듈 길이를 연장해 피부 눌림에 대한 모멘트 팔을 늘림으로써 억제하였다 [Fig. 5(a)]. 반면, 피부 전단인 x 변위를 물리적으로 직접 구속하면 손가락 신전 및 굽힘을 방해하여 유휴 상태에서의 역구동성(backdrivability)을 심각하게 저해한다. 이에 본 연구는 x 변위를 직접적으로 구속하는 대신, 인접한 두 모듈 간의 간섭을 활용한 구름 관절(rolling joint)을 도입하여 새로운 기구학적 구속 조건을 추가하는 간접적인 접근법을 제안한다 [Fig. 6]. 구름 관절은 생체 손가락 관절의 거동과 유사하게 두 모듈의 경계면이 서로 맞물려 구르는 구조로, 두 모듈 사이의 굽힘 각도 변화와 x변위를 커플링 시킨다. 만약 y와 θ의 변화가 0으로 제한된다면, 구름관절의 도입으로 래시를 완벽히 막을 수 있다.
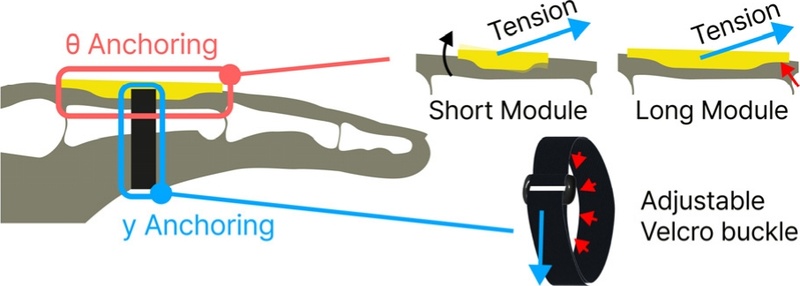
Structural modification to directly prevent the instability y and θ
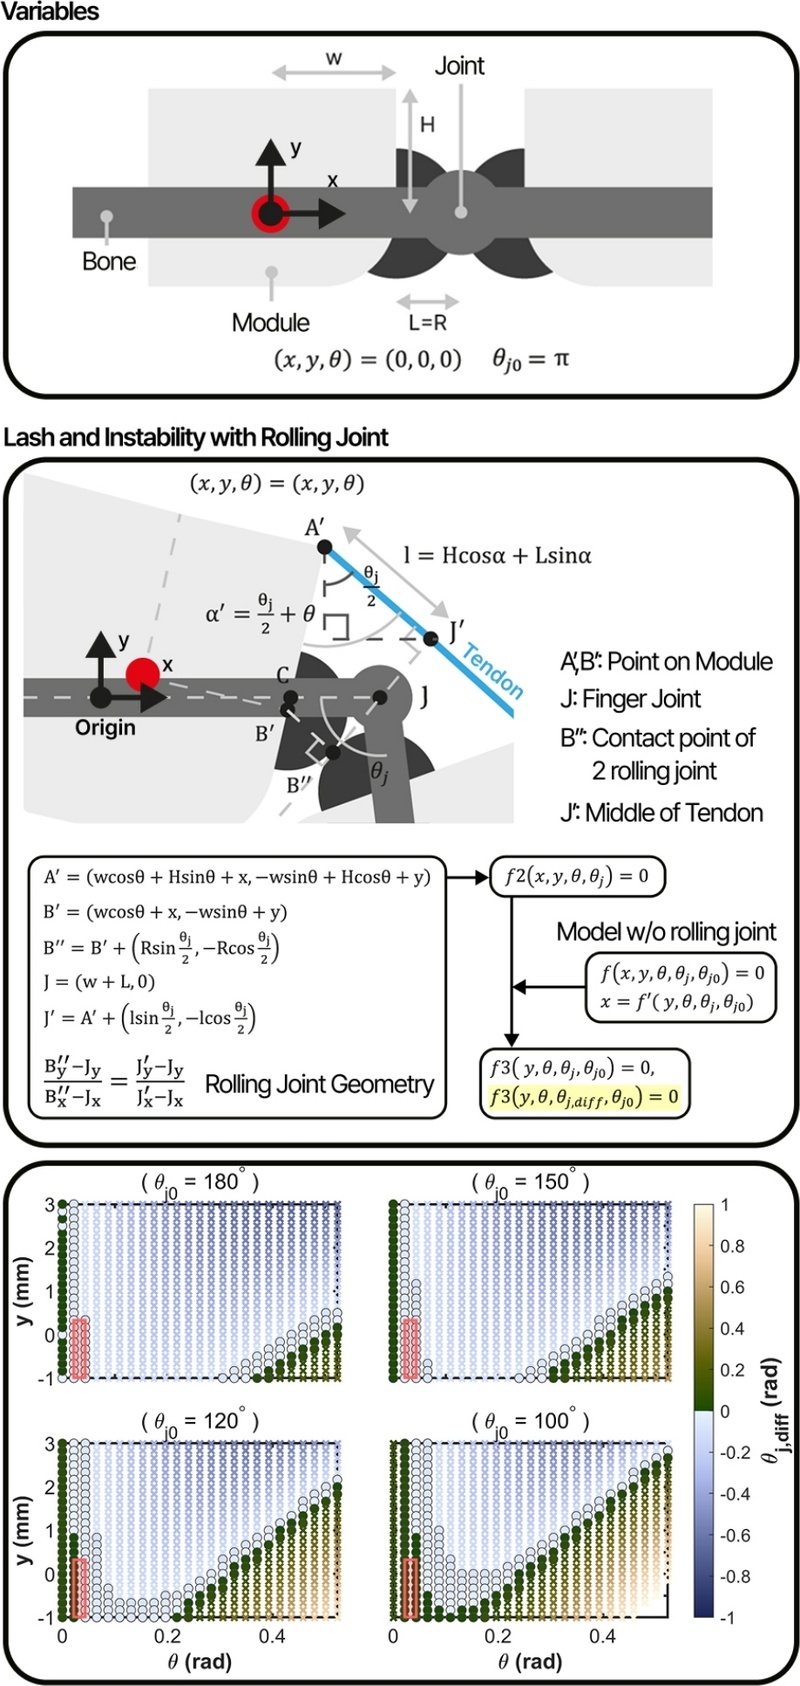
Geometric modeling of rolling joints to suppress lash and analysis of lash on instability variables θ and y. f represents the model without rolling joint [Fig. 4], f2 defines the rolling joint geometry, and f3 is the synthesis of f and f2. 'O' markers denote the feasible region (θj,diff ≤5°, human proprioceptive limit), while 'X' markers indicate the theoretical region exceeding this tolerance. Red square indicates the conservatively feasible design region
그러나 피부 조직 변형의 완벽한 통제는 불가하므로 y와 θ 불안정성의 허용 범위를 분석하는 것이 필요하다. 구름 관절 구조를 도입한 기구학 모델을 MATLAB을 활용하여 초기 관절 각도(θj0) 180°, 150°, 120°, 90°에 대해 y와 θ의 변수 범위를 이산화한 후, 각 (y, θ) 조건에 대해 수치해석적으로 θj,diff을 도출하였다. 이를 매핑하여 구름 관절이 도입된 시스템에서 두 불안정성 변수가 어떤 영향을 미치게 되는지를 분석하였다 [Fig. 6].
본 햅틱 인터페이스가 인지적으로 정확하게 역감을 제시하기 위해서는, 래시가 시각적 피드백이 없을 때 인간이 관절의 위치를 독립적으로 파악하는 인지 오차 한계인 최대 5°~9°보다[11] 작아야 한다. 여기서 이러한 절대적인 고유수용성 감각 인지 한계를 손가락 관절 움직임의 최소 인지 차이(Just Noticeable Difference, JND)인 1°~2°와 구별하는 것이 중요하다. 역감 제시 상황에서 사용자는 클러치의 켜고 꺼지는 실제 작동 여부는 알 수 없고, 오직 정확한 위치에서 내 손가락에 역감이 제시되는지 만을 판단하게 되므로 메커니즘의 인지적 효능성을 판단하기 위해선 JND가 아닌 절대적인 고유수용성 감각 인지 한계를 기구학적 래시와 비교해야 한다. 최대 래시가 인간의 인지 한계선 이내일 경우 사용자는 위치 이탈을 느끼지 못하고 역감이 정확한 관절 상태에서 제시된다고 인식하게 된다. 수학적 분석 결과, 보수적으로 허용 가능한 설계 영역은 θ가 1.8 ± 0.6°, y가 -0.5 ± 0.5 mm 내로 앵커링 불안정성을 구속한다면, 모든 가능한 초기 관절 각도 조건에서 본 메커니즘이 θj,diff ≤5° 조건을 만족하며 안정적으로 기능함을 예측 가능하였다.
2.4 수동형 가변 길이 구조를 통한 과잉 구속 해결
앞선 구름 관절 구조를 장갑 시스템으로 통합 시, 생체 손가락 관절과 구름 관절의 순간 회전 중심이 완벽히 일치하지 않아 기하학적인 길이 변화가 수반된다. 그러나 두 관절의 제어 모듈이 중간 마디(middle phalanx)에서 하나의 강체로 연결됨에 따라 이 상대 운동이 억제되었고, 손가락 전체의 운동 범위(ROM)가 제한되는 과잉 구속 현상으로 이어졌다. 이 문제를 해결하기 위해 중간 마디 고정 구조물에 수동형 가변 길이 구조(passive variable-length structure)를 도입하였다 [Fig. 7]. 모듈을 두 파트로 분리하여 축 방향으로 미끄러질 수 있도록 설계하고 벨크로 스트랩으로 통합함으로써, 앵커링 안정성에 필수적인 y와 θ 구속은 견고하게 유지하였다.
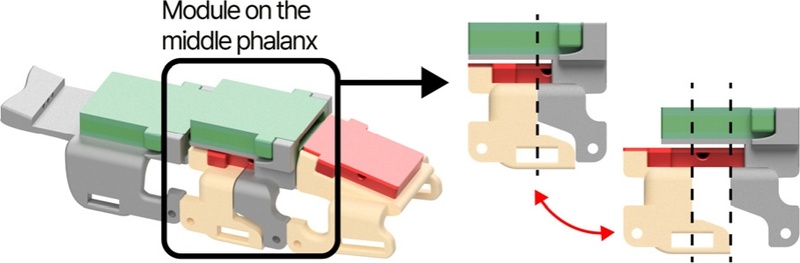
Implementation of passive variable-length structure on the middle phalanx modules
결과적으로 이 구조의 도입은 θj,diff를 억제하는 앵커링 안정성을 잃지 않으면서도 과잉 구속 문제를 성공적으로 해결하였으며, 손가락의 전체 ROM을 온전히 회복함과 동시에 다양한 사용자 손 크기 편차에 대한 높은 적응성을 확보하였다.
3. 실험 결과
3.1 실험 환경 및 프로토콜
제안된 분산형 아키텍처의 독립 3-DOF 구속 성능을 평가하기 위해 하이브리드 테스트 플랫폼을 구축하였다 [Fig. 8]. 근위지절(PIP) 및 원위지절(DIP) 관절에는 제안된 소형 ES clutch 모듈을 부착하였고, 각 관절의 굽힘 각도를 정확하게 모니터링하기 위해 Bendlab 정전용량형 1축 굽힘 센서를 관절 위에 통합하였다. 모듈이 구름관절로 연결되어 있기 때문에 양 끝단 사이의 2D 평면 각도를 측정하는 본 센서를 선택하였다. 또한 완전한 3-DOF 시스템을 구성하기 위해 중수(MCP) 관절에는 손목 벨크로 스트랩에 고정된 기존 코일 스프링 기반 클러치를 결합하였다.
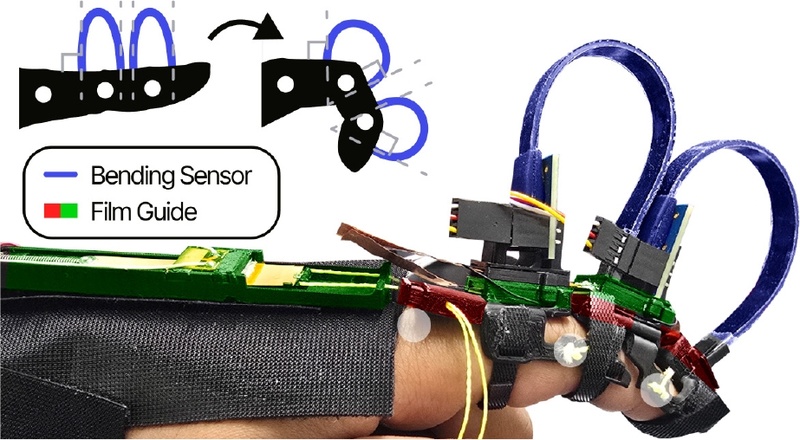
Implementation of bending sensor to measure the PIP and DIP joint angle
기능 평가는 10명의 20대 초반 ~ 30대 중반의 피험자를 대상으로 한 블라인드 유저 스터디로 진행되었다. 피험자의 손 크기 편차를 보정하기 위해 필요한 경우 천 장갑을 착용하였으며, 피험자는 아크릴로 제작된 고정대 위에 손을 얹어 일관된 검지손가락 지시(pointing) 자세를 유지하였다. 시각적 피드백을 차단하기 위해 피험자는 손을 보지 않고 별도의 관절 위치 모식도를 참고하도록 통제되었다. 피험자는 천천히 검지 손가락을 굽히며 고유수용성 감각(proprioceptive feedback)에만 의존하여 어느 관절이 기계적으로 구속되었는지 구두로 보고하였다. 세 관절의 온/오프 상태를 조합한 8가지 구속 조건이 무작위로 제시되었으며, 피험자당 조건별 5회씩 총 400회의 시행이 수행되었다.
3.2 기구학적 래시 및 기계적 앵커링 안정성
제안된 메커니즘의 안정성을 알아보기 위해, 3.1절에 기술된 400번의 시행 동안 클러치가 활성화 후 역감 제시까지의 관절 움직임, 즉 기구학적 래시(θj,diff)를 측정하였다 [Fig. 9]. 실험 중 ES clutch의 최대 파지력을 초과하여 미끄러짐이 발생한 사례가 포함되어 있었다. [Fig. 9(a)] 이는 앵커링의 기구학적 래시와는 무관하므로, 통계적 이상치 제거(1.5*IQR)를 통해 미끄러짐이 발생한 극단치(PIP 19.5%, DIP 6.0%)를 제외하고 분석하였다. PIP 및 DIP 모듈 각각이 활성화된 200회의 시행 데이터를 추출하여 분석한 결과, 래시의 중앙값(Median)은 PIP 관절에서 3.21°, DIP 관절에서 1.69°로 나타났다 [Fig. 9(b)]. 제3사분위수(Q3) 역시 각각 4.28°와 2.99°로 좁게 분포하였다. 이러한 중앙값 및 Q3 수치는 5° 이내에 완벽히 들어오는 값으로, 2.3절의 모델링 결과와 같이 해석할 수 있다.
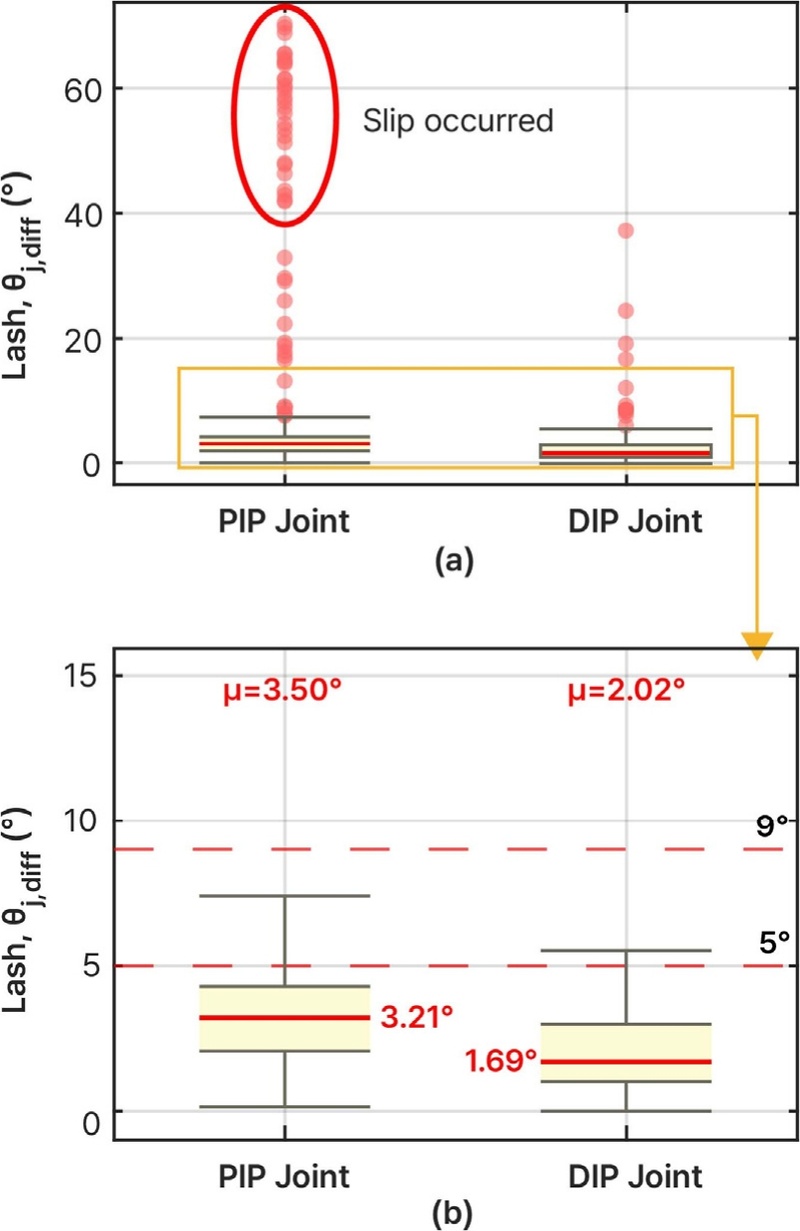
Kinematic lash of the PIP and DIP joint when the clutch is activated. (a) Full-scale distribution showing all outliers with the slip in clutch. (b) Zoomed-in distribution. Red dash line indicates the absolute human proprioceptive tolerance limit.
실험 결과는 제안된 구름 관절(rolling joint) 인터페이스가 앵커링 불안정성을 크게 감소시켜, 역감 제시 상황에서의 래시를 효과적으로 방지함을 통계적으로 확인해 준다. 즉 본 장치가 클러치의 활성화와 역감의 제시 사이 간격을 느낄 수 없는 정확한 햅틱 인터페이스임을 증명한다. 한편 PIP 관절에서 상대적으로 높은 평균 래시(12.22°)가 관찰되었으나, 이는 피험자가 ES clutch의 최대 정전기적 파지력을 초과하는 과도한 굽힘 힘을 가해 물리적 미끄러짐(slip)이 발생한 일부 극단적 이상치(최대 70.17°)에 기인한 통계적 이상치(positive skew)로서, 구조적 앵커링 실패를 의미하지 않는다 [Fig. 9(a)].
3.3 3-DOF 독립 역감의 인지적 정확도
사용자의 구두 응답을 바탕으로 도출된 혼동 행렬(confusion matrix)은 주요 독립(uncoupled) 및 완전 결합(fully coupled) 구속 조건 전반에 걸쳐 피험자들이 뚜렷하게 역감을 인지하고 있음을 보여준다. 본 연구에서 제안한 PIP 및 DIP 모듈에만 국한된 독립 구속 조건을 식별할 때 [Fig. 10(b)], 참가자들은 69%에서 76%에 이르는 높은 정확도를 달성했다. 기존 시스템 기반인 MCP 모듈을 포함해 분석할 경우, 모든 관절이 완전히 구속된 상태(“All On”)는 76%의 정확도를 보였으며 [Fig. 10(a)], 독립적인 “MCP Only” 조건은 68%의 정확도를 기록했다.
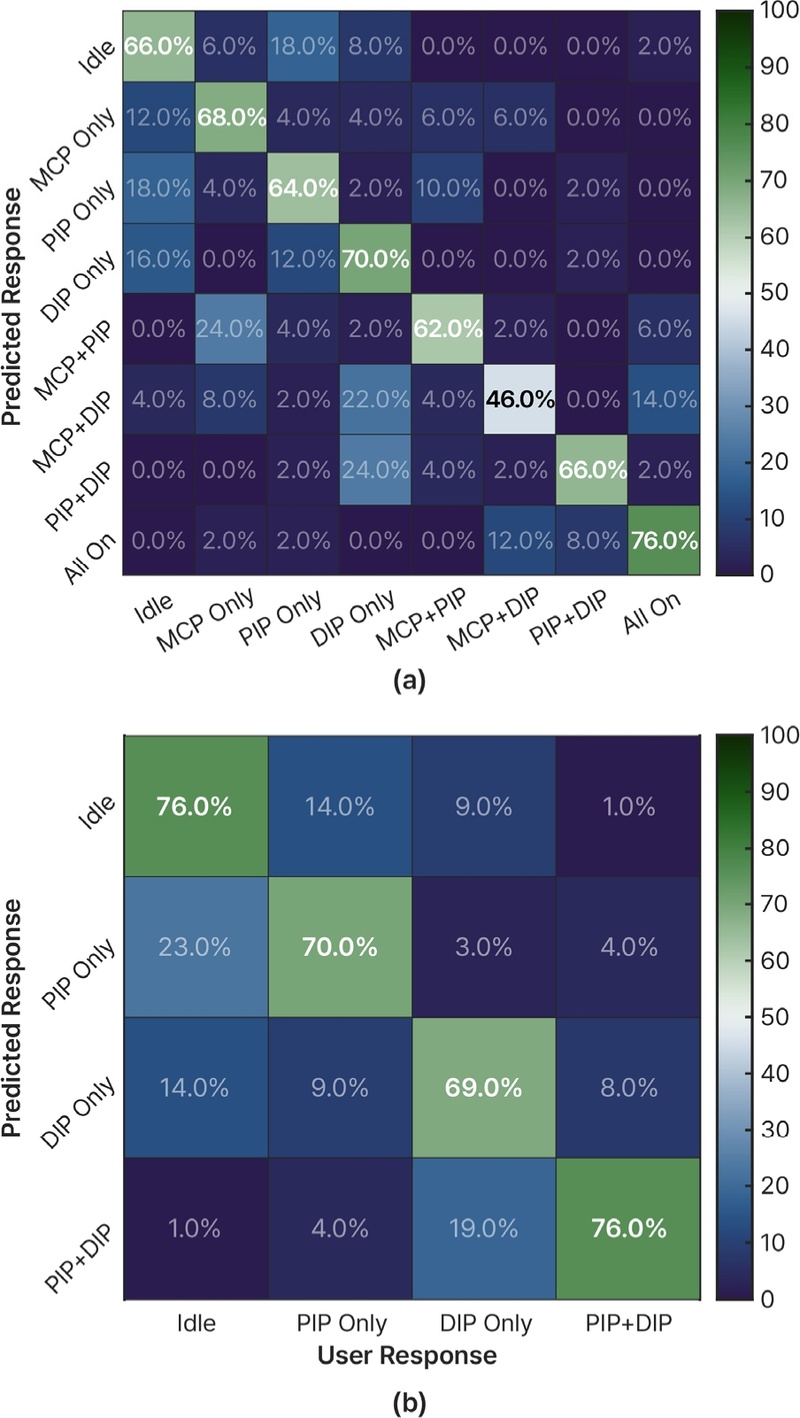
(a) (n=10, 5 times*8 signals each) 8x8 Confusion matrix about all 3 finger joints, (b) (n=10, 10 times*4 signals each) 4*4 Confusion matrix about 2 distal finger joints. Idle means all clutches are deactivated
데이터 분석 결과, DIP/PIP 관절을 활성화할 때 인지적 모호성이 일부 발생함이 확인되었다 [Fig. 10(b)]. 예를 들어, DIP 관절만 구속되었을 때(DIP Only) 참가자들은 69%의 확률로 상태를 정확히 식별했지만, 9%의 시도에서는 이를 PIP 관절만 구속으로 오인하였다. 반대로 PIP 관절만 구속한 경우 3%의 시도에서만 “DIP Only”로 잘못 분류되었다. 이러한 오분류 패턴은 디바이스가 역감을 독립적으로 전달함에도 불구하고, 동일한 굴근 건(flexor tendon)에 의해 구동되는 관절들 사이의 피드백을 완벽하게 고립시켜 인지하는 데에는 생체역학적 한계가 존재함을 시사한다. 그럼에도 불구하고 확인된 전반적인 높은 인지 정확도는 본 하드웨어의 인지적 유효성을 강력하게 뒷받침한다.
4. 고찰 및 결론
실험 결과는 분산형 클러치 패러다임(clutch-on-a-joint) 기반 디바이스가 다관절 구속을 효과적으로 분리하여 역감 햅틱 렌더링 영역을 확장할 수 있다는 초기 가설을 입증한다. PIP 및 DIP 데이터에 집중했을 때, 인간 손가락의 굴근 건(flexor tendon) 결합이라는 생체역학적 한계에도 불구하고 최대 76%의 독립 구속 식별 정확도를 달성한 것은, 본 하드웨어가 관절 간 커플링을 효과적으로 분리했음을 의미한다. 특히 발생한 기구학적 래시가 인간의 고유수용성 인지 한계선(5°~9°) 이내로 억제되므로, 실제 시각적 피드백이 동반되는 인터랙션 환경에서는 기계적 유격 없이 고충실도의 3-DOF 역감을 유효하게 제공할 수 있다. 이는 손가락 전체 또는 각 관절을 커플링시키는 기존의 단일/ 멀티 텐던 구동 방식에서 벗어나, 햅틱 렌더링 해상도를 높이기 위해 PIP와 DIP 역감 제시의 완전한 분리가 필수적임을 시사한다.
8x8 혼동 행렬에서 관찰된 특정 조건에 대한 상대적인 정확도 하락은 주로 보조적으로 사용된 MCP 관절부의 한계에서 기인한다 [Fig 10(a)]. 앵커링 불안정성을 해결한 제안된 모듈(PIP, DIP 관절)과 달리, MCP 관절은 손목에 스트랩으로 지지되는 추가 클러치로 역감이 제시되었다. 따라서 MCP 관절의 클러치는 높은 앵커링 불안정성으로 인해 역감을 흐리게 만들고, 특히 다른 모듈과 함께 활성화될 때 혼동을 만들었다. 반면, 인간의 고유수용성 인지 한계선 내로 엄격하게 통제된 PIP 및 DIP의 래시 데이터는 본 연구의 햅틱 인터페이스가 우수한 기계적 앵커링을 제공함을 확인해 준다 [Fig. 9].
본 연구는 소형화된 PVC-gel ES clutch와 새로운 앵커링 시스템을 활용하여 손가락 3-DOF 굽힘을 독립적으로 제어할 수 있는 분산형 햅틱 장갑 아키텍처를 성공적으로 구현하였다. 곡률 유도 강성을 통해 필수적인 모듈 소형화를 달성하였고, 구름 관절 메커니즘을 적용하여 연성의 피부 위에서 앵커를 안정화시켰다. 또한 수동형 가변 길이 구조를 도입하여 통합 시 발생하는 기구학적 과잉 구속을 해결하였다. 사용자 평가를 통해 디바이스의 안정성이 확인되었으며 손가락 굽힘에 대한 3자유도 역감 제시가 인지적으로 유효할 수 있다는 가능성을 제시하였다. 향후 연구에서는 이 아키텍처의 디자인 방법론을 MCP 관절에 대해서도 적용한 새로운 메커니즘을 개발해 인지적 혼동을 줄일 계획이다. 이후 이를 다수 손가락 시스템으로 확장하고, 부피를 줄여 착용감의 증대 및 고해상도 트래킹을 통합하여 복잡한 손 안 조작(in-hand manipulation) 작업을 평가할 계획이다.
Acknowledgments
This paper is an extended and revised version of the work originally presented at the 21st Korea Robotics Society Annual Conference (KRoC 2026).
This work was supported by the National Research Council of Science & Technology (NST) grant by the Korea government (MSIT) (CRC23021-000).
References
-
S. Lee, “Haptic Device for Realizing the Stiffness of Virtual Swatch,” The Journal of Korea Robotics Society, vol. 17, no. 2, pp. 230-237, Jun., 2022.
[https://doi.org/10.7746/jkros.2022.17.2.230]

-
R. J. Hinchet and H. Shea, “Glove- and Sleeve-Format Variable-Friction Electrostatic Clutches for Kinesthetic Haptics,” Advanced Intelligent Systems, vol. 4, no. 12, p. 2200174, Dec., 2022.
[https://doi.org/10.1002/aisy.202200174]
-
N. Vanichvoranun, H. Lee, S. Kim, and S. H. Yoon, “EStatiG: Wearable Haptic Feedback with Multi-Phalanx Electrostatic Brake for Enhanced Object Perception in VR,” Proceedings of the ACM on Interactive, Mobile, Wearable and Ubiquitous Technologies, vol. 8, no. 3, pp. 1-29, Sep., 2024.
[https://doi.org/10.1145/3678567]
-
C. Pacchierotti, S. Sinclair, M. Solazzi, A. Frisoli, V. Hayward, and D. Prattichizzo, “Wearable Haptic Systems for the Fingertip and the Hand: Taxonomy, Review, and Perspectives,” IEEE Transactions on Haptics, vol. 10, no. 4, pp. 580-600, Oct.-Dec., 2017.
[https://doi.org/10.1109/TOH.2017.2689006]
-
W. H. Choi and M.-C. Lee, “Improvement of surgical haptic master device using cable-conduit and backlash compensation by smooth backlash inverse,” The Journal of Korea Robotics Society, vol. 9, no. 1, pp. 48-56, Mar., 2014.
[https://doi.org/10.7746/jkros.2014.9.1.048]
-
D. Wang, M. Song, A. Naqash, Y. Zheng, W. Xu, and Y. Zhang, “Toward Whole-Hand Kinesthetic Feedback: A Survey of Force Feedback Gloves,” IEEE Transactions on Haptics, vol. 12, no. 2, pp. 189-204, Apr.-Jun., 2019.
[https://doi.org/10.1109/TOH.2018.2879812]
-
V. Ramachandran, J. Shintake, and D. Floreano, “All-Fabric Wearable Electroadhesive Clutch,” Advanced Materials Technologies, vol. 4, no. 2, p. 1800313, Feb., 2019.
[https://doi.org/10.1002/admt.201800313]
-
R. Hinchet and H. Shea, “High Force Density Textile Electrostatic Clutch,” Advanced Materials Technologies, vol. 5, no. 4, p. 1900895, Apr., 2020.
[https://doi.org/10.1002/admt.201900895]
-
D. T. Pawluk and R. D. Howe, “Dynamic lumped element response of the human fingerpad,” J. Biomech. Eng., vol. 121, no. 2, pp. 178-183, Apr., 1999.
[https://doi.org/10.1115/1.2835100]
-
D. G. Kim, S. Choi, and E. J. Park, “Effectiveness of a novel finger range-of-motion brace for extensor tendon injury: a report of 10 patients,” BMC Musculoskeletal Disorders, vol. 25, no. 767, Oct., 2024.
[https://doi.org/10.1186/s12891-024-07899-9]
-
F. J. Clark, K. J. Larwood, M. E. Davis, and K. A. Deffenbacher, “A metric for assessing acuity in positioning joints and limbs,” Exp. Brain Res., vol. 107, no. 1, pp. 73-79, Nov., 1995.
[https://doi.org/10.1007/BF00228018]
2025 한국과학기술원 기계공학과(학사)
2025~현재 한국과학기술원 기계공학과(석사과정)
관심분야: Haptic Interfaces, Soft Robotics
2019 성균관대학교 기계공학과(학사)
2021 한국과학기술원 기계공학과(석사)
2026 한국과학기술원 기계공학과(박사)
2026~현재 한국과학기술원 기계공학과 박사후연구원
관심분야: Soft Actuators, Haptic Gloves
2026 숙명여자대학교 기계시스템학부(학사)
2026~현재 한국과학기술원 기계공학과(석사과정)
관심분야: Haptics, Soft Robotics
2020 한양대학교 기계공학과(학사)
2022 한국과학기술원 기계공학과(석사)
2024~현재 한국과학기술원 기계공학과(박사과정)
관심분야: Soft Actuators, Haptics
1999 한국과학기술원 기계공학과(공학사)
2000 한국과학기술원 기계공학과(공학석사)
2004 Massachusetts Institute of Technology (MIT), Research Laboratory of Electronics (RLE) (Visiting Student)
2006 한국과학기술원 기계공학과(공학박사)
2018~ 현재 한국과학기술원 로봇공학학제전공 겸임교수
2018~2025 한국과학기술원 기계공학과 부교수
2022~현재 한국과학기술원 인간-로봇 상호작용 연구센터 센터장
2025~현재 NYU, Tandon School of Engineering (Affiliated Faculty)
2026~현재 한국과학기술원 기계공학과 교수
2026~현재 한국과학기술원 초빙석좌교수
관심분야: Soft Robotics, Intelligent Human-Robot Interaction, Flexible actuators & sensors, Haptics